Toegepaste mechanica - Grafische krachtenanalyse
WB1641 Werktuigkundig Ontwerpproject 1
Inleiding
Deze pagina dient als naslag bij de colleges over “Toegepaste mechanica - Grafische krachtenanalyse” welke in week drie en vier van WOP1 behandeld worden. In het eerste college behandelen we het oplossen van statische systemen in evenwicht met twee, drie of vier krachten, en op de krachtmanipulaties die in dit soort vraagstukken gebruikt kunnen worden. In het tweede college richten we ons op wrijvingskrachten, en hoe deze in een grafische evenwichtsanalyse meegenomen dienen te worden. We beperken ons tot 2D-systemen.
Grafische krachtenanalyse - het concept
Krachten vormen een van de fundamentele begrippen binnen de werktuigbouwkunde. Gedurende de opleiding wordt dit begrip vanuit verschillende invalshoeken behandeld en verder verdiept. In het vak Statica, dat parallel aan WOP1 wordt verzorgd, worden systemen beschouwd die zich in statisch evenwicht bevinden. Dit betekent dat de som van alle krachten en momenten gelijk is aan nul, zodat geen versnellingen ontstaan. De analyse van het evenwicht komt neer op het oplossen van een stelsel evenwichtsvergelijkingen, ingevuld met de waarden van de bekende krachten, en opgelost voor de onbekenden. In de grafische evenwichtsanalyse (bronnen: FairmanCutshall1932Culmann1866?; Fairman en Cutshall 1932; Cool e.a. 2023) wordt hetzelfde fysische probleem opgelost, namelijk statisch evenwicht, maar worden grafische condities gebruikt in plaats van algebraïsche vergelijkingen. We zullen zien dat deze grafische condities en de evenwichtsvergelijkingen equivalent zijn aan elkaar.
Een grafische analyse, wanneer je het eenmaal beheerst, is van meerwaarde in situaties waarin je snel een inschatting nodig hebt, waarvoor het opstellen en oplossen van de evenwichtsvergelijkingen veel werk is. Dat komt bijvoorbeeld vaak voor bij het bedenken van een functie in een ontwerpproject, om na te gaan of het fysisch realistisch is. Met pen op papier, op een whiteboard, of uiteindelijk zelfs in je hoofd, kom je snel tot een inschatting van de krachten op een systeem. Het nauwkeuriger werk kan later volgen, en wordt vaak met behulp van computerprogramma’s uitgevoerd.
Krachten zijn zogeheten gebonden vectoren. Ze hebben een aangrijpingspunt en richting, waarmee een werklijn gedefinieerd is, en ze hebben een grootte. In een analyse gebaseerd op vergelijkingen wordt elke vector gewoonlijk in twee orthogonale richtingen ontbonden, \(x\) en \(y\), om zo de evenwichtsvergelijkingen per hoofdrichting te kunnen opstellen (\(\Sigma F_x = 0\) en \(\Sigma F_y = 0\)). In een grafische analyse gaan we uit van de getekende vector, en worden er geen vergelijkingen ingevuld. De krachtvectoren worden daarom (meestal) niet ontbonden in de \(x\) en \(y\) richtingen.
De aanpak van een grafische evenwichtsanalyse lichten we apart toe voor twee-, drie- en vierkrachtssystemen. We zullen zien hoe de evenwichtsvergelijkingen \(\Sigma \boldsymbol{F} = \boldsymbol{0}\), \(\Sigma M = 0\), enkele eenvoudige grafische condities (regels) als tegenhanger hebben.
Tweekrachtensystemen
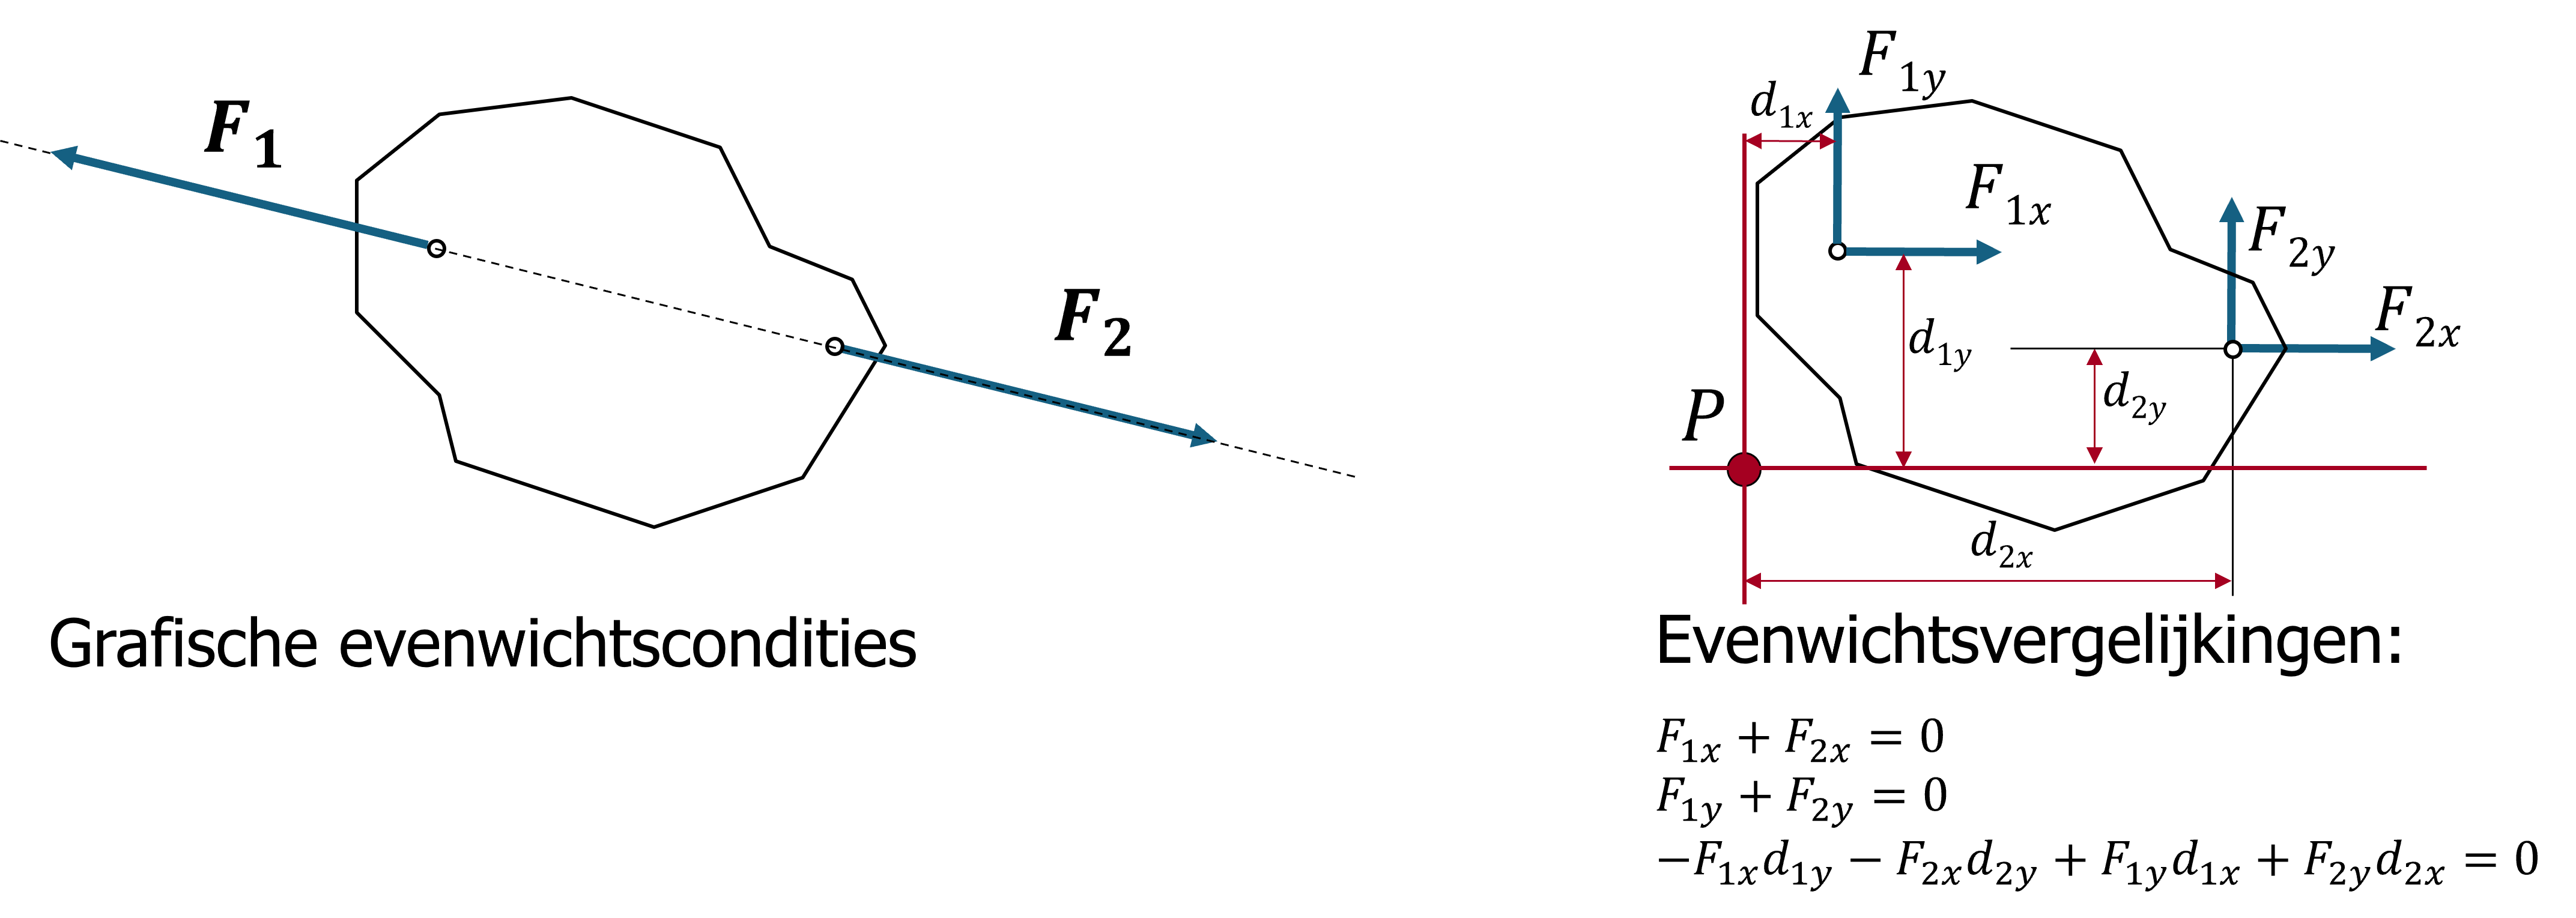
Wanneer op een systeem enkel twee externe (uitwendige) krachten uitgeoefend worden, dienen deze om in evenwicht te zijn
- dezelfde werklijn te hebben,
- tegengestelde richting hebben en
- gelijke grootte hebben.
De optelling van deze twee vectoren is altijd per definitie gelijk aan nul. Ook de som van de momenten is gegarandeerd nul. Het makkelijkst kan men dat zien door het punt \(P\), waarom de momenten worden bepaald, op de werklijn van deze twee krachten te kiezen. Aangezien de afstand tot elke kracht nul is, zijn alle termen in de momentvergelijking ook gelijk aan nul.
Driekrachtensystemen
Wanneer op een systeem drie externe krachten uitgeoefend worden, moeten deze voldoen aan twee condities:
- De drie vectoren, kop-staart aan elkaar gekoppeld, vormen een gesloten driehoek, de krachtendriehoek.
- De werklijnen van de drie vectoren snijden elkaar in één punt.
De rationale achter de eerste regel is als volgt: als het begin en eindpunt van een vectoriële optelling samenvallen, dan is het resultaat de nulvector. In andere woorden, en dit geldt voor elk aantal krachten, als alle krachtvectoren, kop-staart opgesteld, een gesloten polygoon vormen, dan is de totale resulterende kracht nul (\(\Sigma \boldsymbol{F} = \boldsymbol{0}\)) en daarmee is voldaan aan het krachtenevenwicht.
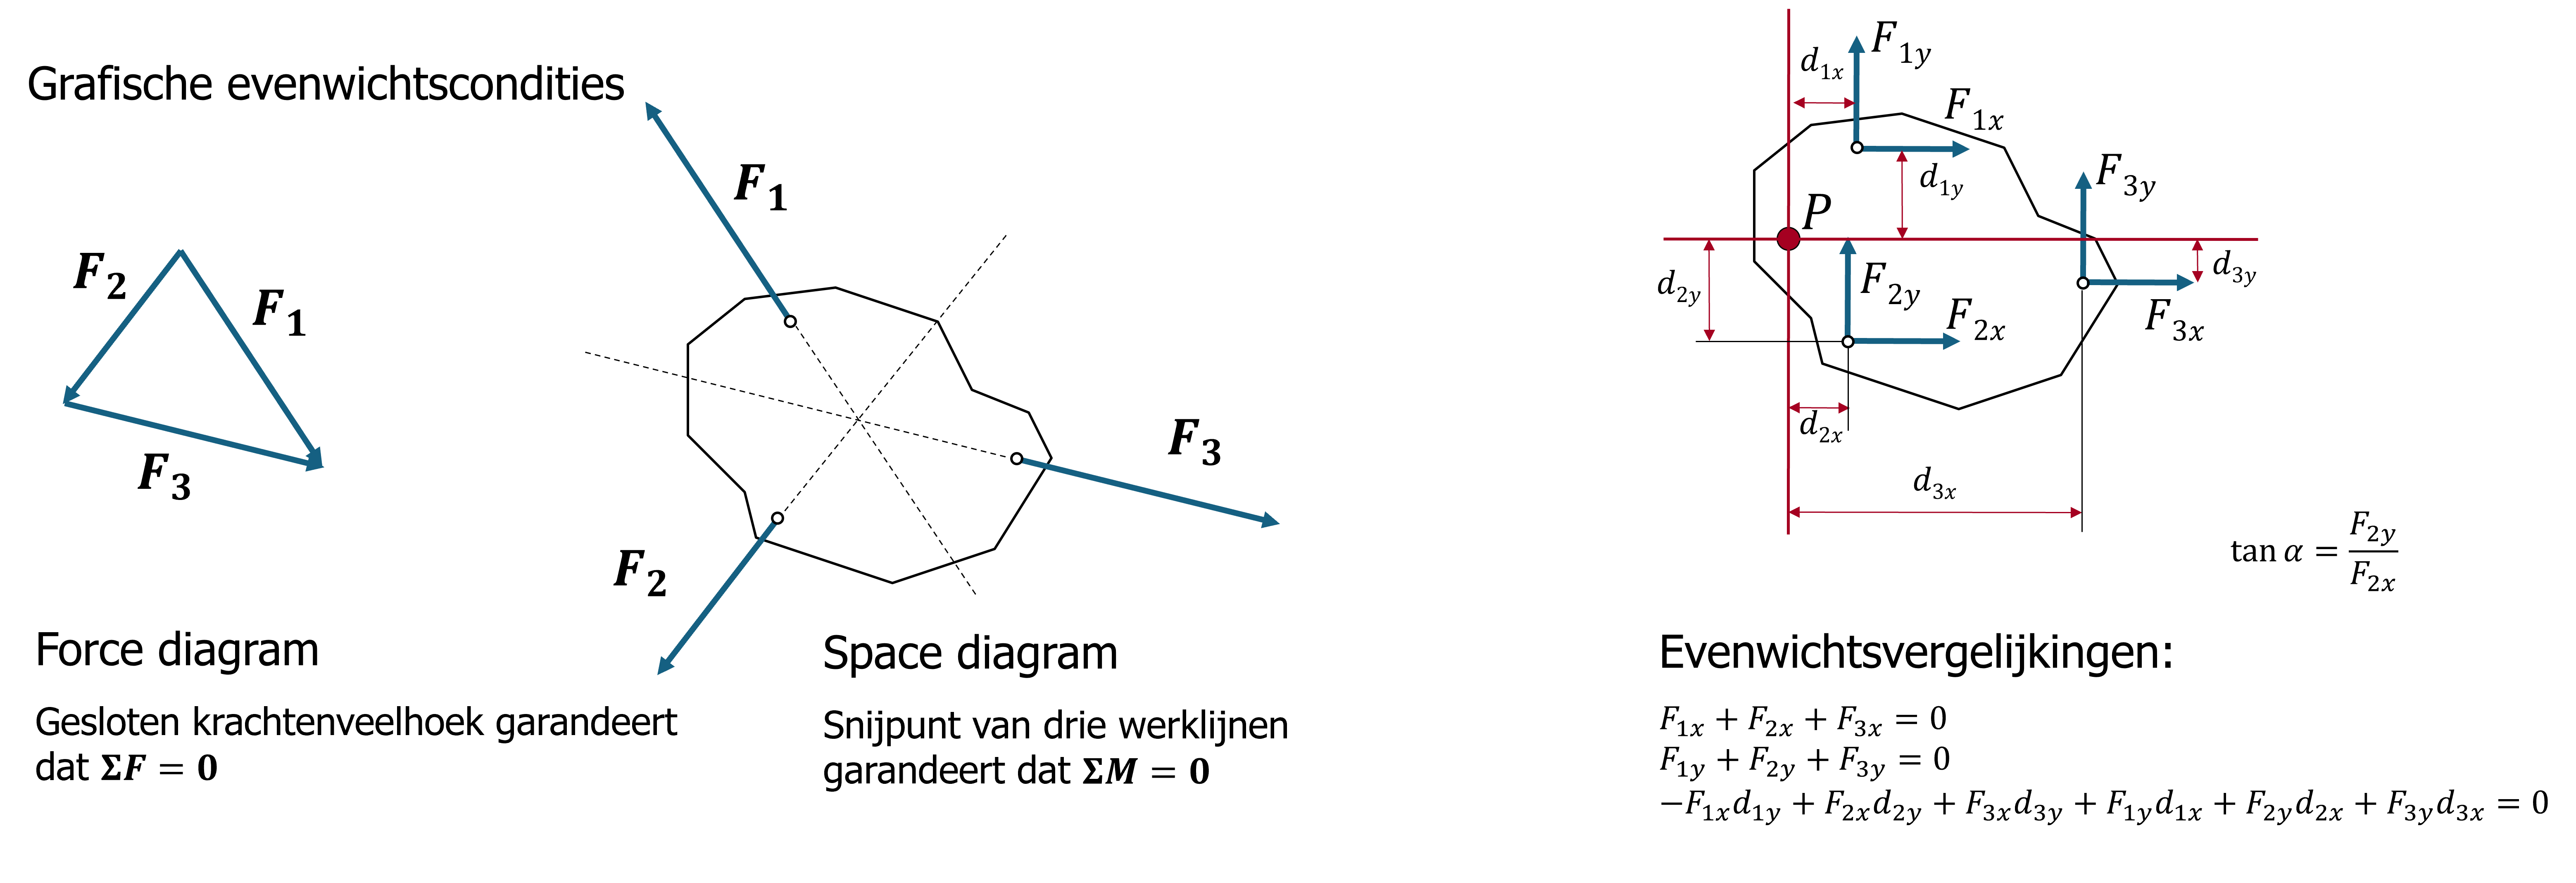
Het is zeer belangrijk om te beseffen dat om de krachten, die op een lichaam (in het FBD) een bepaald aangrijpingspunt en werklijn hebben, in een driehoek te kunnen plaatsen, het nodig is om ze van hun werklijn af te halen. De werklijn van een kracht veranderen is normaal gesproken strikt verboden (later meer hierover), want men verandert daarmee het effect van de kracht op het lichaam. Men introduceert namelijk ten opzichte van de oorspronkelijke situatie een afstand en dus een moment. Men mag de optelling via de krachtendriehoek daarom alleen uitvoeren op een andere ruimte, los van het vrijlichaamsdiagram. Meestal doe je dat een stuk verderop op het papier. Deze “ruimte” noemen we de Force diagram, in tegenstelling tot de Space diagram waarin je het vrijlichaamsdiagram tekent, en waarin je krachten altijd op hun werklijn houdt.
De rationale achter de tweede regel is als volgt: Als de werklijnen van alle drie de krachten in één punt samenkomen, betekent dat dat bij de keuze van dat punt als referentiepunt \(P\) voor het opstellen van de momentevenwichtsvergelijking (\(\Sigma M = 0\)), alle afstanden tot de krachten die in elke term voorkomen gelijk zijn aan nul. Daarmee zijn alle termen in hun geheel ook gelijk aan nul, en is vanzelfsprekend de totale som ook nul.
Als dit het geval is, is er daarom gegarandeerd evenwicht van momenten. Dat evenwicht zou ook blijken als we een ander, willekeurig, punt \(P\) zouden nemen als referentiepunt voor de vergelijking, maar men zou dan alle afstanden en groottes van de krachten moeten kennen om de vergelijking in te vullen. Die moeite besparen we ons graag. Wanneer de werklijnen van drie krachten niet samenkomen in een punt, dan vormen ze vanzelf een driehoek. Als ze alledrie een eindige grootte hebben, is het niet mogelijk dat ze tot evenwicht van momenten leiden. Het bestaan van één gemeenschappelijk snijpunt is voor een driekrachtensysteem zowel een noodzakelijke als een voldoende voorwaarde voor het momentenevenwicht.
LET OP: De eerste conditie is ook van toepassing voor een systeem met meer dan drie krachten, men vormt dan een krachtenveelhoek. De tweede conditie, echter, is niet zonder meer van toepassing. Als de werklijnen van alle krachten in eenzelfde punt samenkomen, dan is er volgens de rationale hierboven gegarandeerd evenwicht van momenten. Maar bij meer dan drie krachten kan het ook zijn dat er meerdere snijpunten zijn, en dat er toch momentenevenwicht heerst. Meer hierover in het deel over vierkrachtensystemen
LET OP: Het is zeer belangrijk dat men alle significante krachten in een systeem meeneemt in de analyse. Zoals we hier ontdekken, is het aantal krachten bepalend voor welke condities er van toepassing zijn. In de ingenieurspraktijk staat het vrij om krachten te verwaarlozen, wanneer er goede redenen zijn om te denken dat ze klein zijn. Het is echter verstandig om dergelijke aannames altijd op een of andere manier te verifiëren.
Krachtmanipulaties
Voordat we doorgaan met de vierkrachtensystemen, gaan we eerst in op enkele toegestane en niet-toegestane krachtmanipulaties. Krachtmanipulaties zijn vaak handig om tot een makkelijker oplosbare situatie te komen, vergelijk het met de rekenregels in de algebra zoals herleiden, ontbinden in factoren, enz. Men kan met krachtmanipulaties bijvoorbeeld het aantal krachten op een systeem reduceren, of snijpunten die onhandig verweg zitten (vaak oneindig ver) in zicht brengen.
We kunnen de manipulaties laten vallen onder de volgende categorieën: Verschuiven, Ontbinden, Samenstellen (optellen), Toevoegen of elimineren. Hieronder behandelen we wat wel en wat niet mag, daarna volgen uitgebreidere toelichtingen op specifieke technieken die in het overzicht genoemd worden. In principe kan men al deze manipulaties te allen tijde gebruiken, in volgorde naar behoefte, om naar een oplosbaar systeem te werken.
- Verschuiven
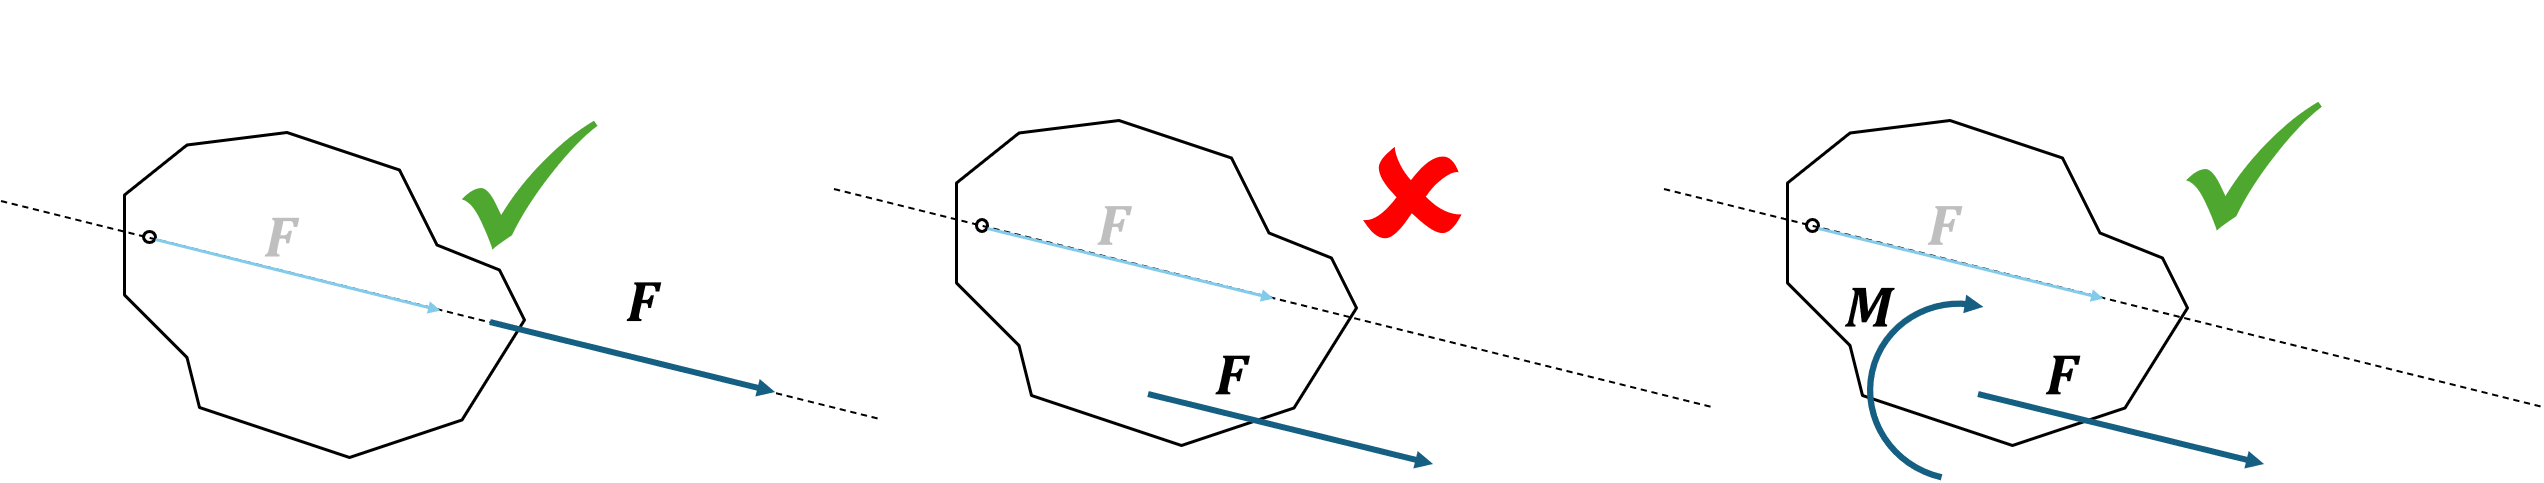
- MAG: Krachten op een star lichaam mogen vrijuit verschoven worden langs hun werklijn. Het effect van de kracht op het lichaam blijft identiek voor zowel het krachtenevenwicht als voor het momentenevenwicht.*
::: {.callout-warning} *Hier geldt de kanttekening dat deze regel niet geldt als men de vervorming van een lichaam in acht neemt (Sterkteleer: een vak in Q2). Zo maakt het bijvoorbeeld uit of je met twee tegenovergestelde co-axiale krachten een lichaam indrukt of uitrekt. ::: - VERBODEN: Krachten van hun werklijn af halen. Dat mag niet omdat daarmee het effect van de kracht op het lichaam wordt aangetast. Men voegt namelijk een moment toe gelijk aan de grootte van de kracht maal de afstand tussen de oorspronkelijke en de nieuwe werklijn.
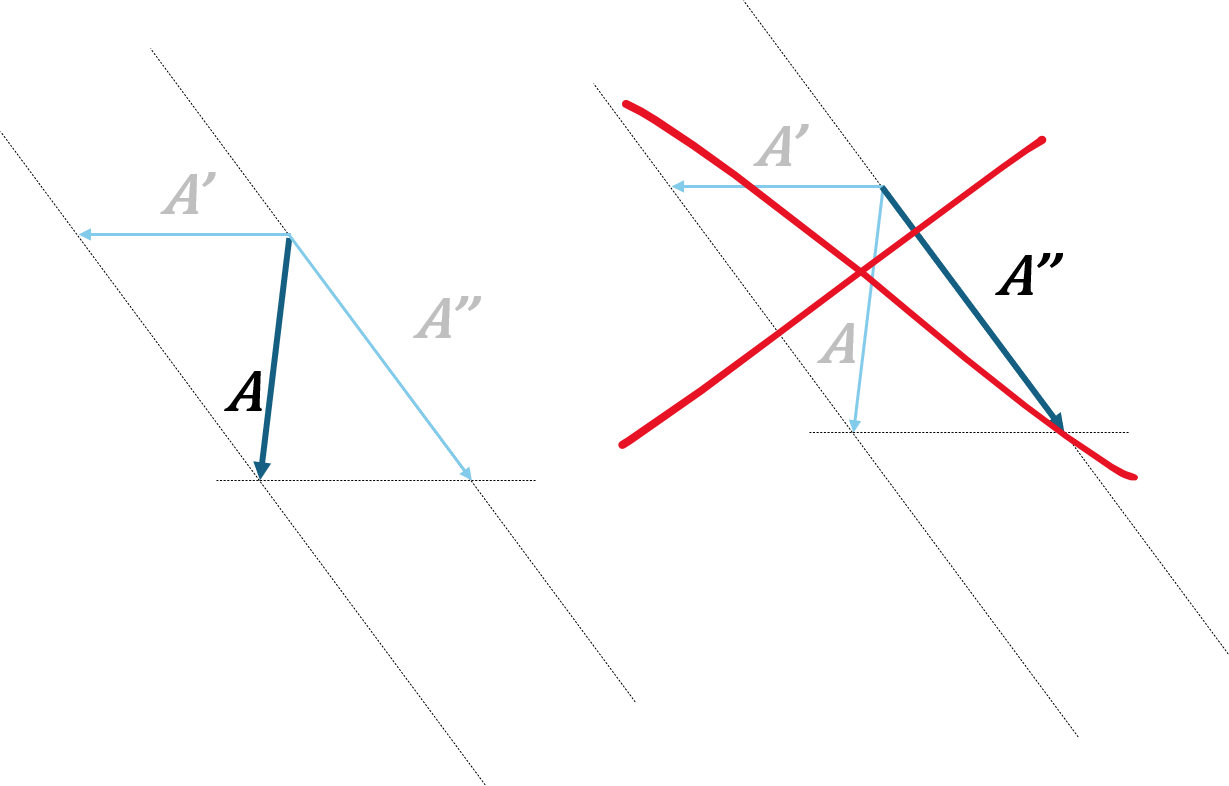
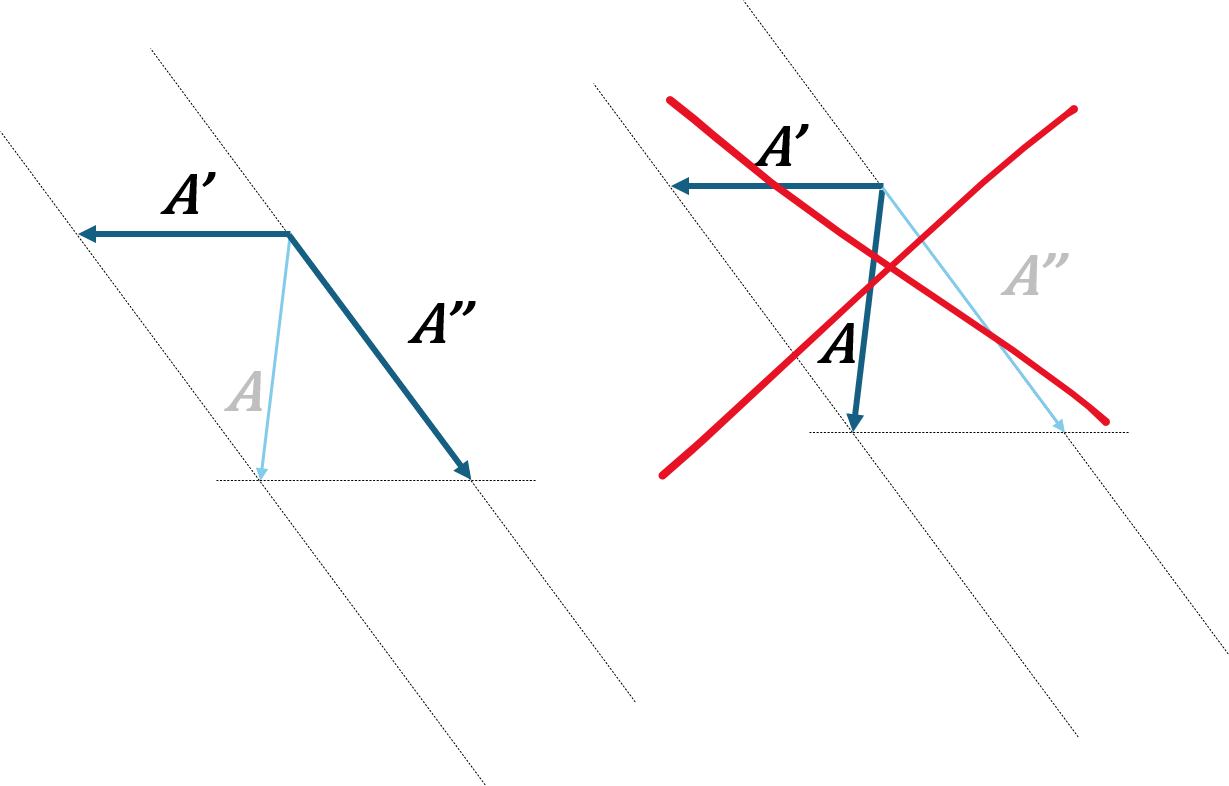
Ontbinden (opsplitsen) Een kracht kan worden opgesplitst in twee of meerdere krachten die samen equivalent zijn aan de oorspronkelijke kracht. Dit past men handig toe in de statica door alle krachten in de orthogonale carthesische richtingen x en y op te splitsen. In dit geval splits men de diagonaalvector van een rechthoek op in de twee zijdes van de rechthoek. Maar men kan dit veel algemener toepassen op parallellogrammen: De diagonaal van een parallellogram kan men opsplitsen in de twee zijdes met de staart van de vectoren in de hoek waarin ook de oorspronkelijke vector aangreep. Belangrijk is om bij een ontbinding de oorspronkelijke kracht te laten vervallen. Geef in een tekening duidelijk aan welke krachten nog actief zijn en welke niet, door bijvoorbeeld gebruik te maken van kleuren, of wegkruisen, e.d. Een veelgemaakte fout is dat men een zijde van een parallellogram opsplitst in een andere zijde en de diagonaal. Dat is pertinent fout.
Samenstellen (optellen) Dit is het tegenovergestelde van ontbinden. Meerdere krachten kan men samenstellen tot één resultante kracht. Dit kan op verschillende manieren.
- De parallelogramregel: Als twee krachten hetzelfde aangrijpingspunt hebben, en anders zorgt men ervoor door ze te verschuiven naar de plek waar hun werklijnen snijden, dan staat de resultante kracht op de diagonaal van het parallellogram dat gevormd wordt. Ook hier hebben zowel de oorspronkelijke als de resultante kracht hun aangrijpingspunt in dezelfde hoek.
- VERBODEN: De kop-staart optelling is in de context van een space diagram, dus waar een vrijlichaamsdiagram getekend is, niet toegestaan. De reden, zoals al eerder benoemd, is dat in een kop-staart optelling men de locatie van de werklijnen niet respecteert. Men mag de kop-staart optelling daarom alleen in een apart veld, de force-diagram, toepassen.
- Samenstellen met de methode “met hulpkrachten” (toelichting verderop)
- Samenstellen met de methode “door ontbinding” (toelichting verderop)
- Toevoegen of elimineren
- Men mag willekeurig twee of meerdere krachten aan een systeem toevoegen, mits ze samen nul kracht en nul moment opleveren. Het meest voorkomende is het toevoegen van twee tegenovergestelde, evengrote krachten, langs dezelfde werklijn (die elkaar dus opheffen). Vergelijk dit met wanneer men in de algebra een getal aan beide kanten van het is-teken optelt. Dit kan helpen om een onhandige richting van krachten te verhelpen, zoals we zullen zien in de methode “met hulpkrachten”.
- Op dezelfde manier kan men twee of meer bestaande krachten die elkaar opheffen elimineren. Feitelijk doen we dit continu doordat we interne (inwendige) krachten nooit meenemen in een evenwichtsanalyse: Elke interne kracht gaat altijd gepaard met een gelijke en tegenovergestelde tegenkracht (actie=reactie), en heeft dus geen effect op het globale evenwicht van het systeem.
Parallellogramregel
In onderstaande figuur (Figuur 1) wordt de parallellogramregel nog eens toegelicht, met nadruk op het ontstaan en vervallen van krachten wanneer men de regel voor samenstelling of voor ontbinding toepast.
Samenstellen met hulpkrachten
Dit is een reeks aan manipulaties die helpt bij het samenstellen van krachten die bijna of geheel parallel aan elkaar staan, waardoor hun snijpunt ver uit het tekengebied valt, waardoor de makkelijkere parallellogramregel niet toegepast kan worden.
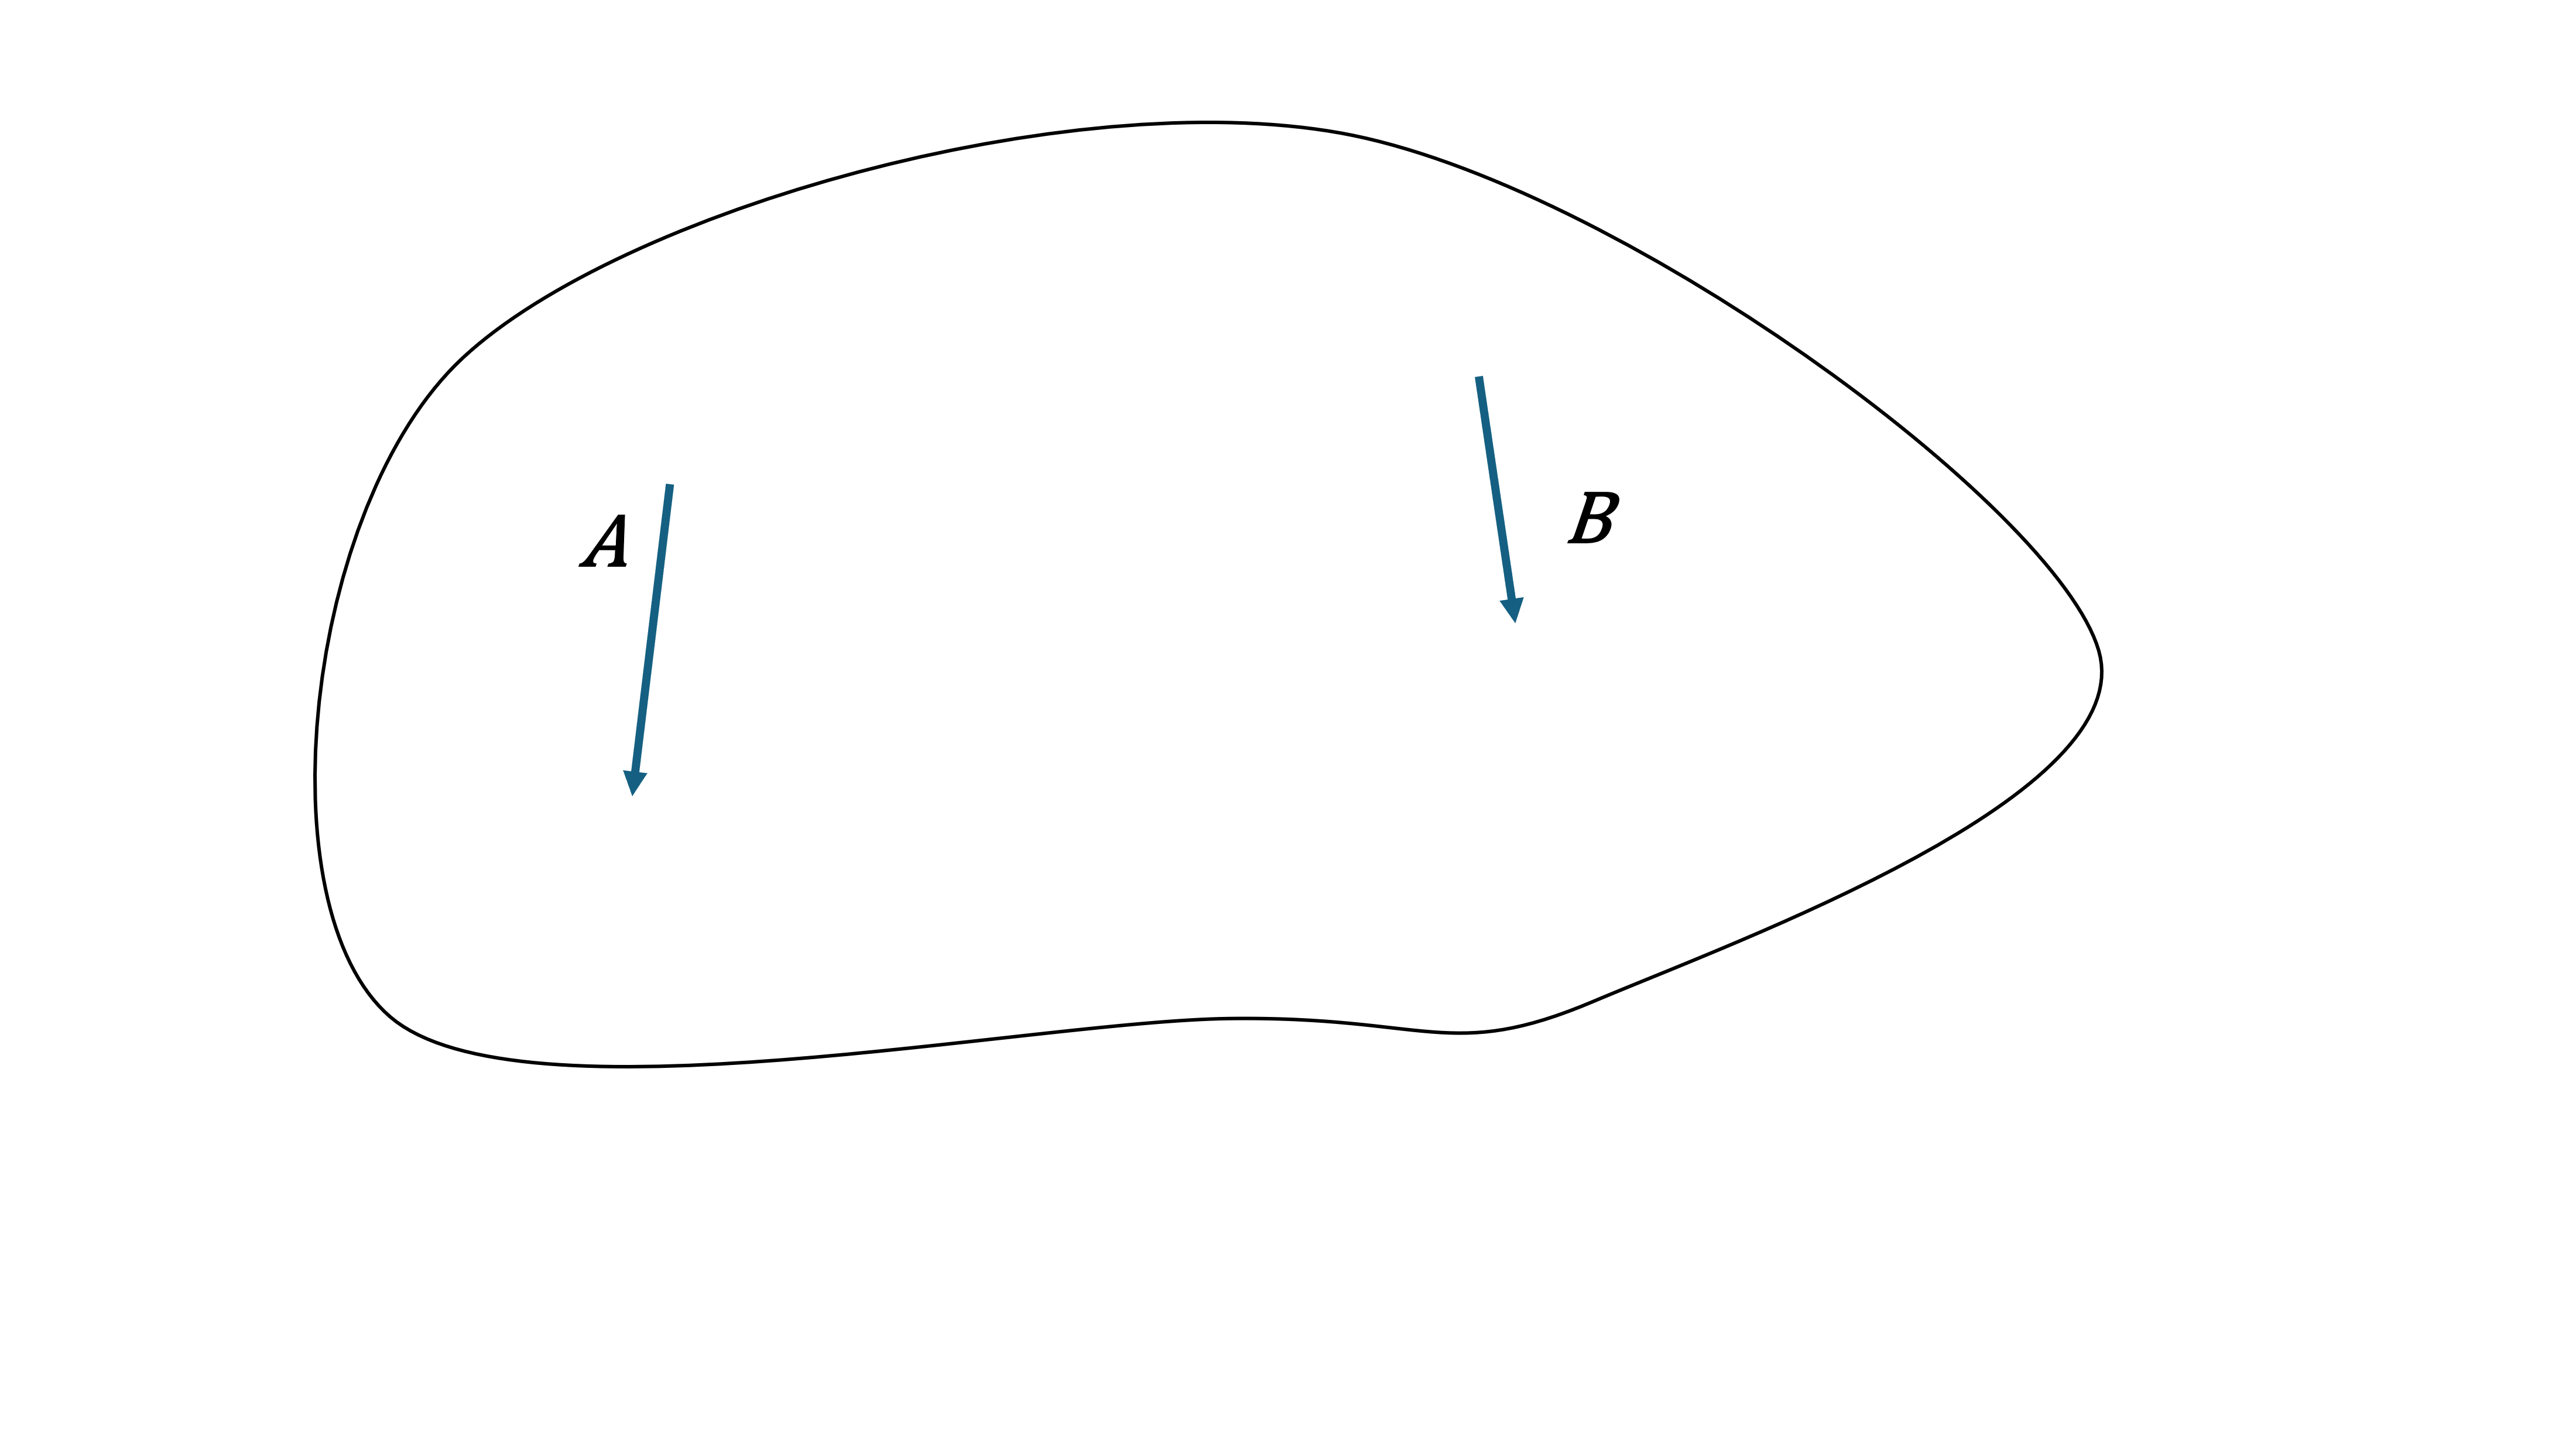
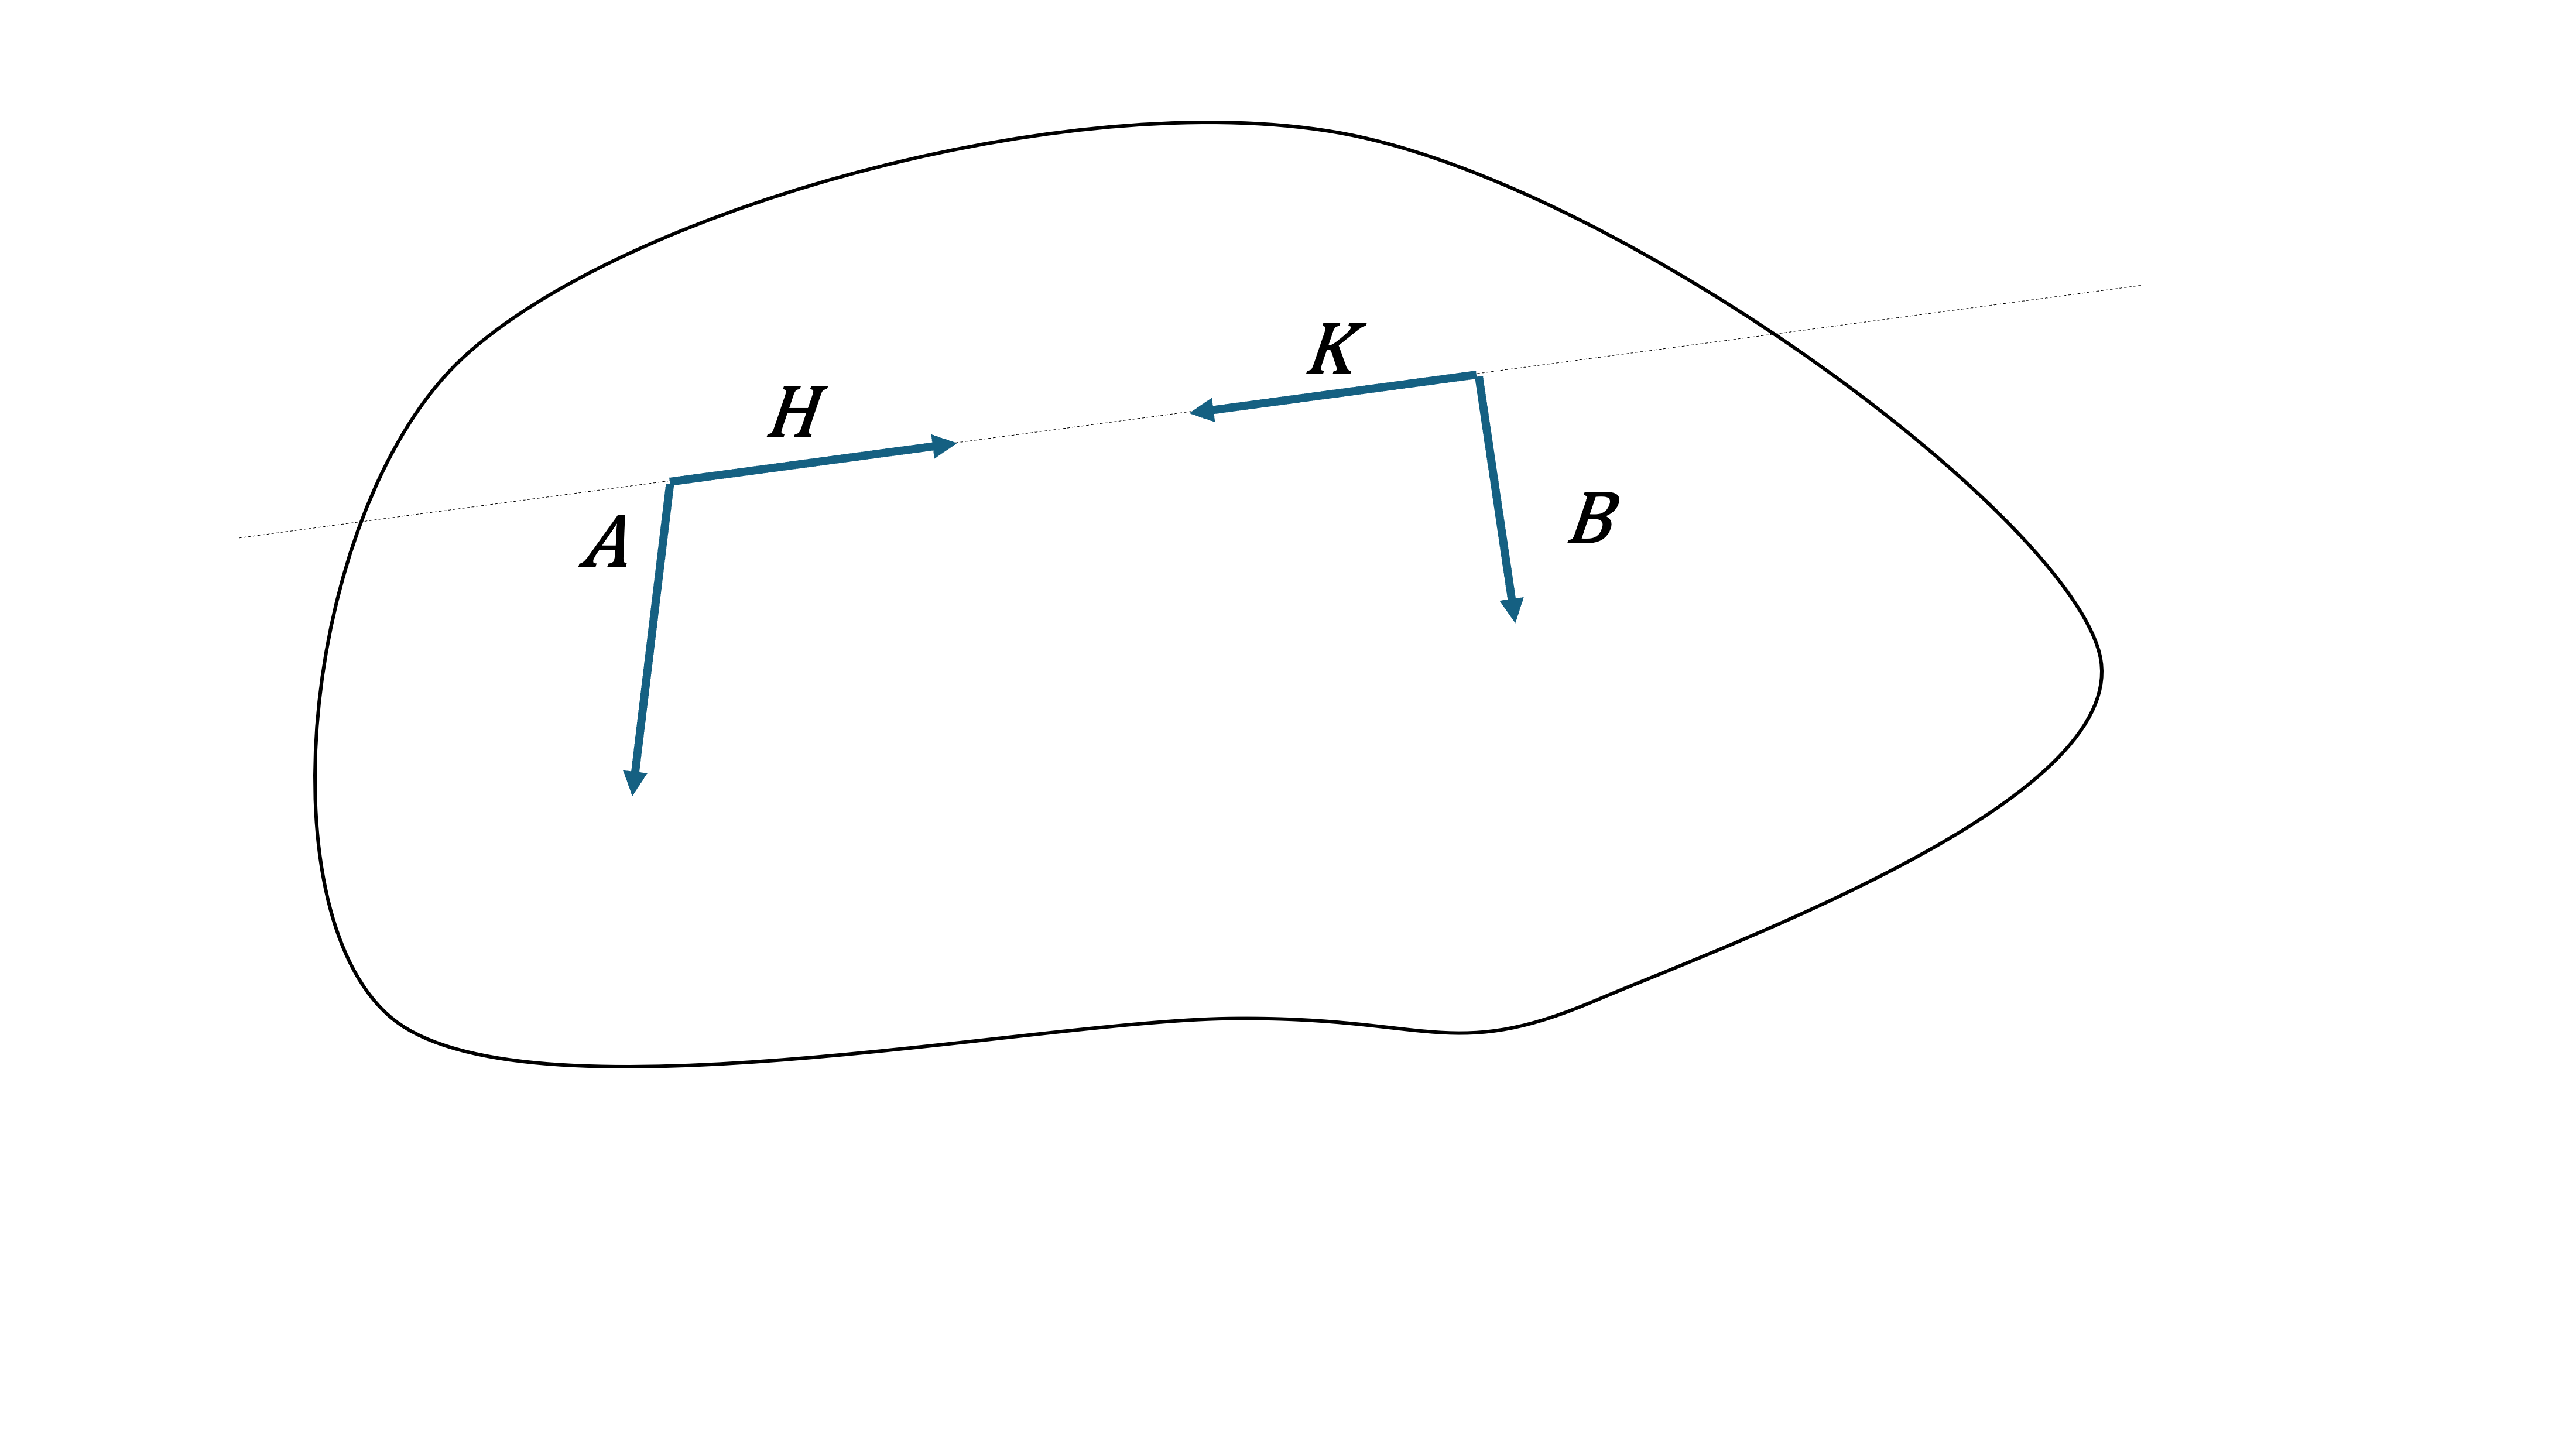
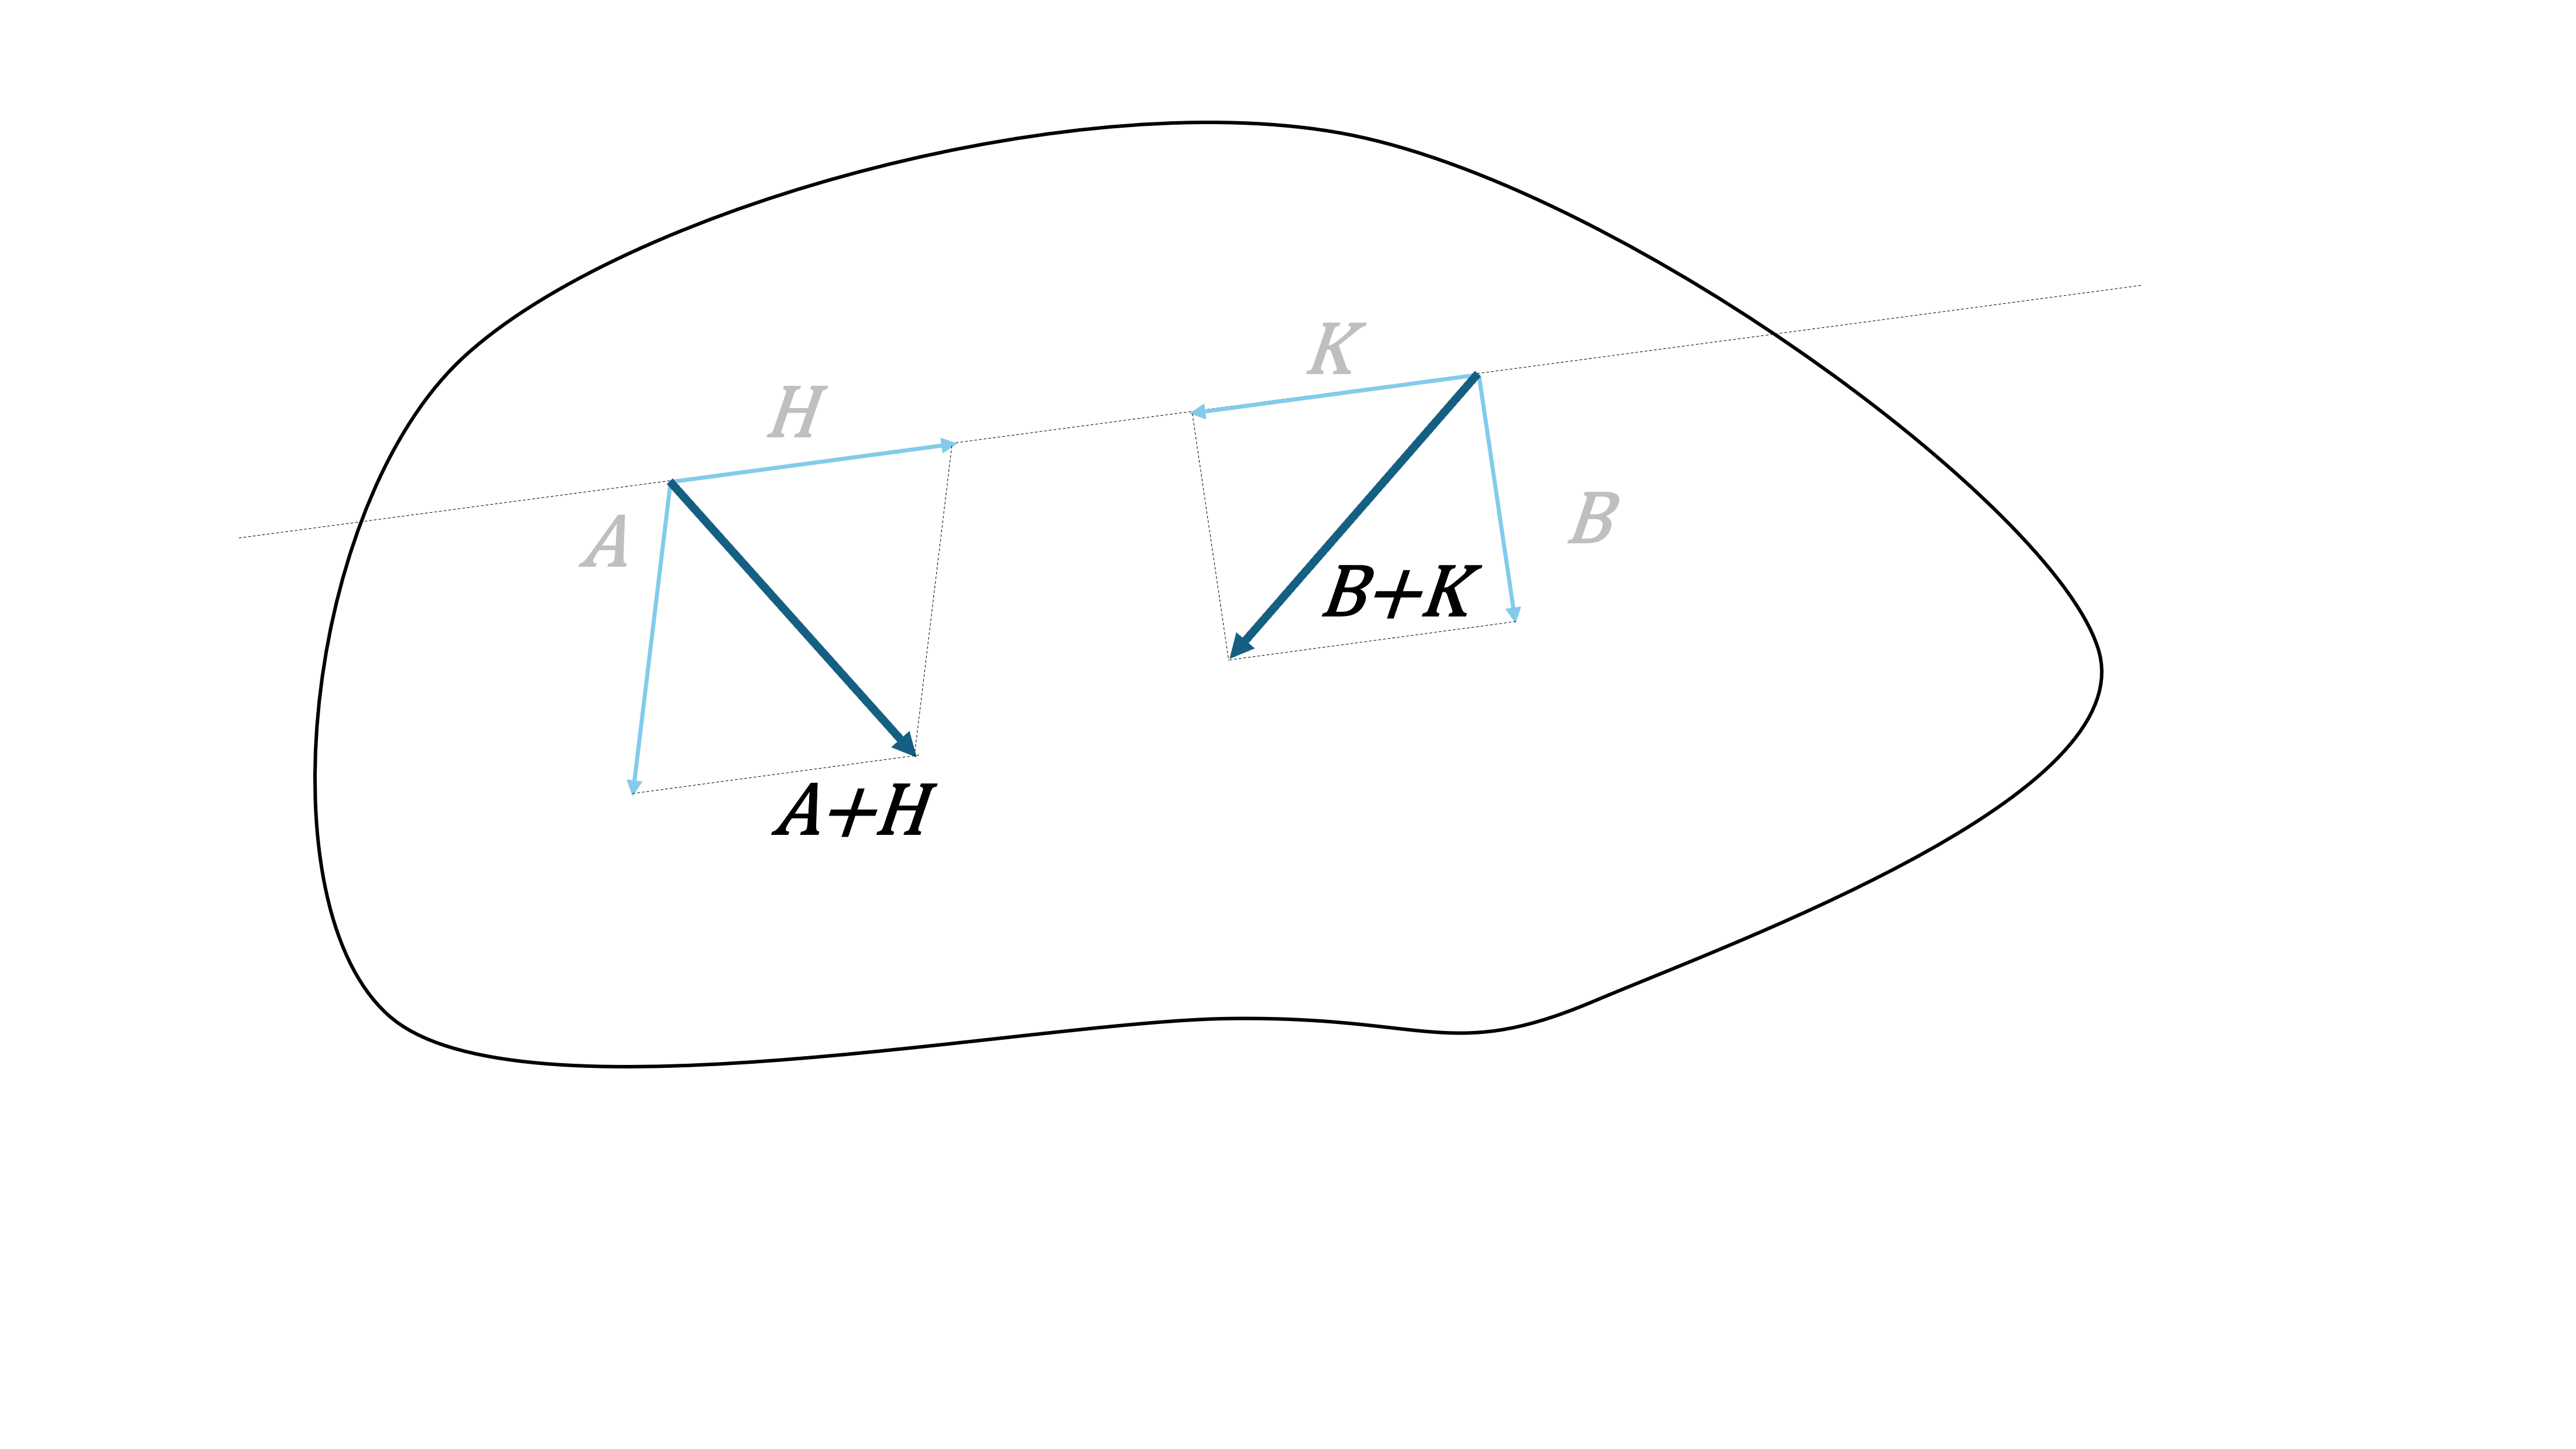
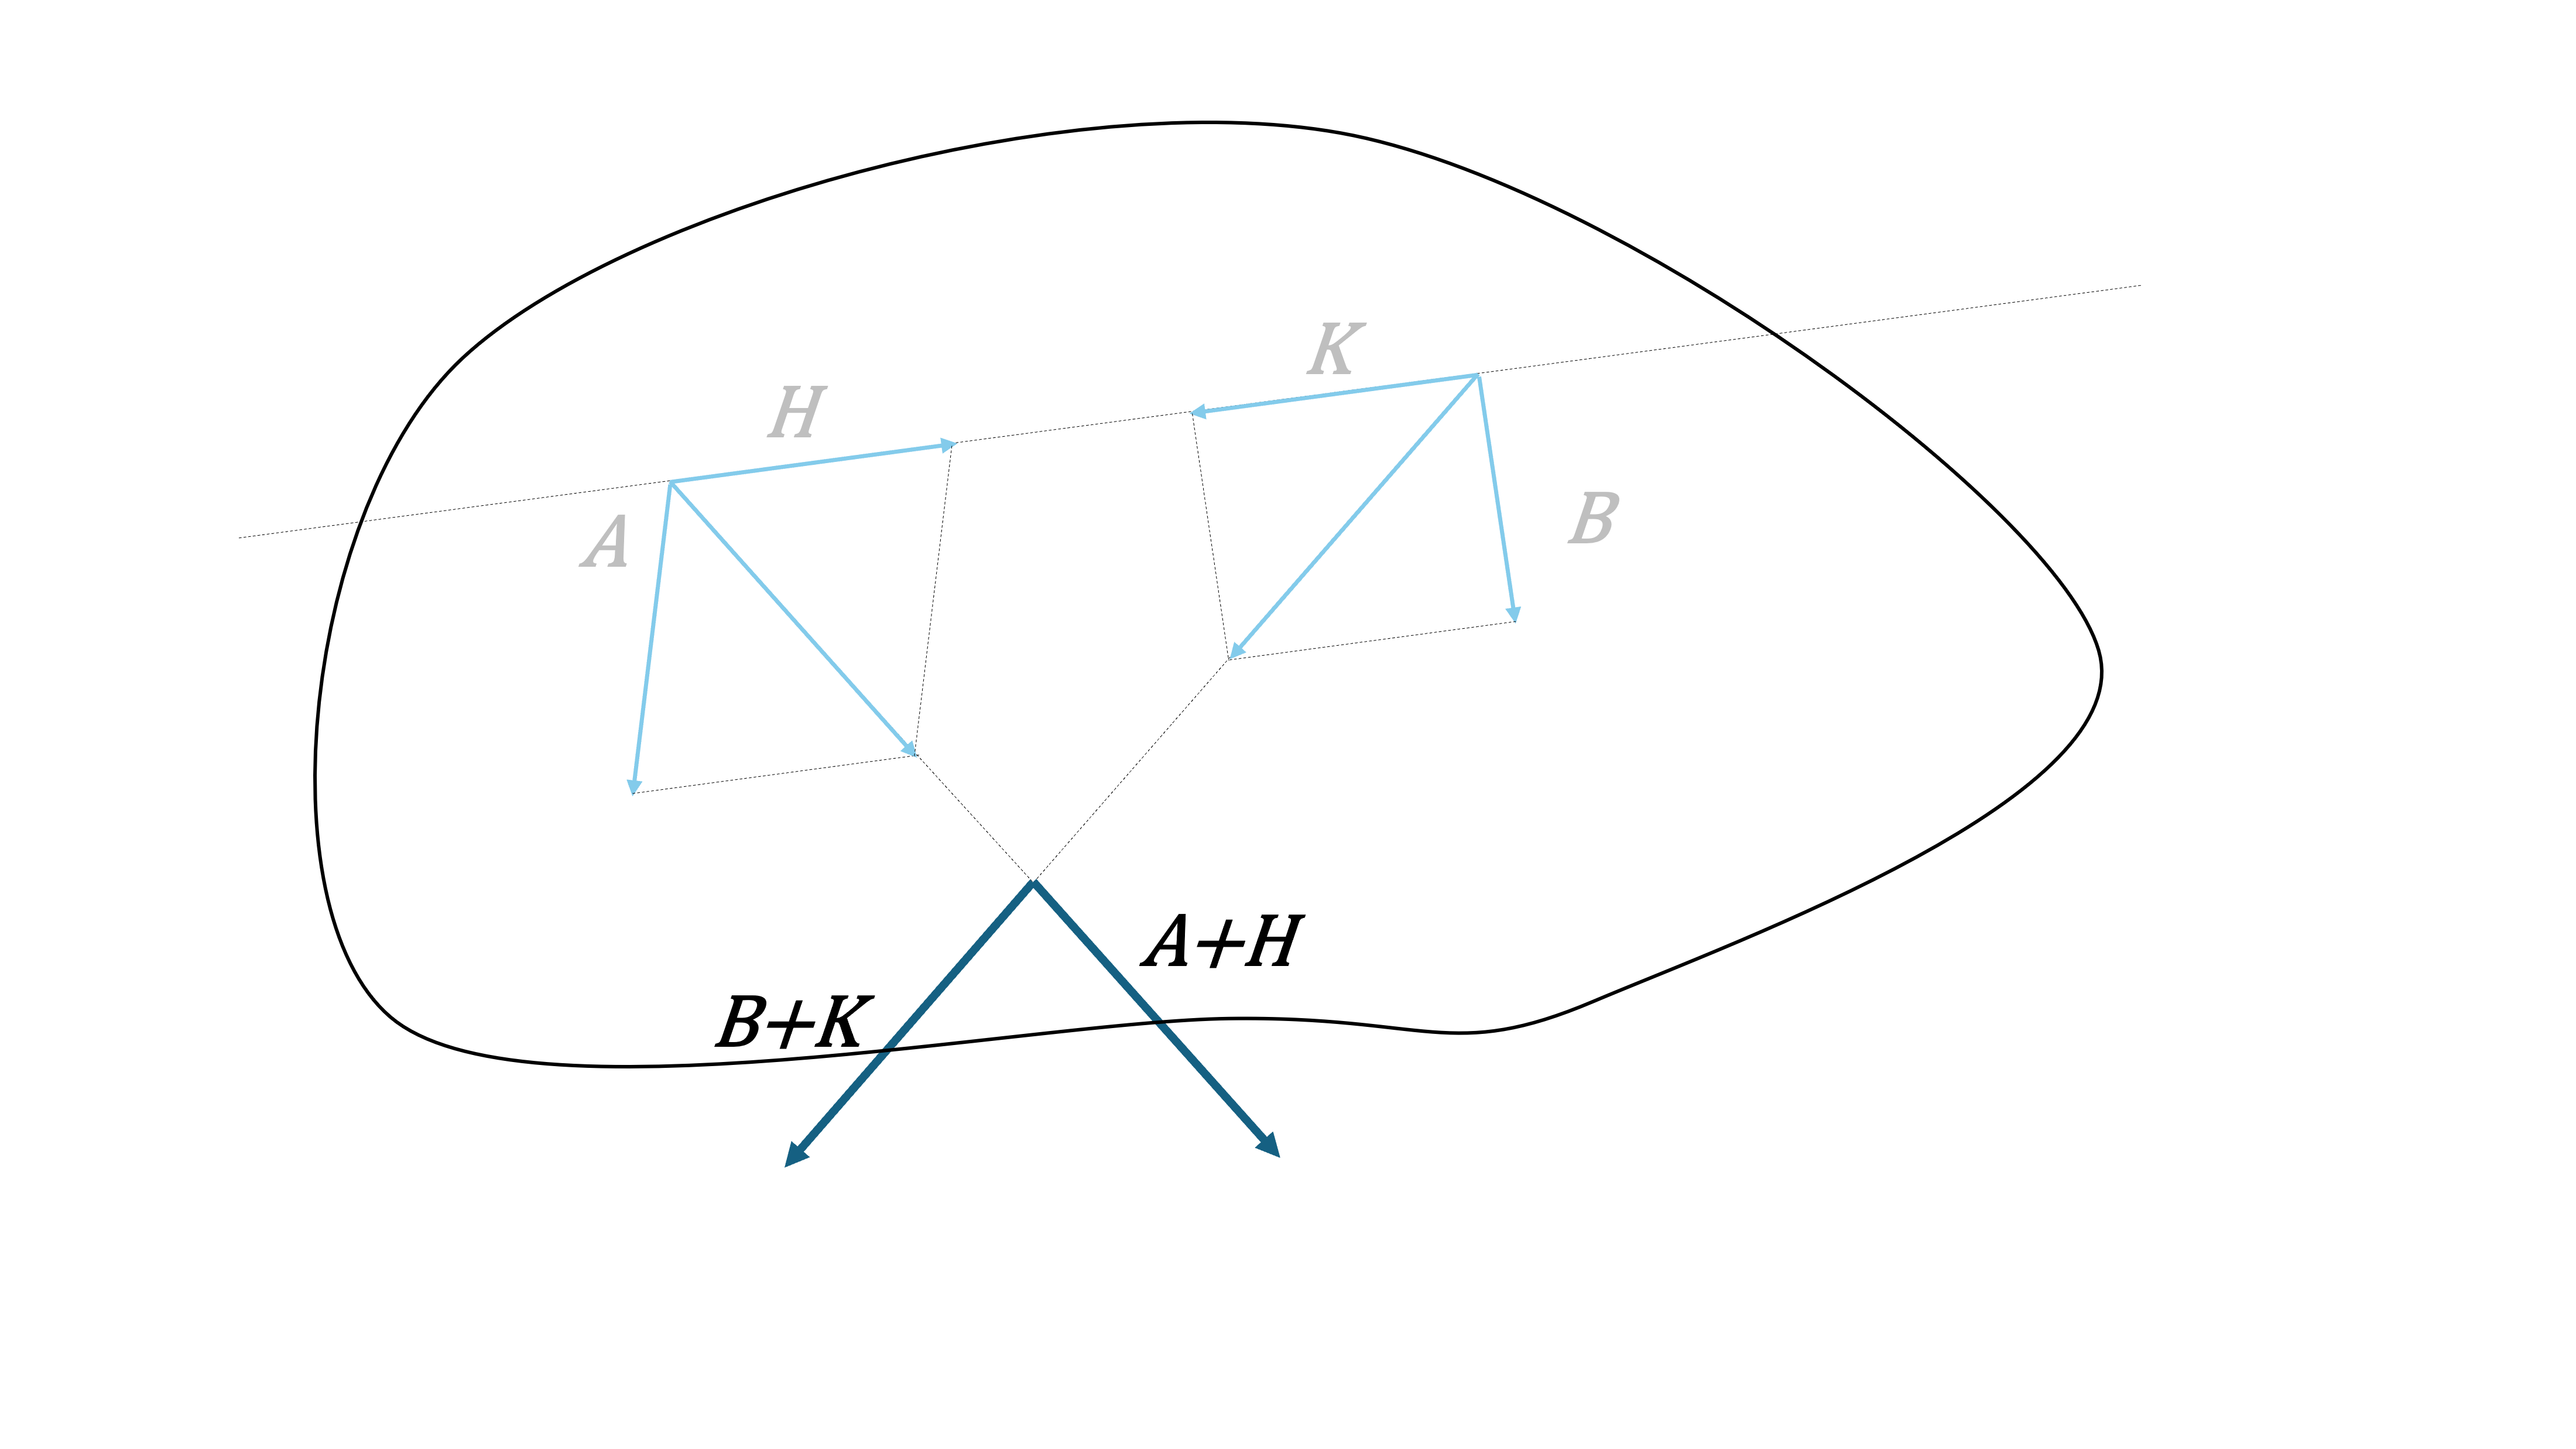
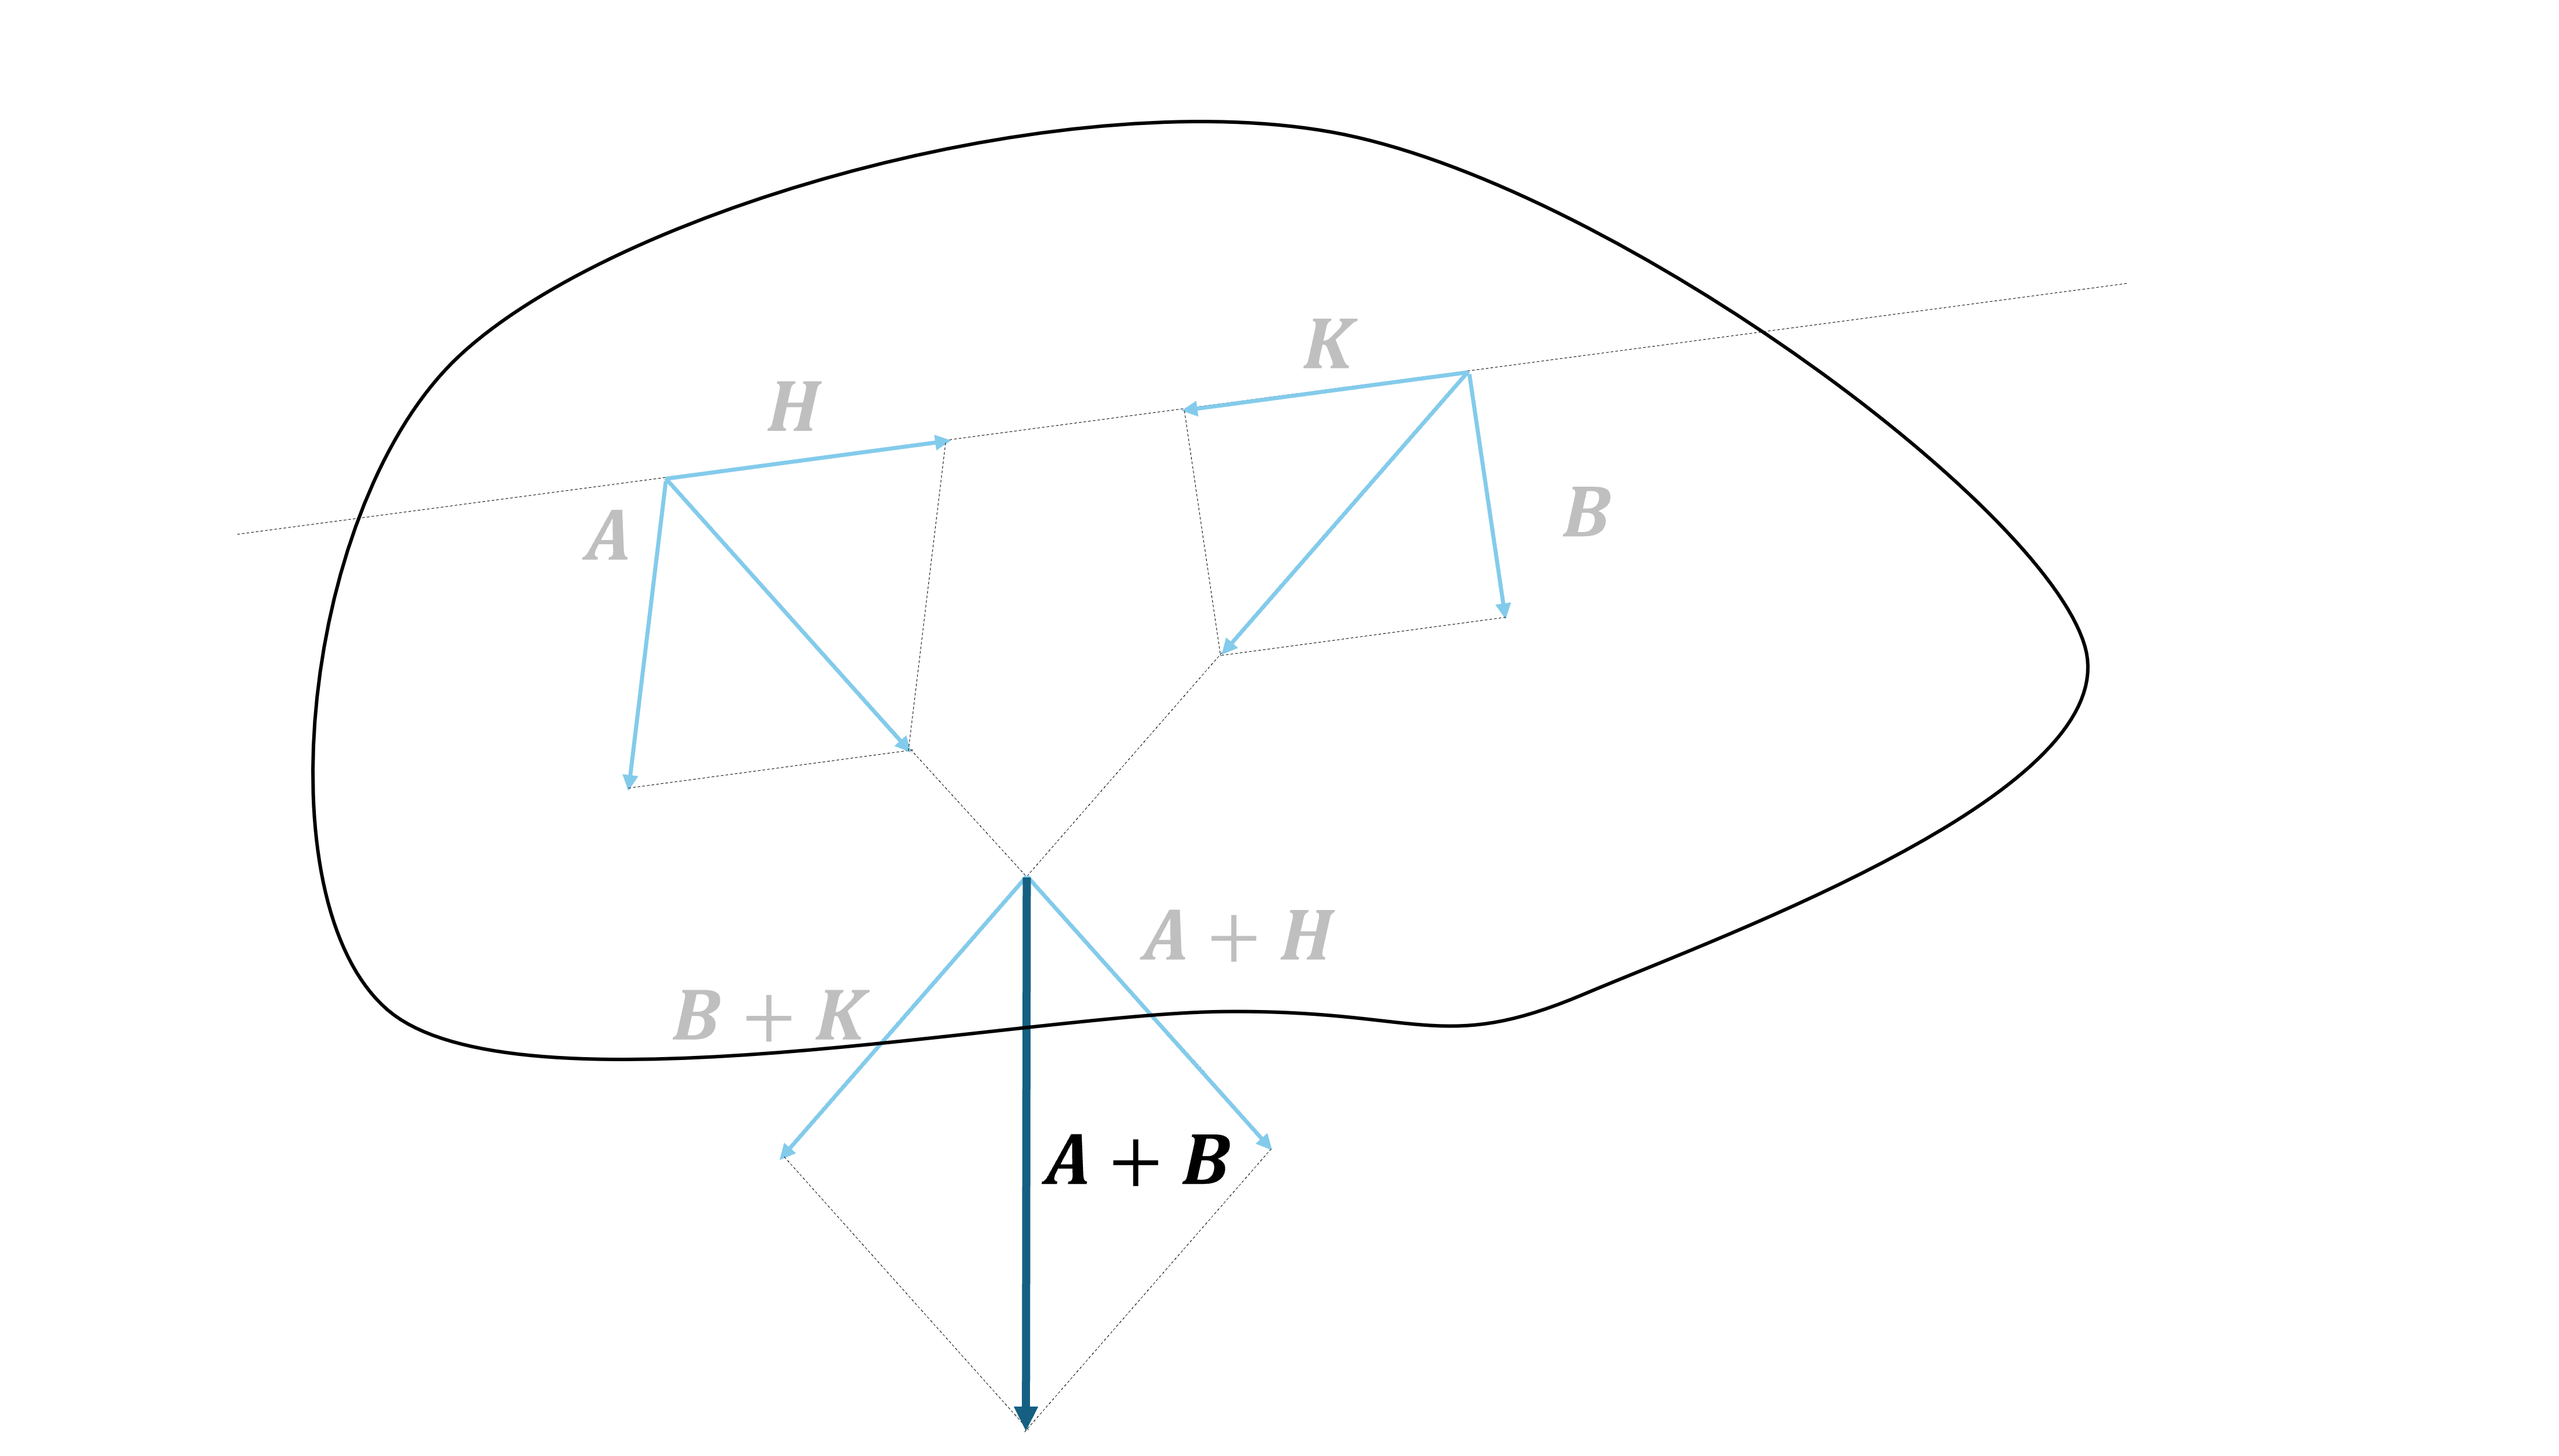
In de figuur hieronder (zie Figuur 2 (a)) snijden krachten \(\boldsymbol{A}\) en \(\boldsymbol{B}\) elkaar niet in het tekengebied. Men voegt twee krachten toe \(\boldsymbol{H}\) en \(\boldsymbol{K}\) die evengroot, tegengesteld in richting zijn en dezelfde werklijn hebben (netto nul), op zo’n manier dat hun staarten overeenkomen met de staarten van de bestaande krachten \(\boldsymbol{A}\) en \(\boldsymbol{B}\) (zie Figuur 2 (b)). Hun grootte en of ze naar elkaar toe wijzen of van elkaar af mag men vrij bepalen. De keuze zal een effect hebben op de procedure, soms zal het goed uitkomen en soms niet, maar de keuze heeft in ieder geval geen invloed op de uitkomst. Van de krachtparen \(\boldsymbol{A}\) en \(\boldsymbol{H}\), en \(\boldsymbol{K}\) en \(\boldsymbol{B}\) kan men via de parallellogramregel de resultanten bepalen (zie Figuur 2 (c)). De werklijnen van deze resultanten snijden wel in het tekengebied: Men kan ze doorschuiven naar het snijpunt (zie Figuur 2 (d)), en dan nogmaals de parallellogramregel toepassen (zie Figuur 2 (e)). De resultante van de laatste samenstelling is de som van \(\boldsymbol{A}\), \(\boldsymbol{B}\), \(\boldsymbol{H}\) en \(\boldsymbol{K}\), maar omdat \(\boldsymbol{H}\) en \(\boldsymbol{K}\) elkaar opheffen, is het gelijk aan de optelling van \(\boldsymbol{A}\) en \(\boldsymbol{B}\), waar we naar op zoek waren.
Ga zelf na dat deze methode ook van toepassing is op krachten die min of meer evenwijdig staan, maar in tegengestelde richting.
De gevonden resultante kracht heeft altijd dezelfde grootte en werklijn, ongeacht de initiële keuzes van \(\boldsymbol{H}\) en \(\boldsymbol{K}\). Wel is de locatie van de kracht langs de werklijn daarvan afhankelijk. Maar zoals we hebben geleerd is het effect van een kracht niet afhankelijk van zijn positie op de werklijn.
Samenstellen door ontbinding
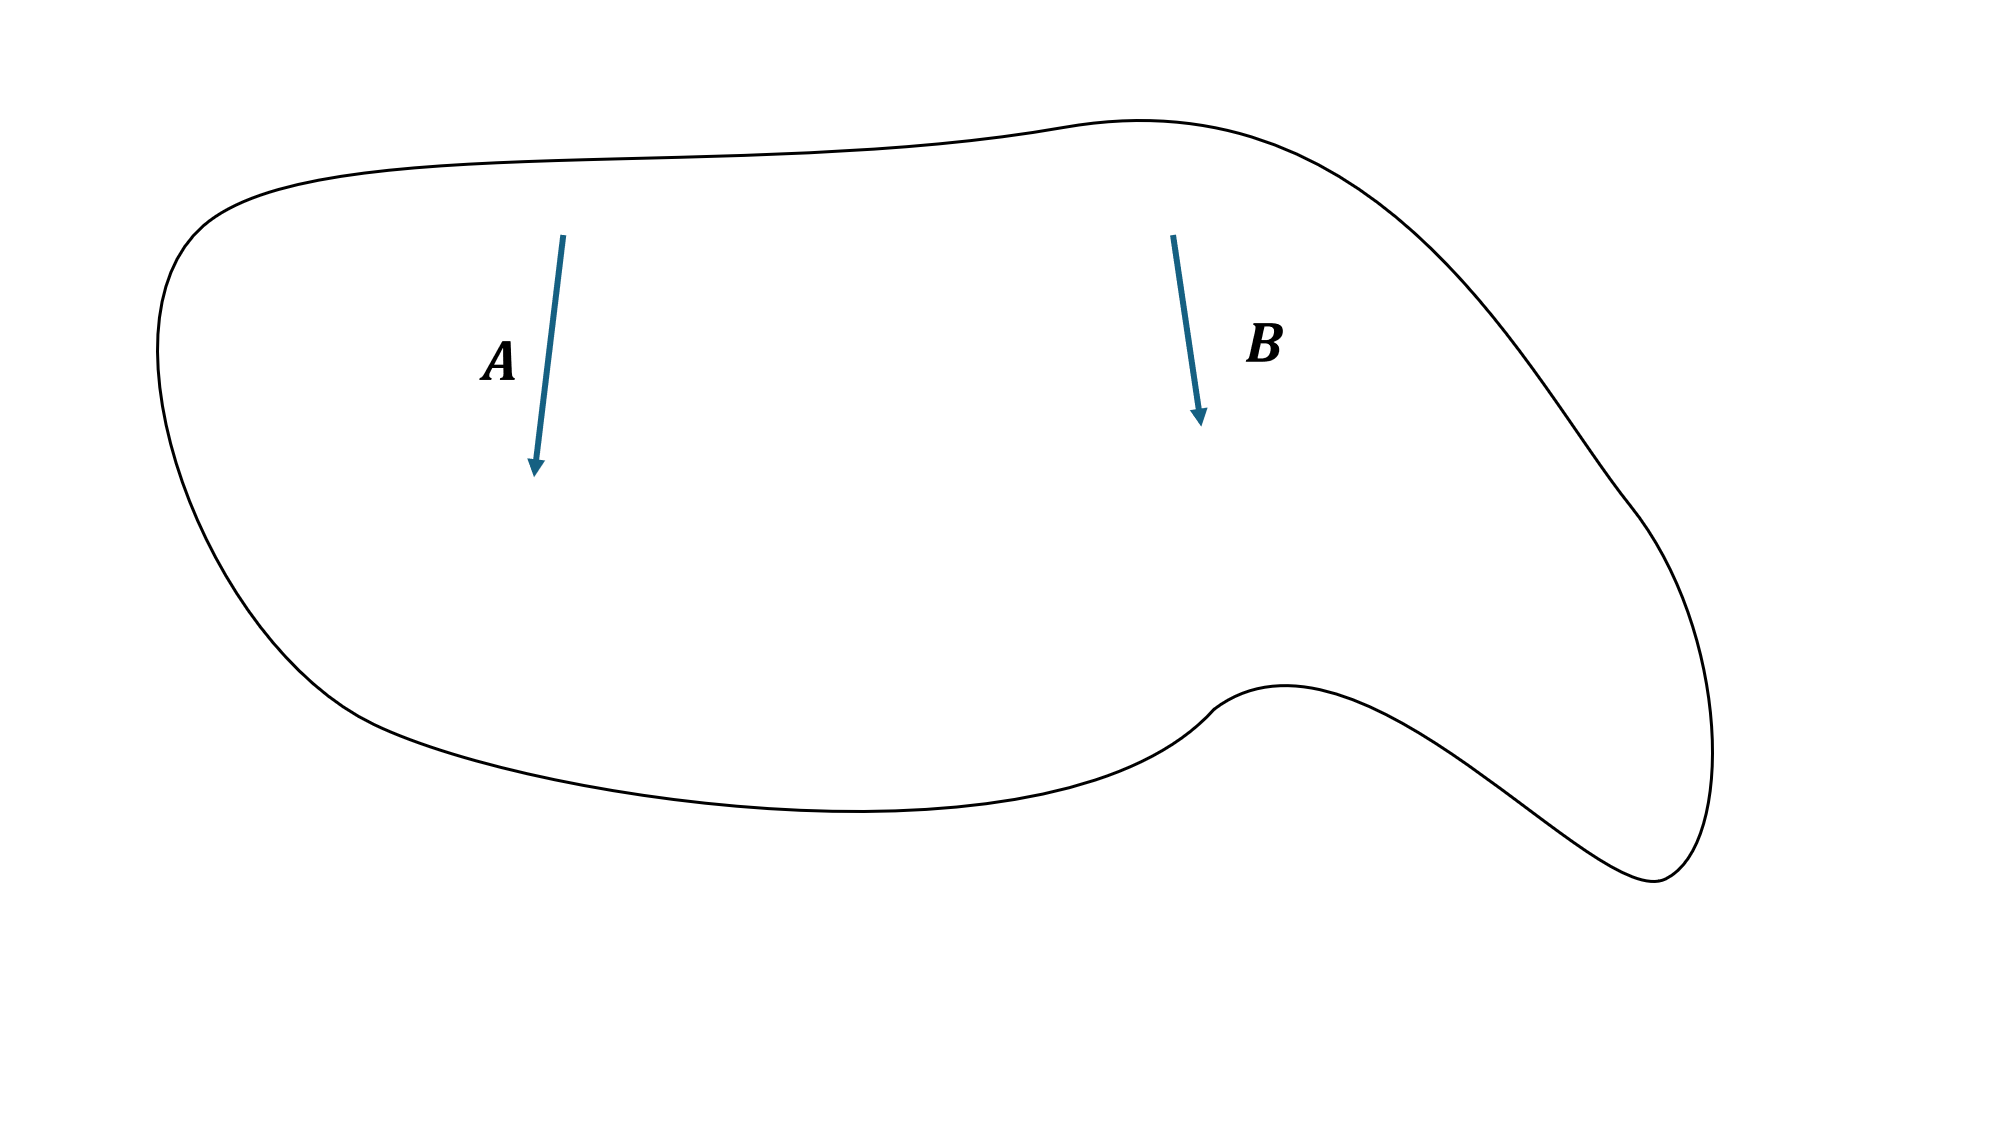
Dit is opnieuw een reeks aan krachtmanipulaties die van pas kan komen bij het samenstellen van min of meer evenwijdige krachten (zie Figuur 3 (a)). Een van de twee oorspronkelijke krachten (hier \(\boldsymbol{A}\)) ontbindt men langs twee richtingen, waarvan de ene richting handig gekozen is zodat de nieuwe werklijn de staart van \(\boldsymbol{B}\) tegenkomt, en de andere naar eigen inzicht vrij gekozen mag worden (zie Figuur 3 (b)). Van de ontstane componenten \(\boldsymbol{A'}\) en \(\boldsymbol{A''}\), schuiven we er een (\(\boldsymbol{A'}\)) op langs zijn werklijn, zodat de staart samenvalt met die van \(\boldsymbol{B}\), en de andere (\(\boldsymbol{A''}\)) laten we voorlopig staan (zie Figuur 3 (c)). Nu kunnen \(\boldsymbol{A'}\) en \(\boldsymbol{B}\) samengesteld worden via de parallellogramregel (zie Figuur 3 (d)). De krachten die op dit moment actief zijn snijden elkaar hopelijk in een mooi punt binnen het tekengebied. Net zoals voorheen verschuiven we ze naar het snijpunt van hun werklijnen (zie Figuur 3 (e)) en stellen we ze samen tot de resultante van \(\boldsymbol{A}\) en \(\boldsymbol{B}\) (zie Figuur 3 (f)).
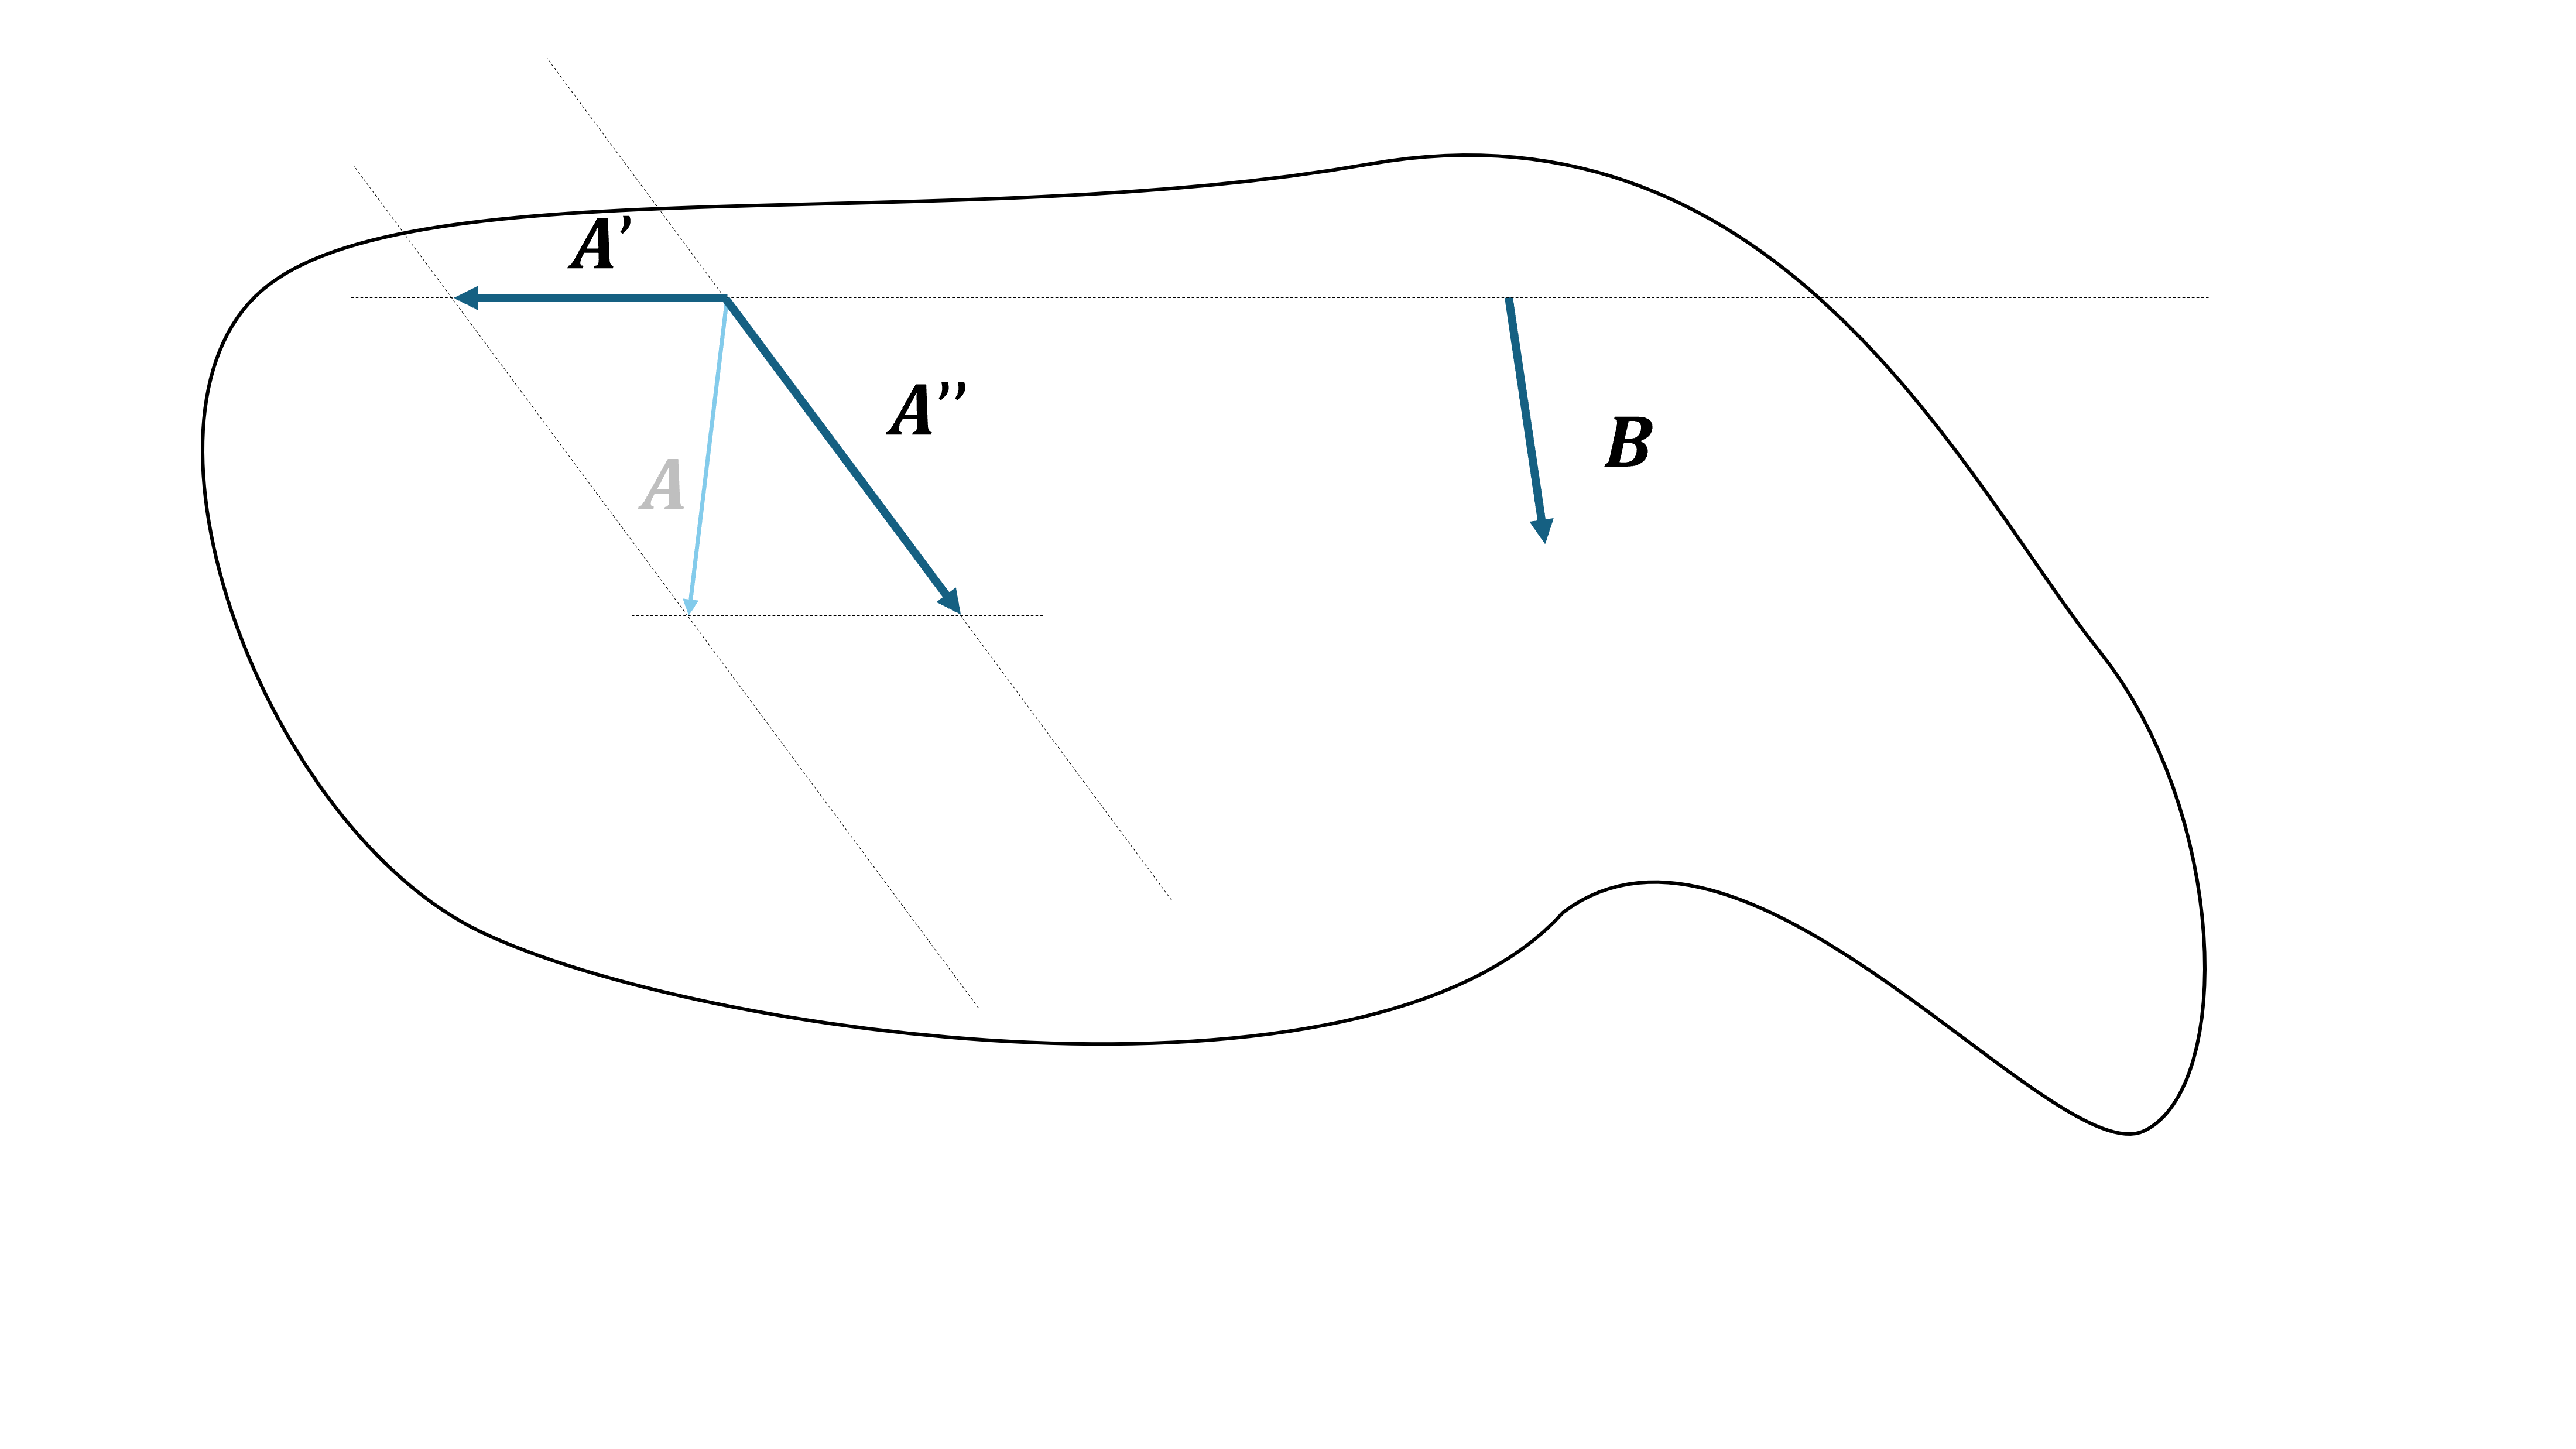
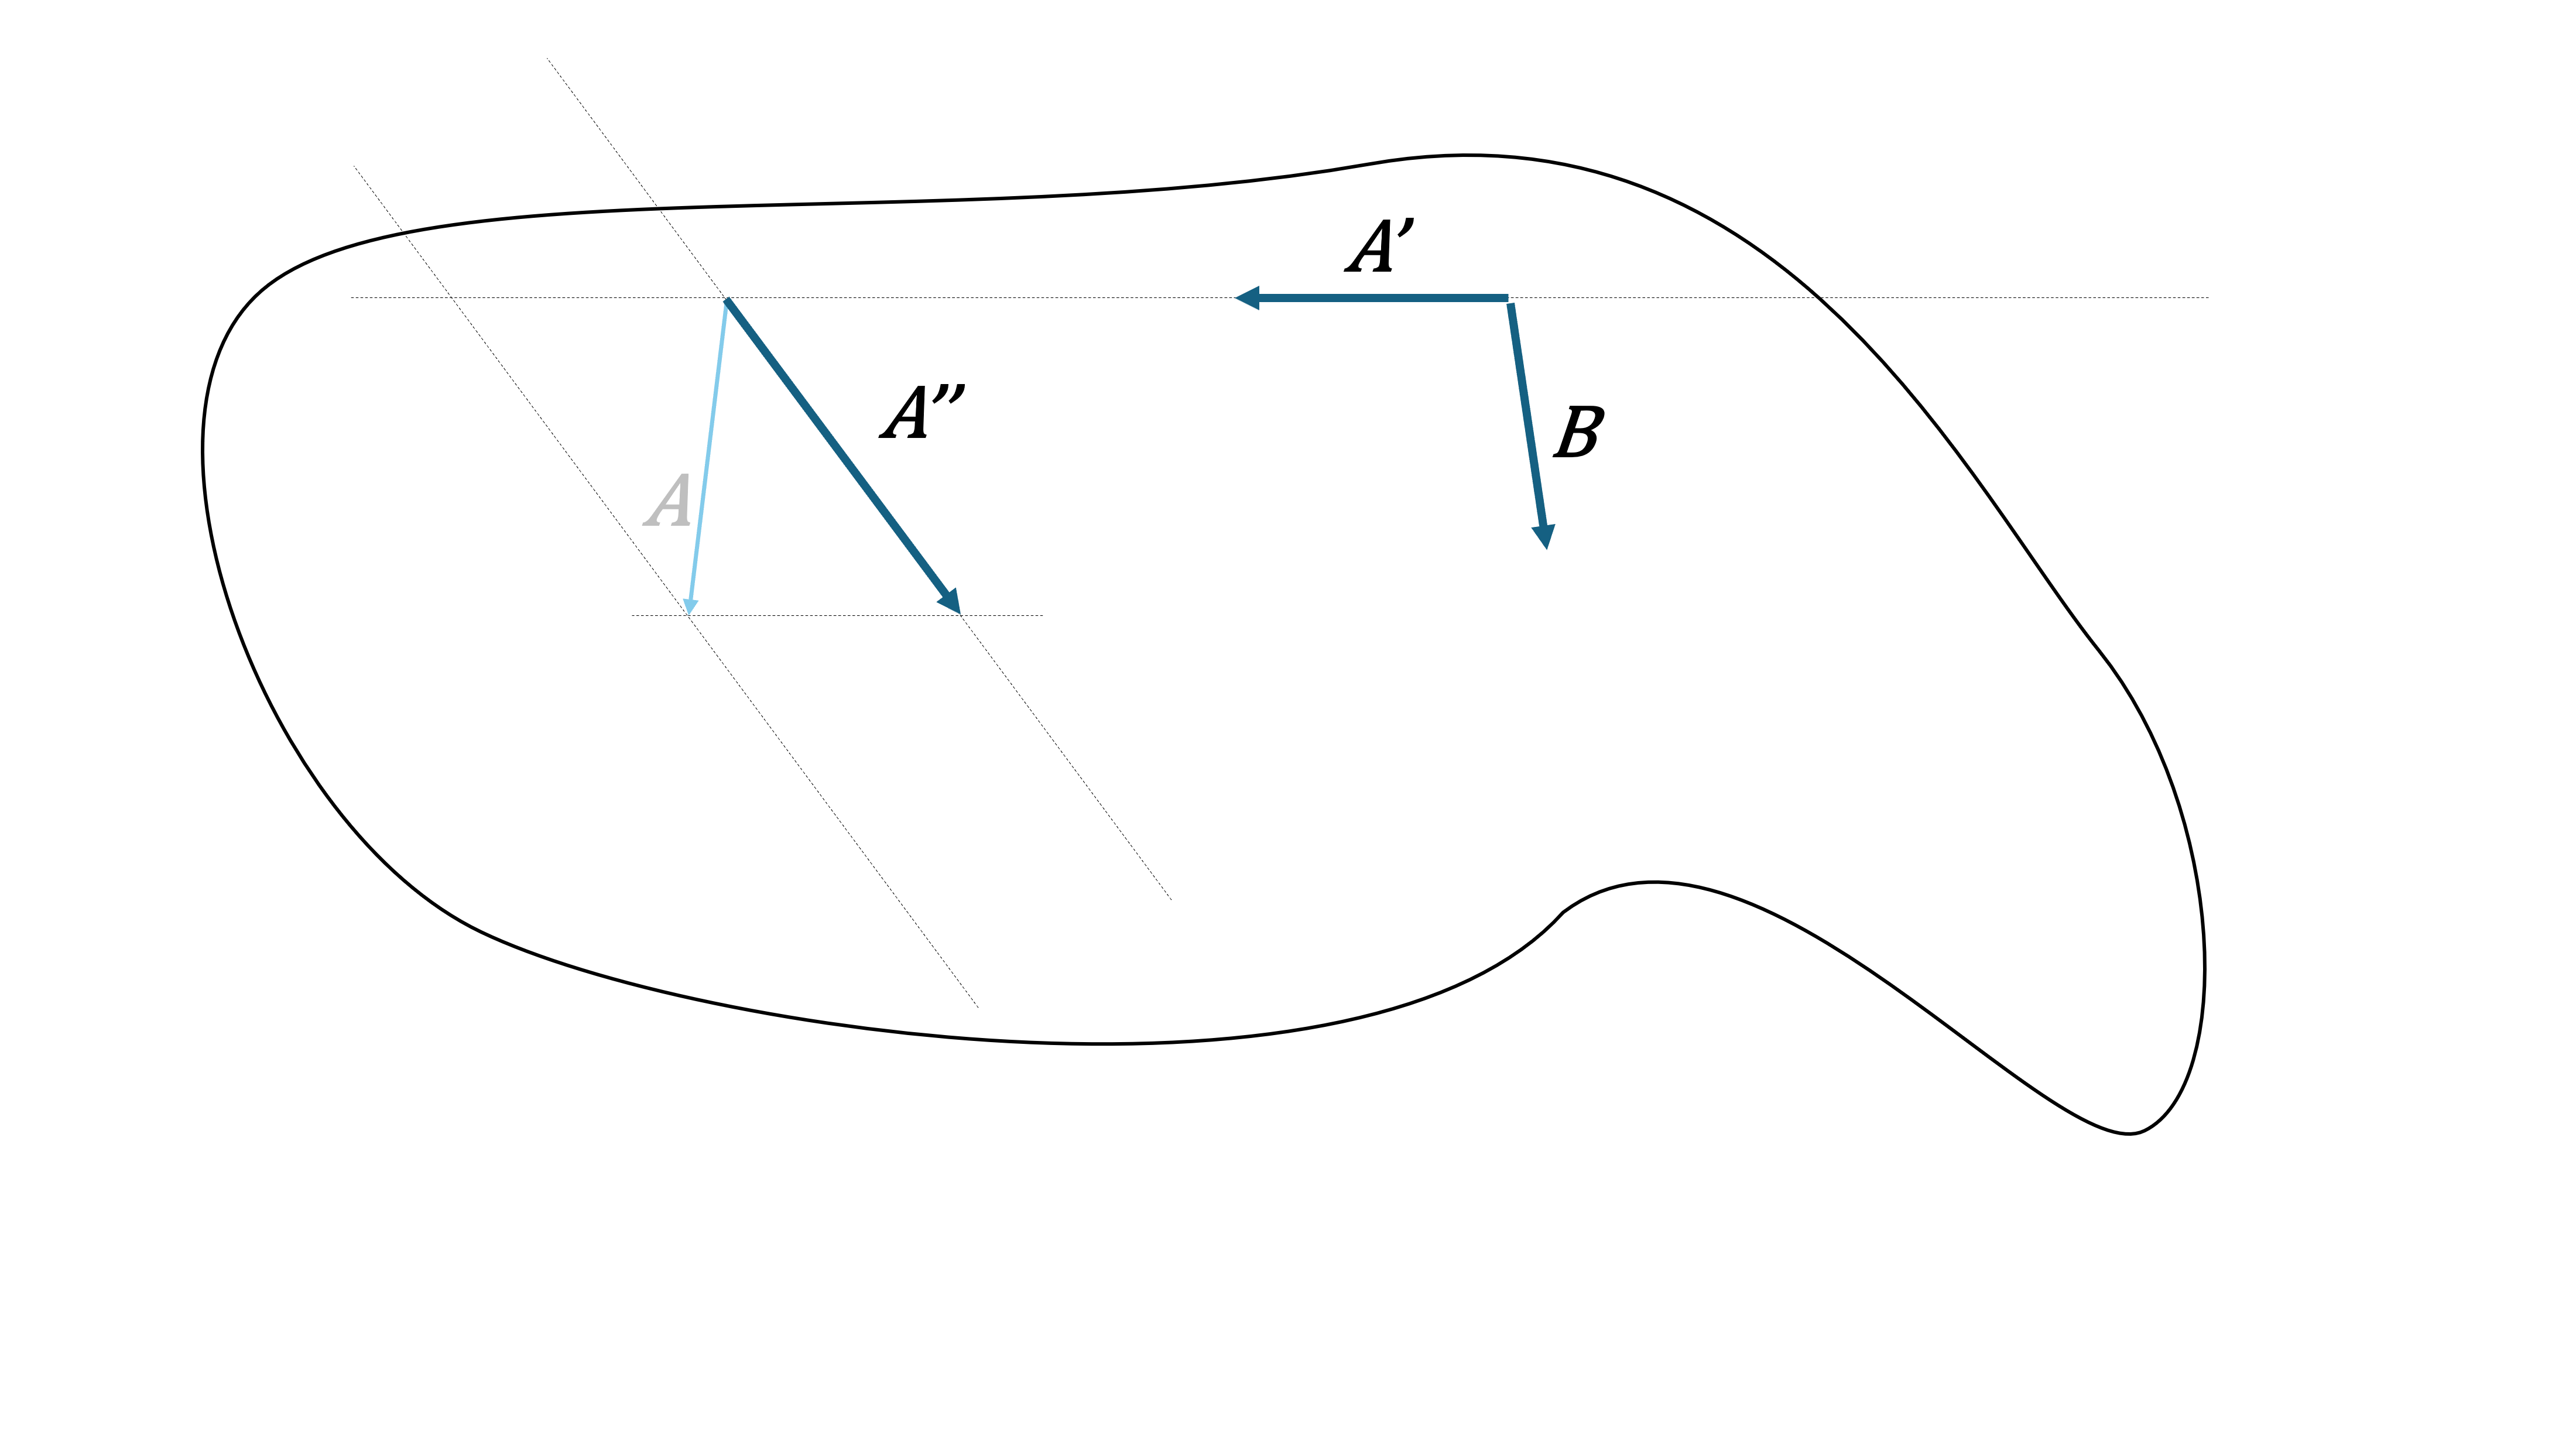
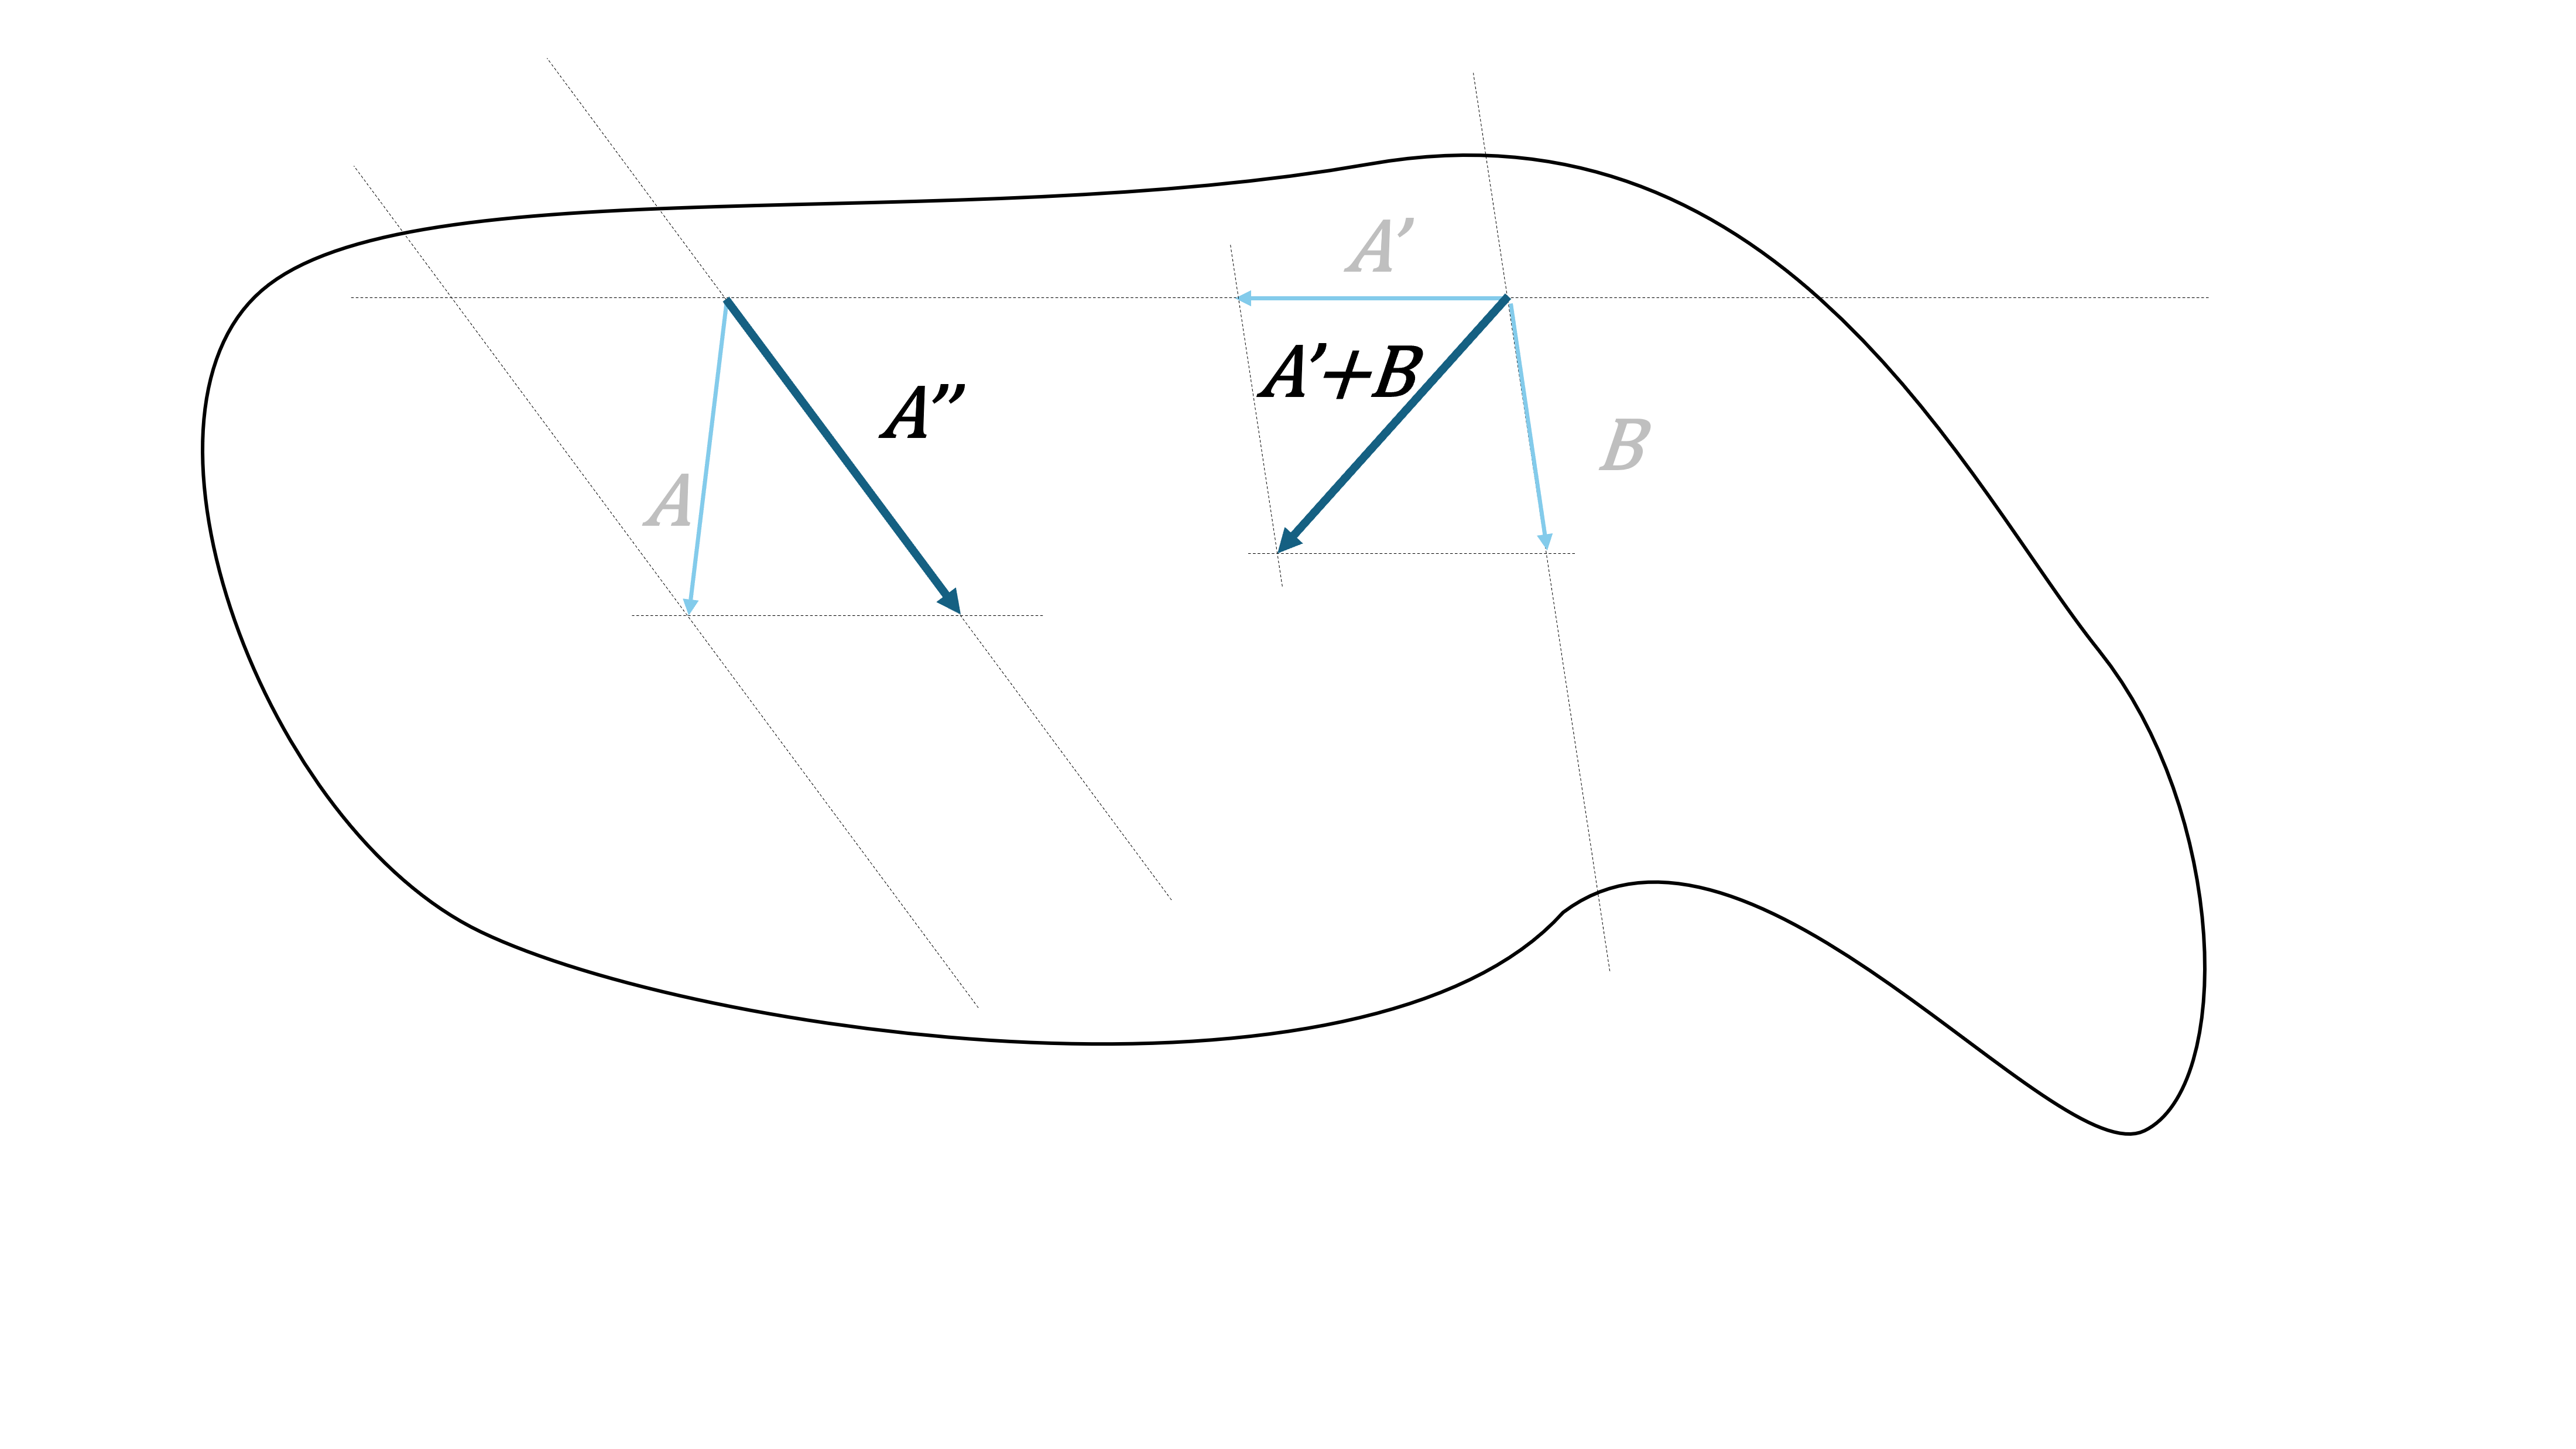
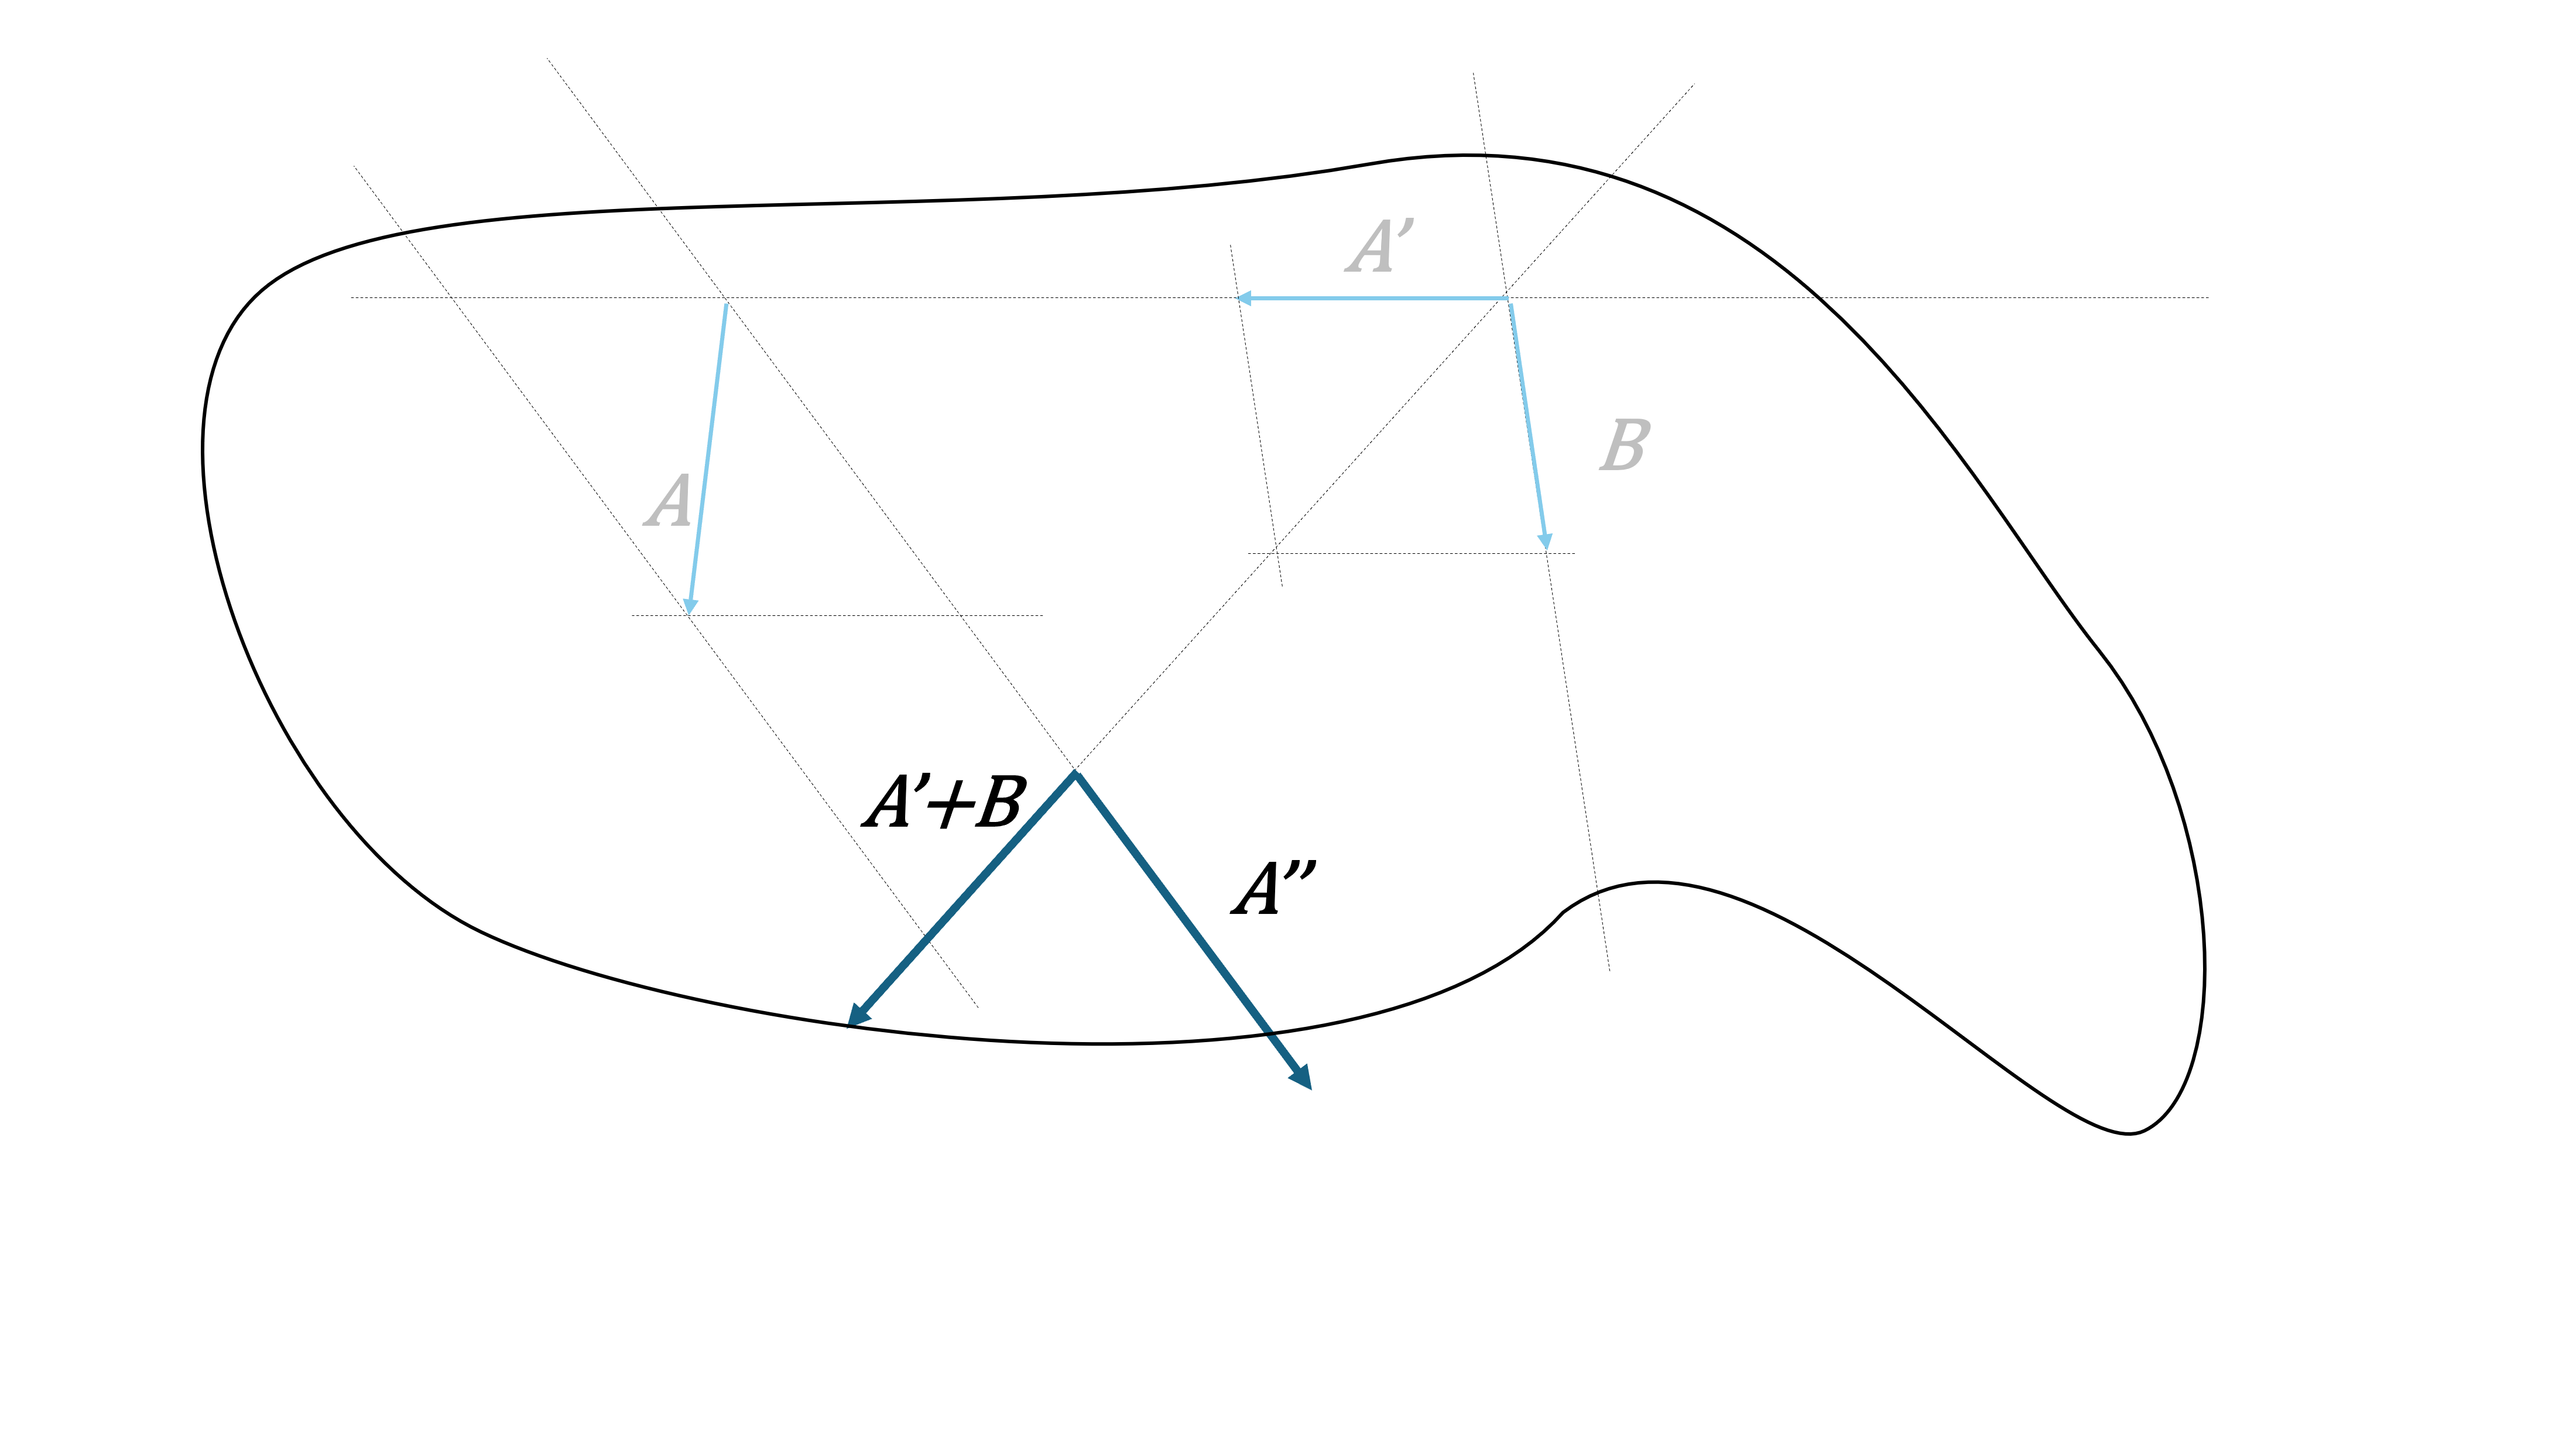
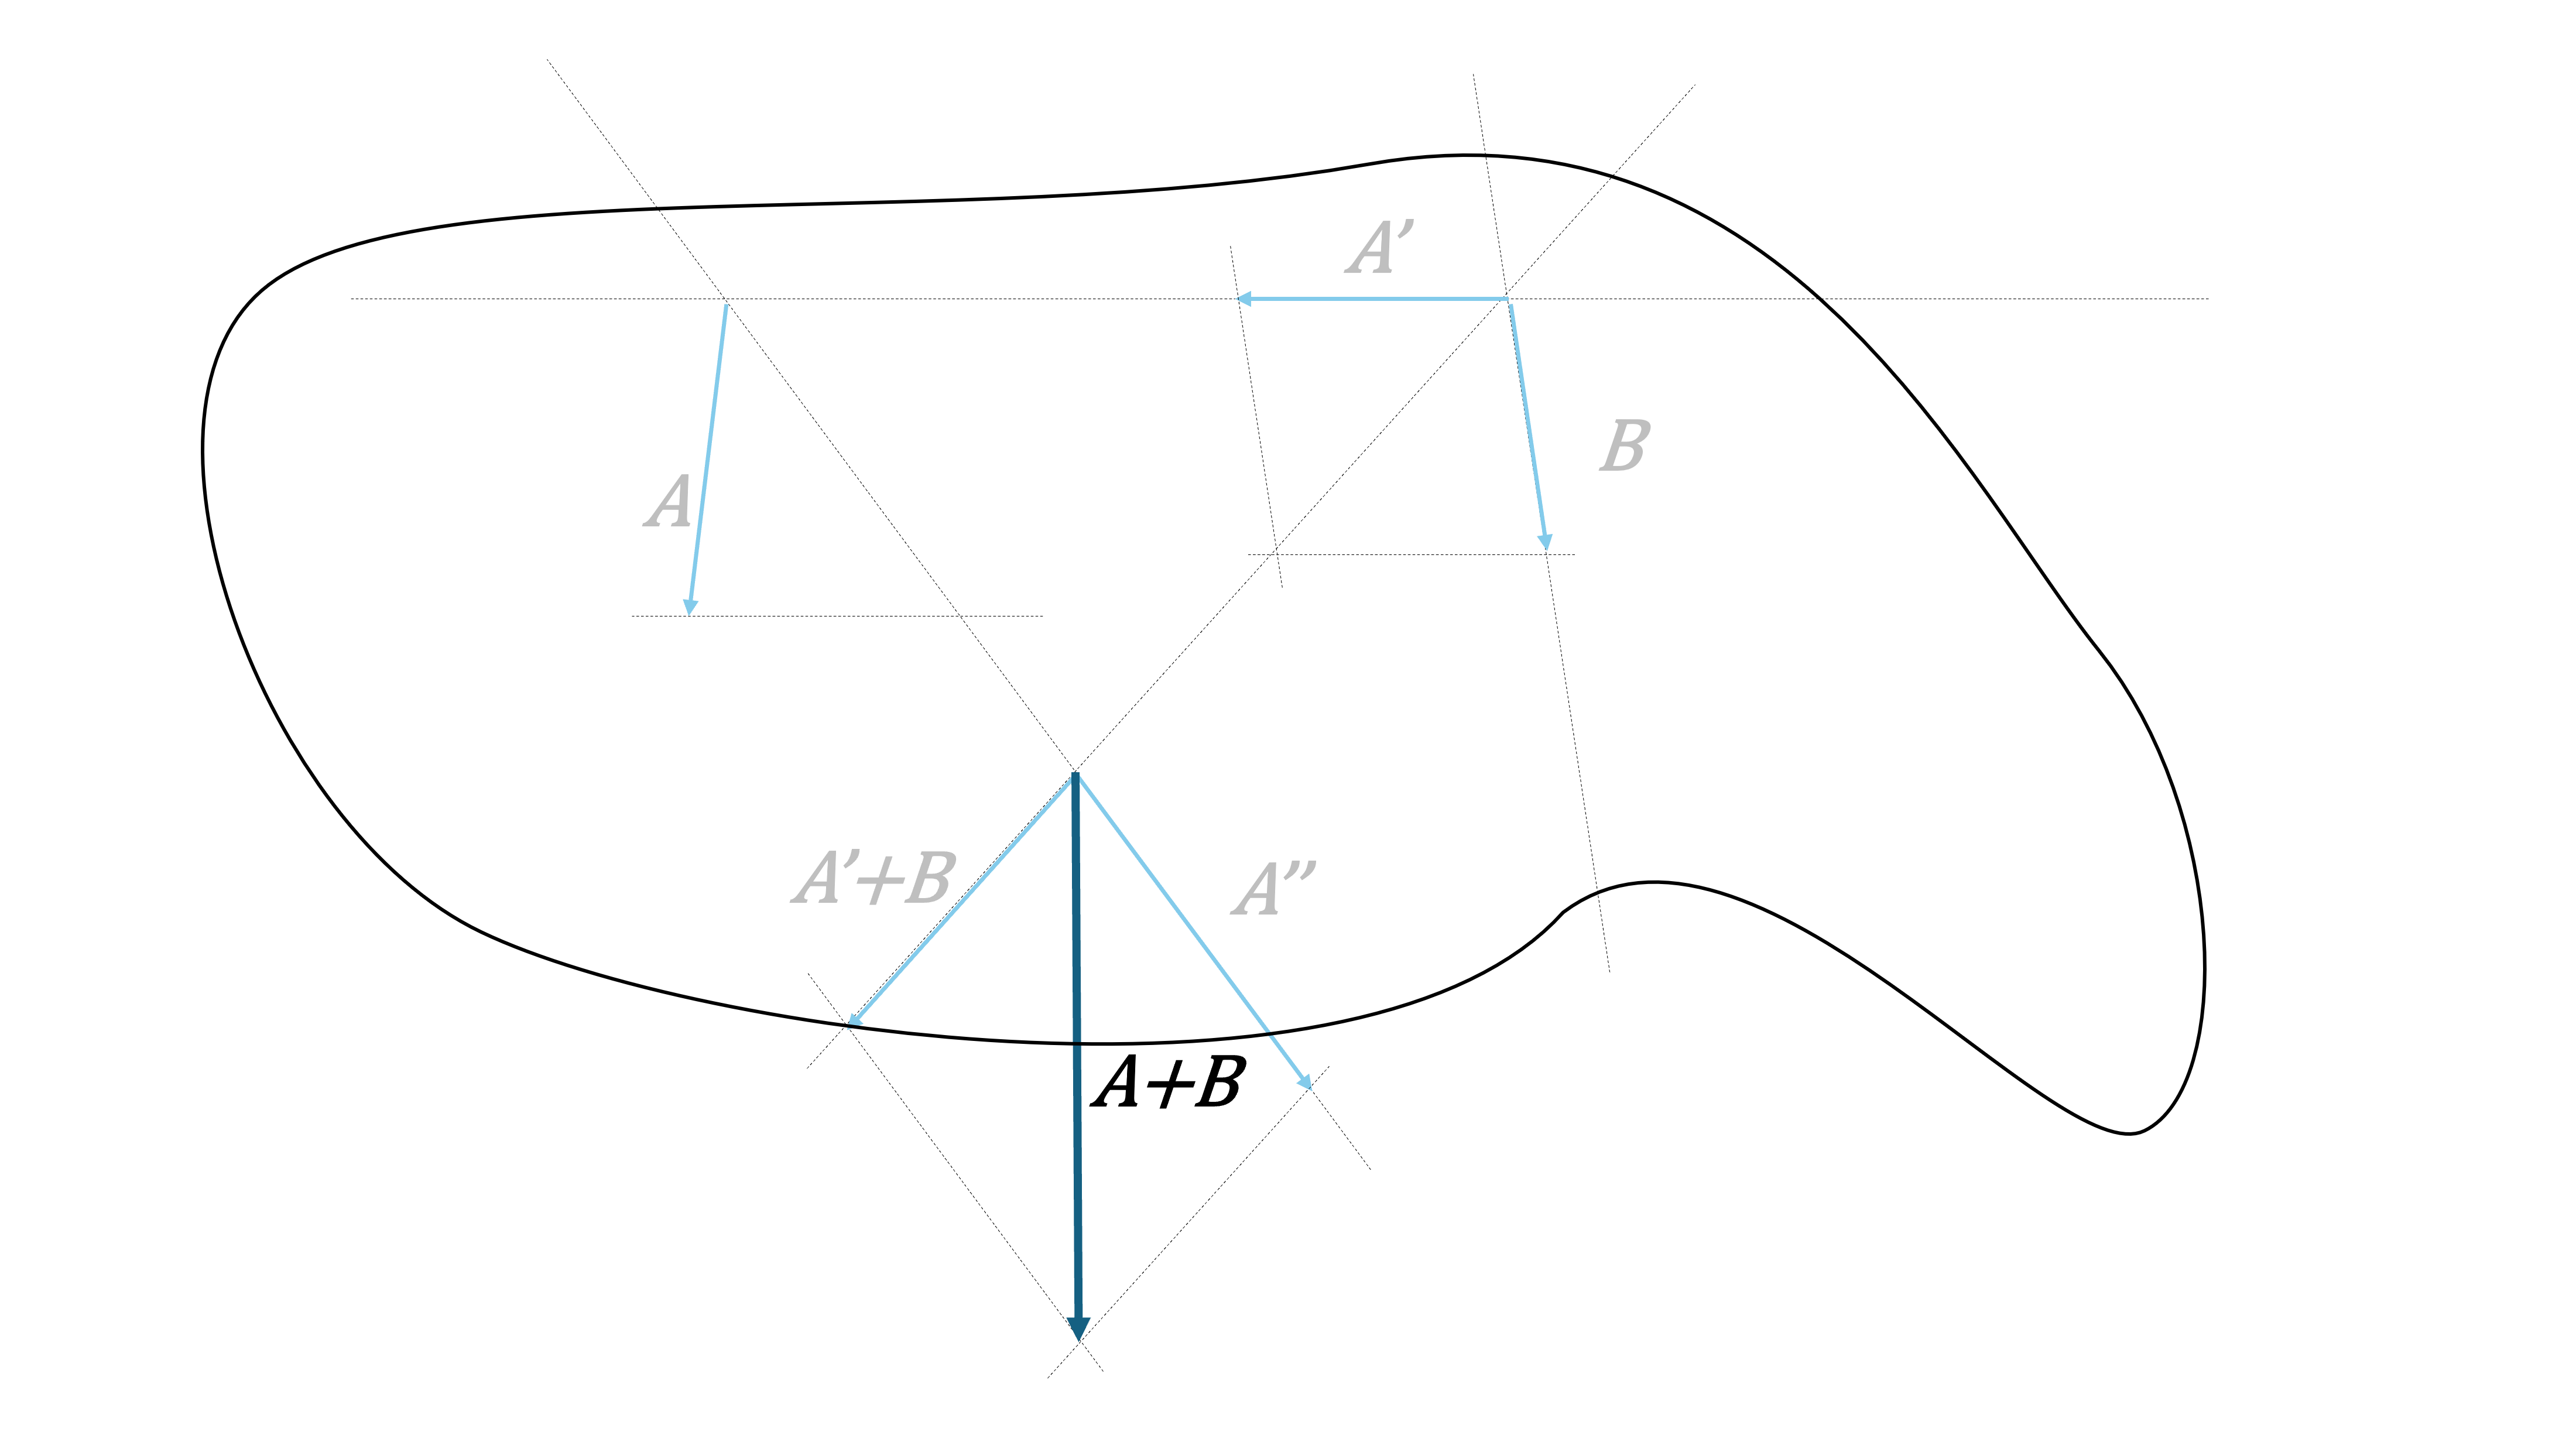
Wederom is deze methode ook toepasbaar op krachten in tegenovergestelde richtingen. En ook hier is de locatie van de resultante kracht afhankelijk van de initiële keuzes, de richting van de ontbinding, maar de werklijn wordt daar niet door beïnvloed. Ga dat zelf na door verschillende keuzes te proberen.
Vier- en meerkrachtensystemen
We pakken het weer op bij de condities voor het oplossen van vierkrachtensystemen. Zoals eerder al benoemd kan het krachtenevenwicht van elk aantal krachten grafisch met een krachtenveelhoek worden getoetst. Helaas is er over het momentenevenwicht geen eenduidigheid. Een enkel snijpunt van alle krachten is voldoende voorwaarde voor momentenevenwicht, maar is geen nodige voorwaarde. In andere woorden: er kan ook momentenevenwicht zijn in situaties waarin de krachten niet snijden in één punt. Men moet bij het grafisch oplossen van een vier- of meerkrachtensysteem het aantal krachten reduceren tot twee of drie. Hierbij kan men gebruik maken van de bovengenoemde manipulaties. Welke aanpak men neemt hangt af van welke gegevens gegeven en welke gewenst zijn, zoals verschillende combinaties van krachtgroottes, aangrijpingspunten en richtingen.
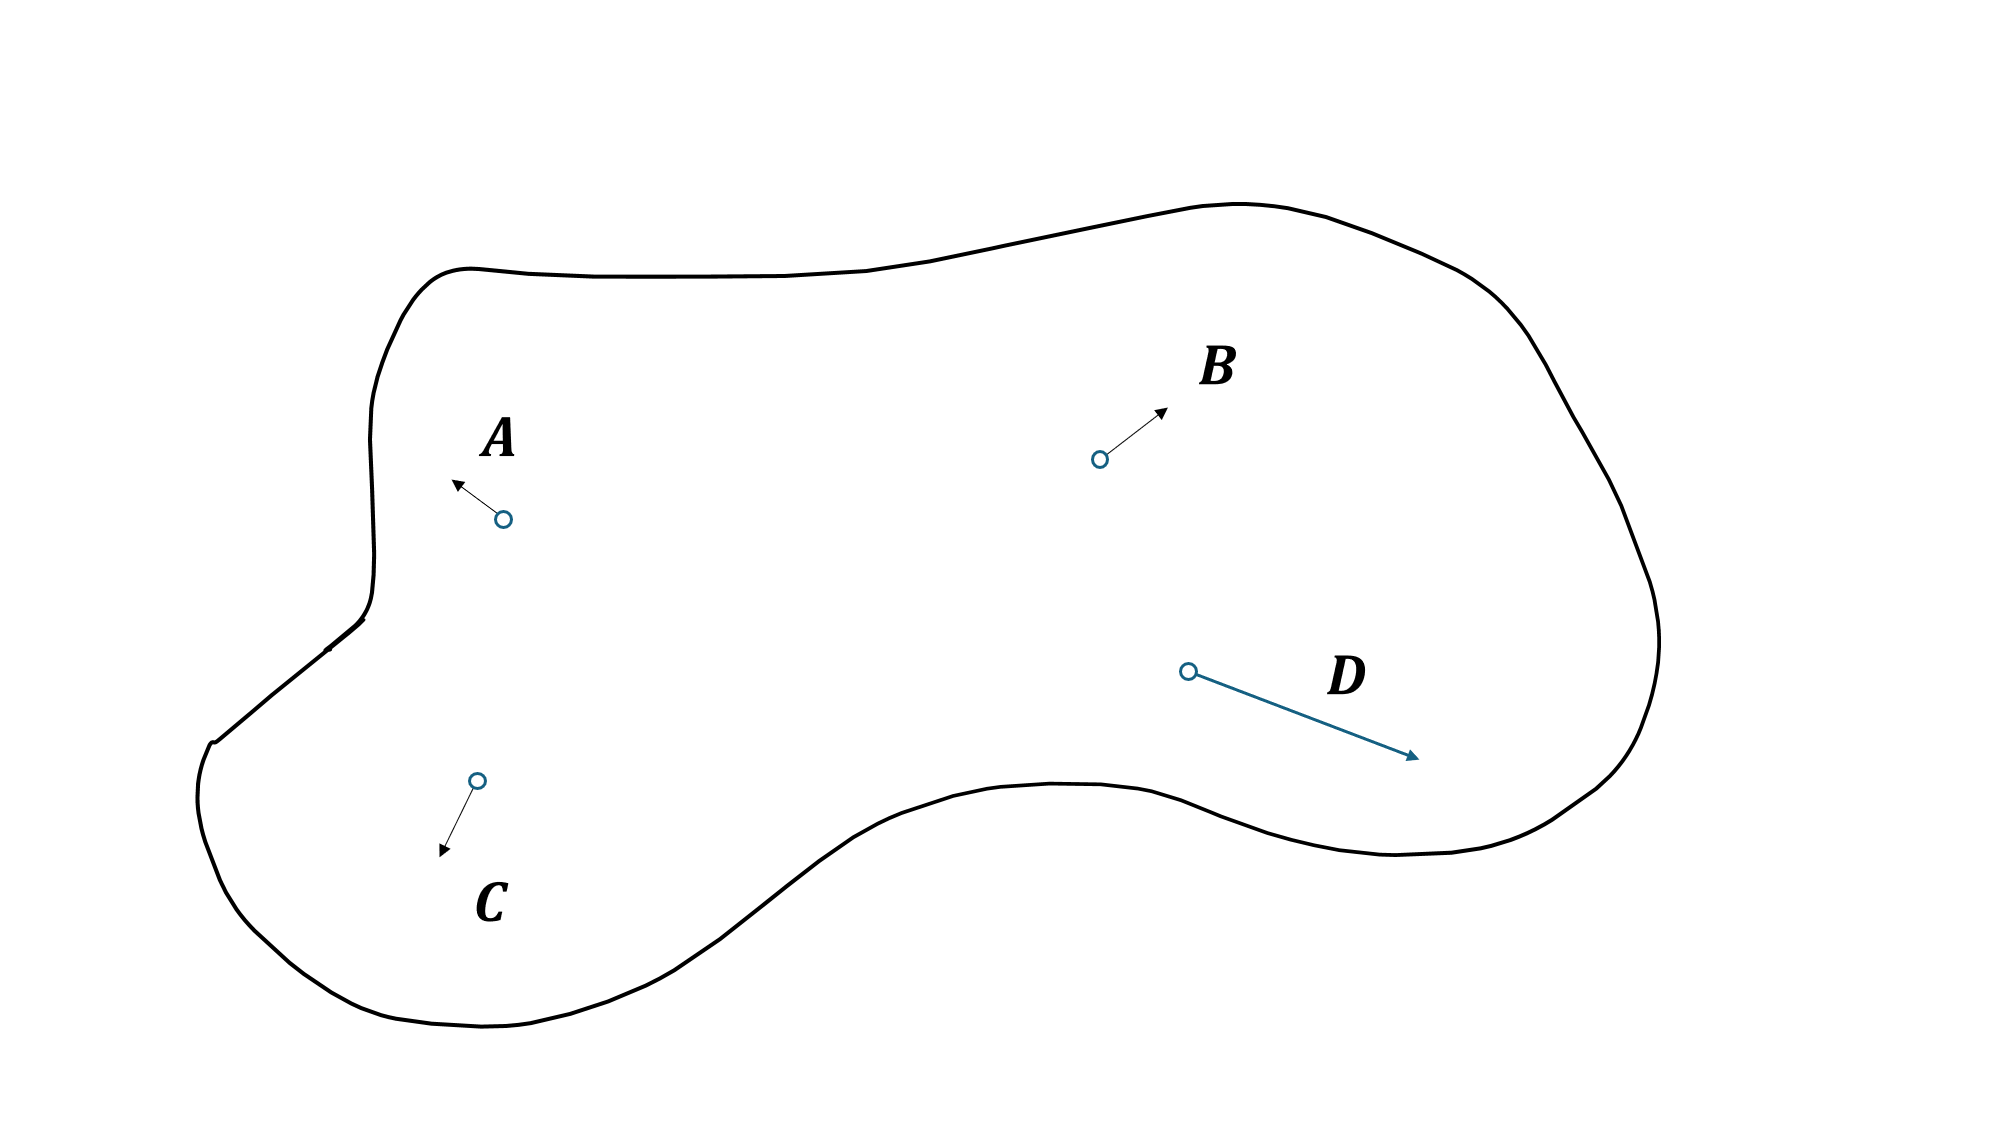
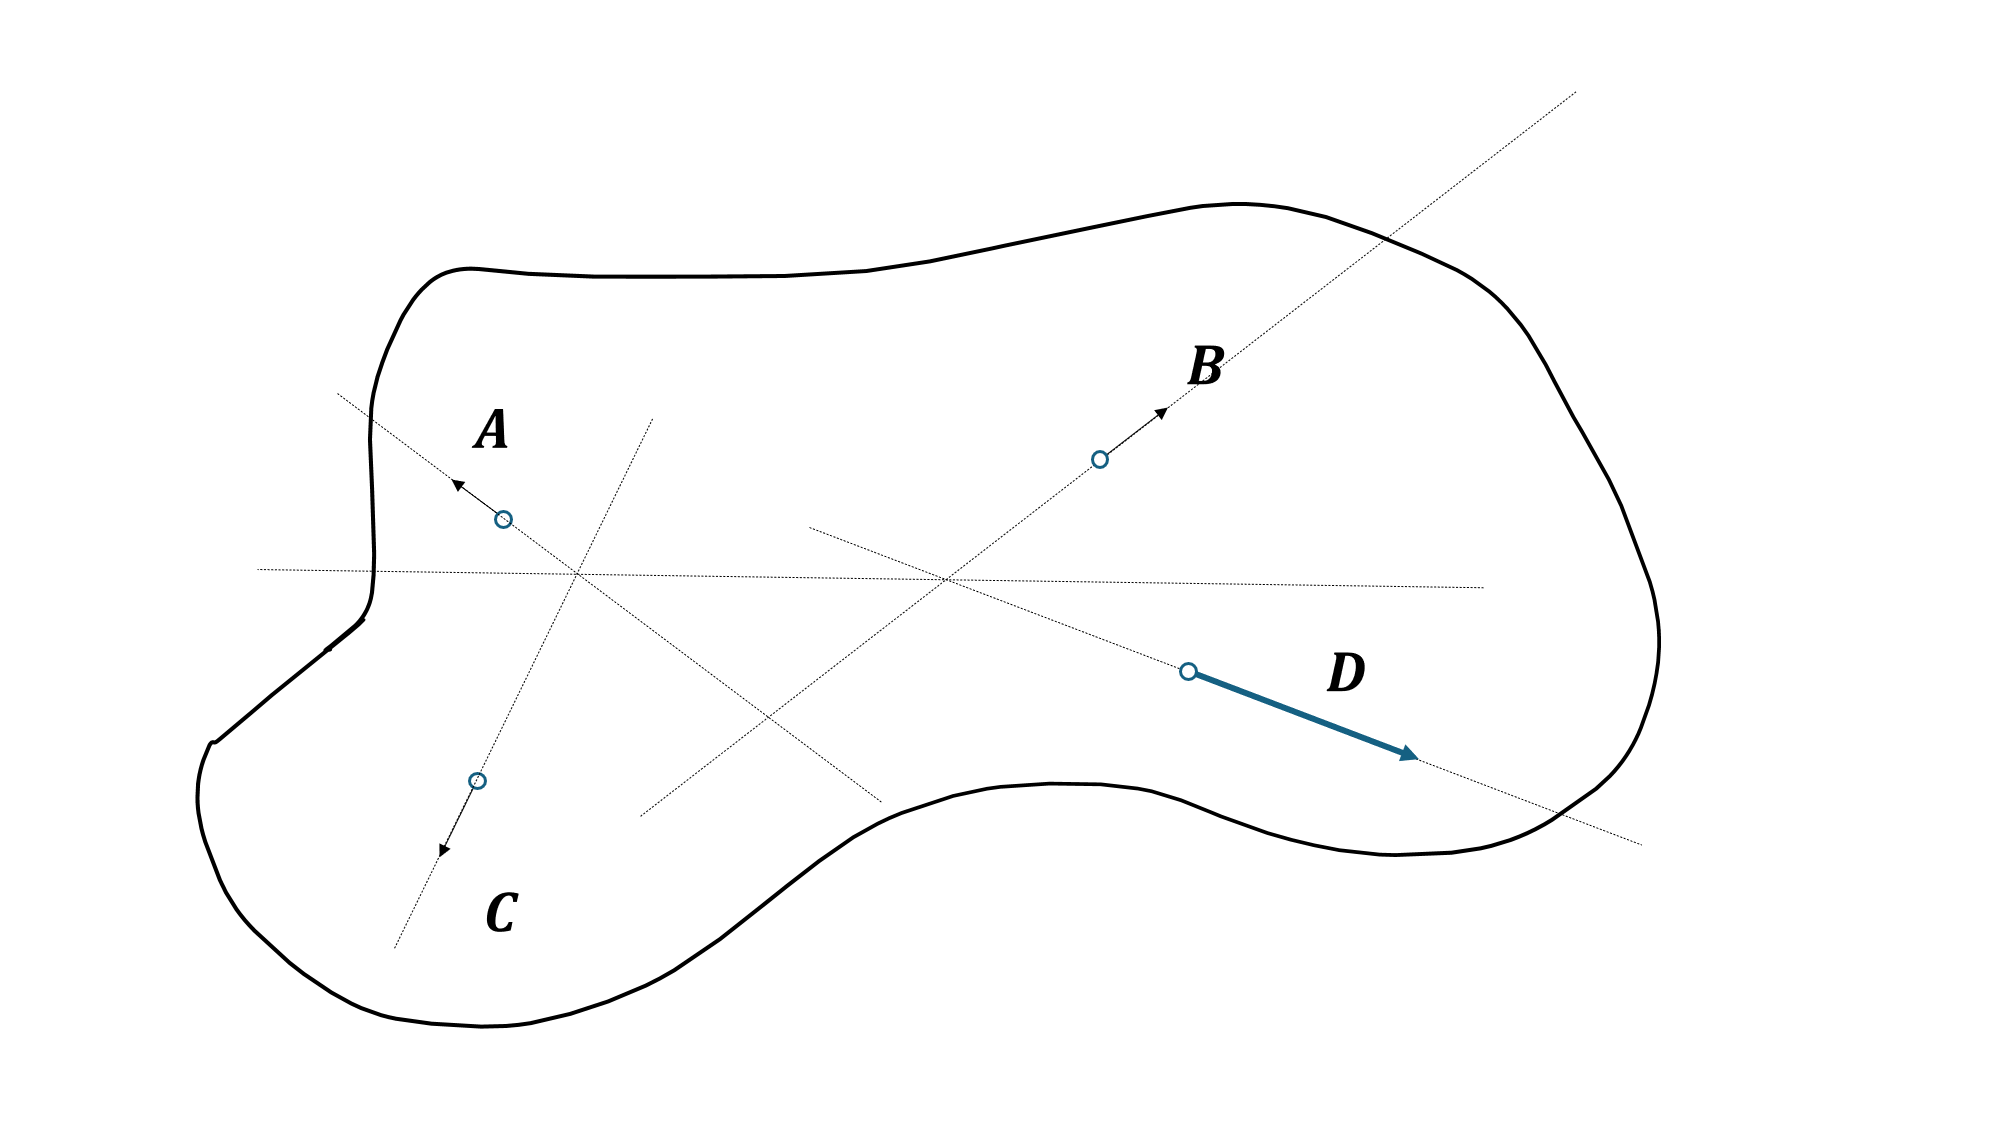
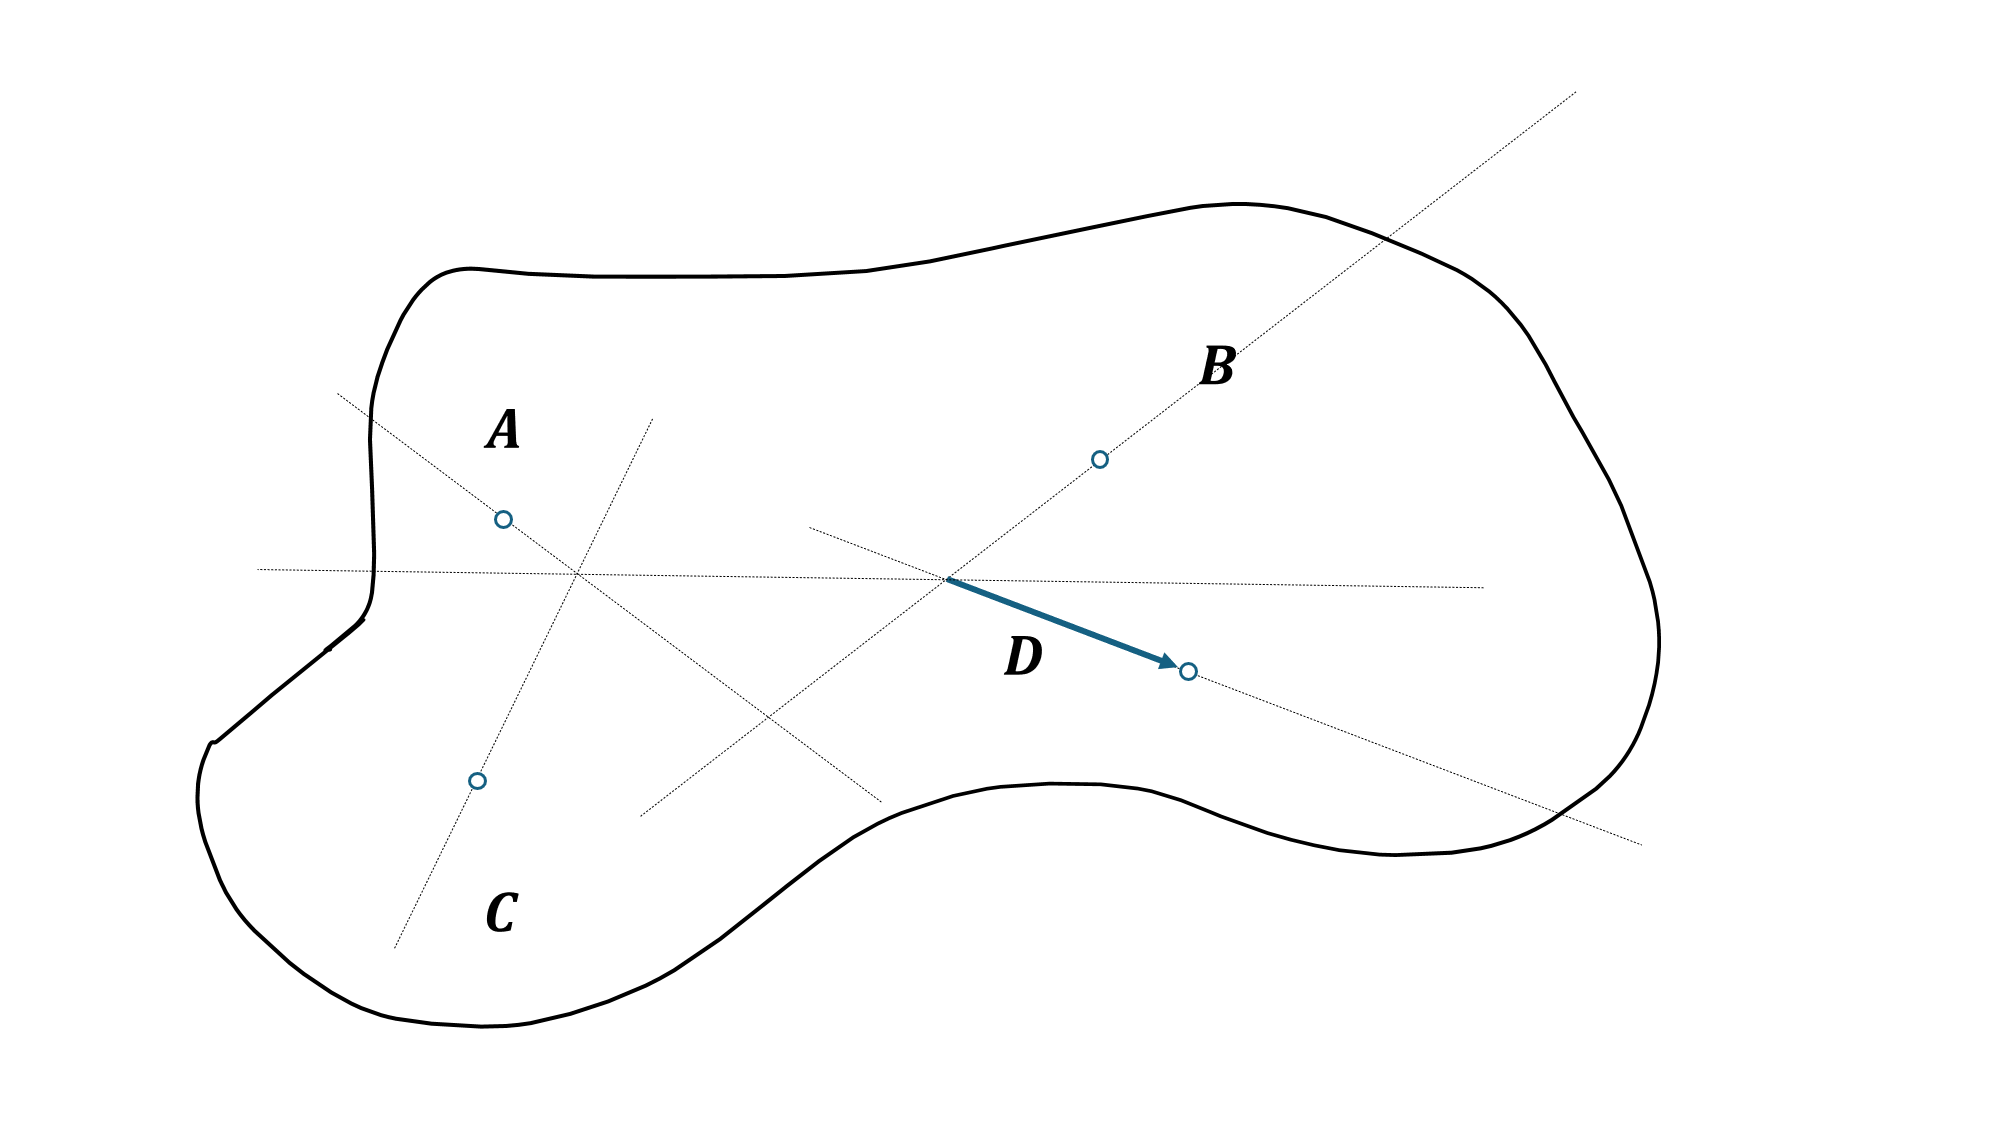
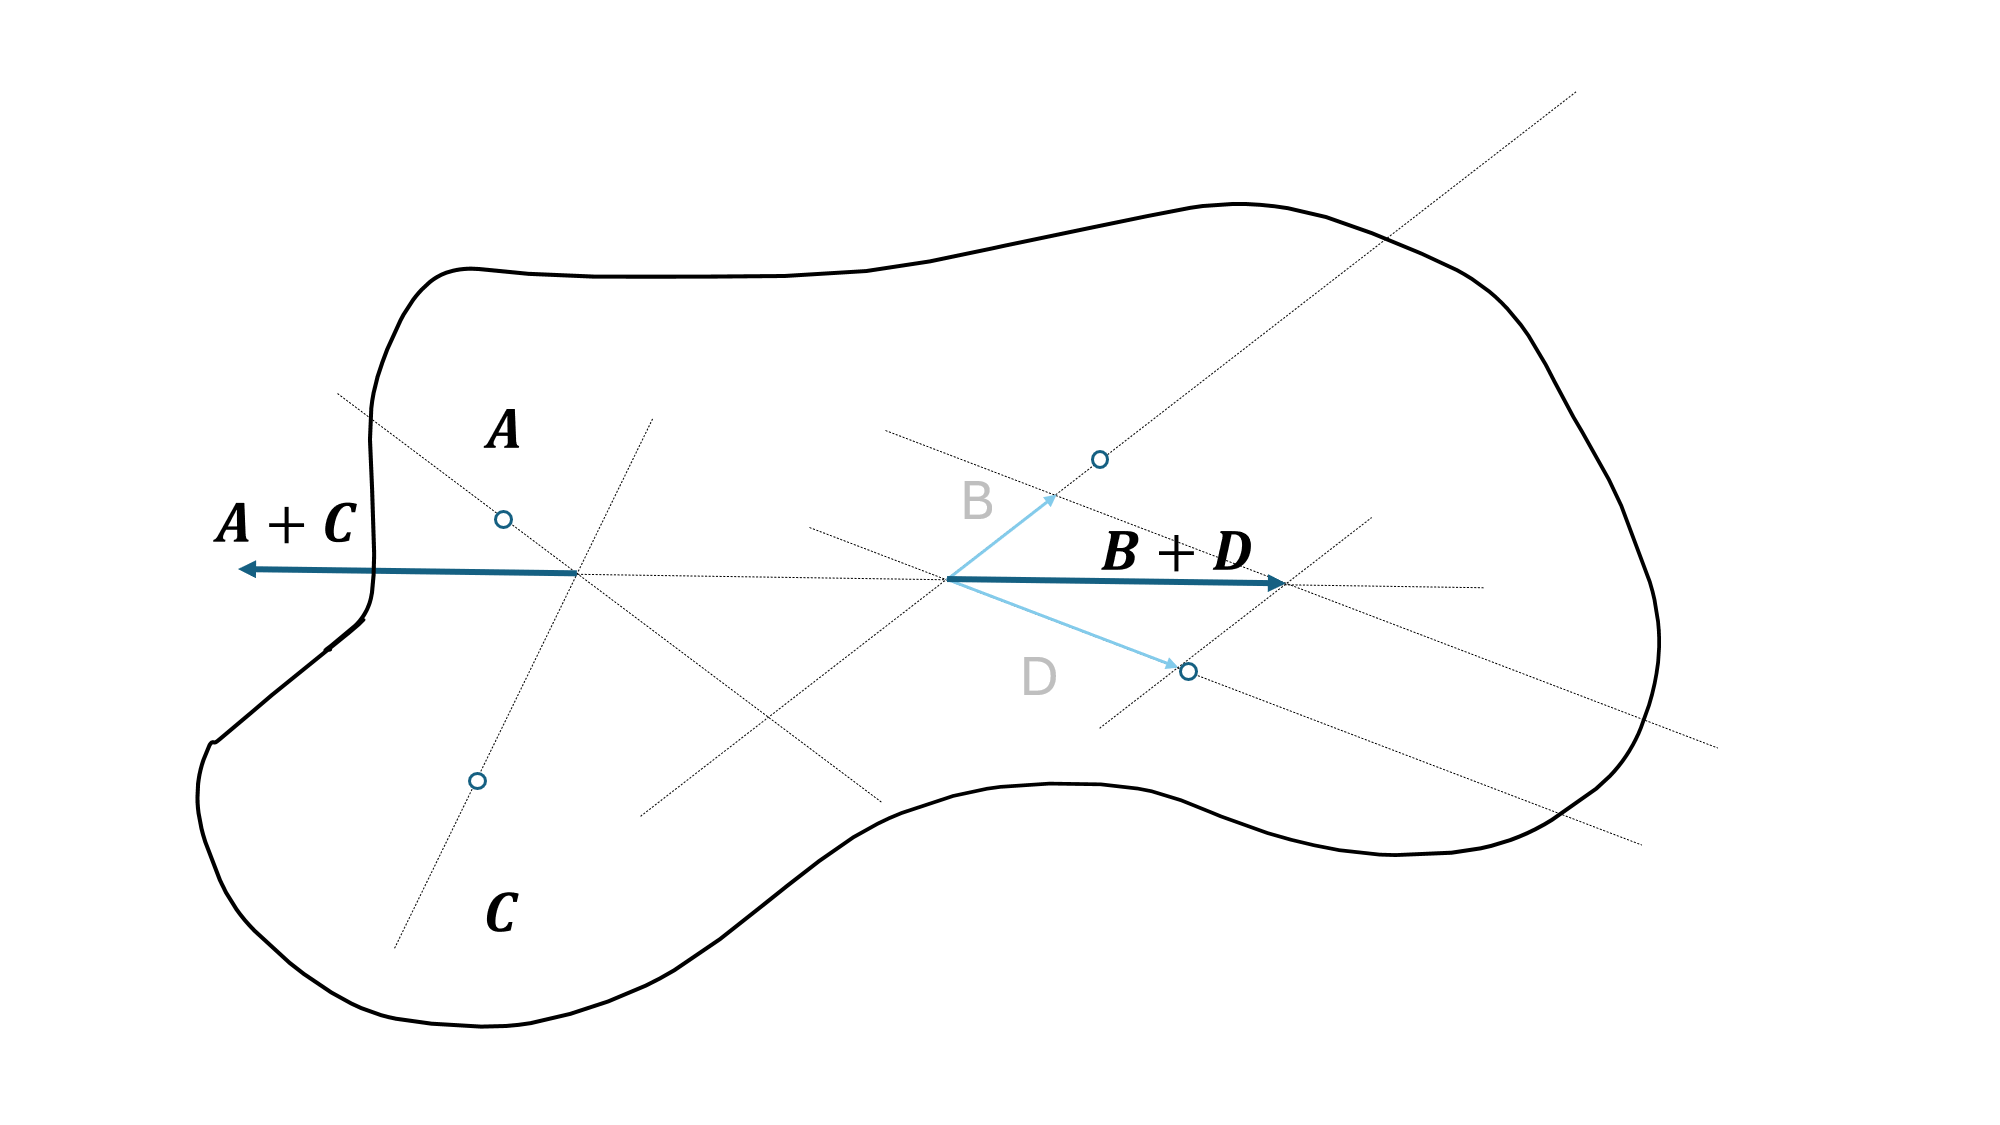
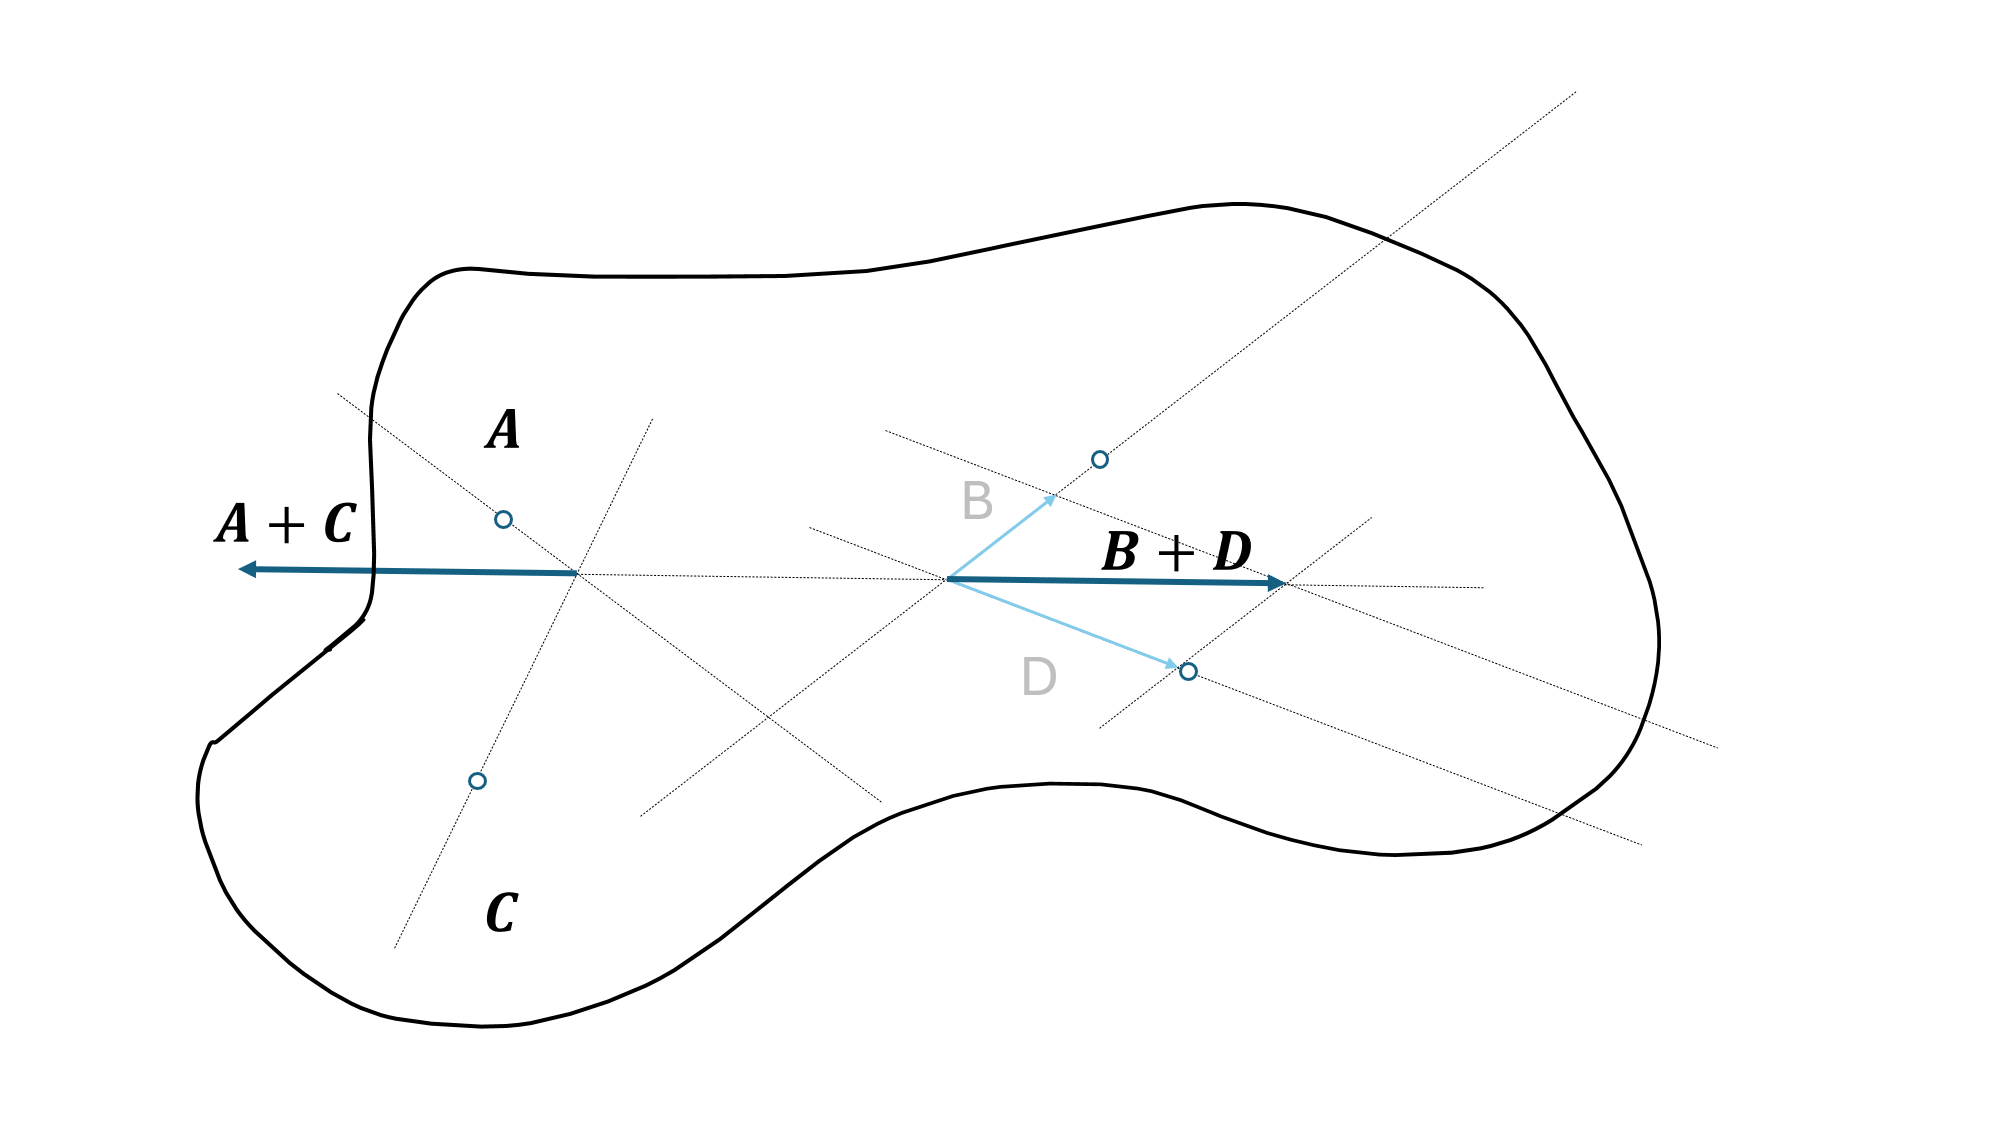
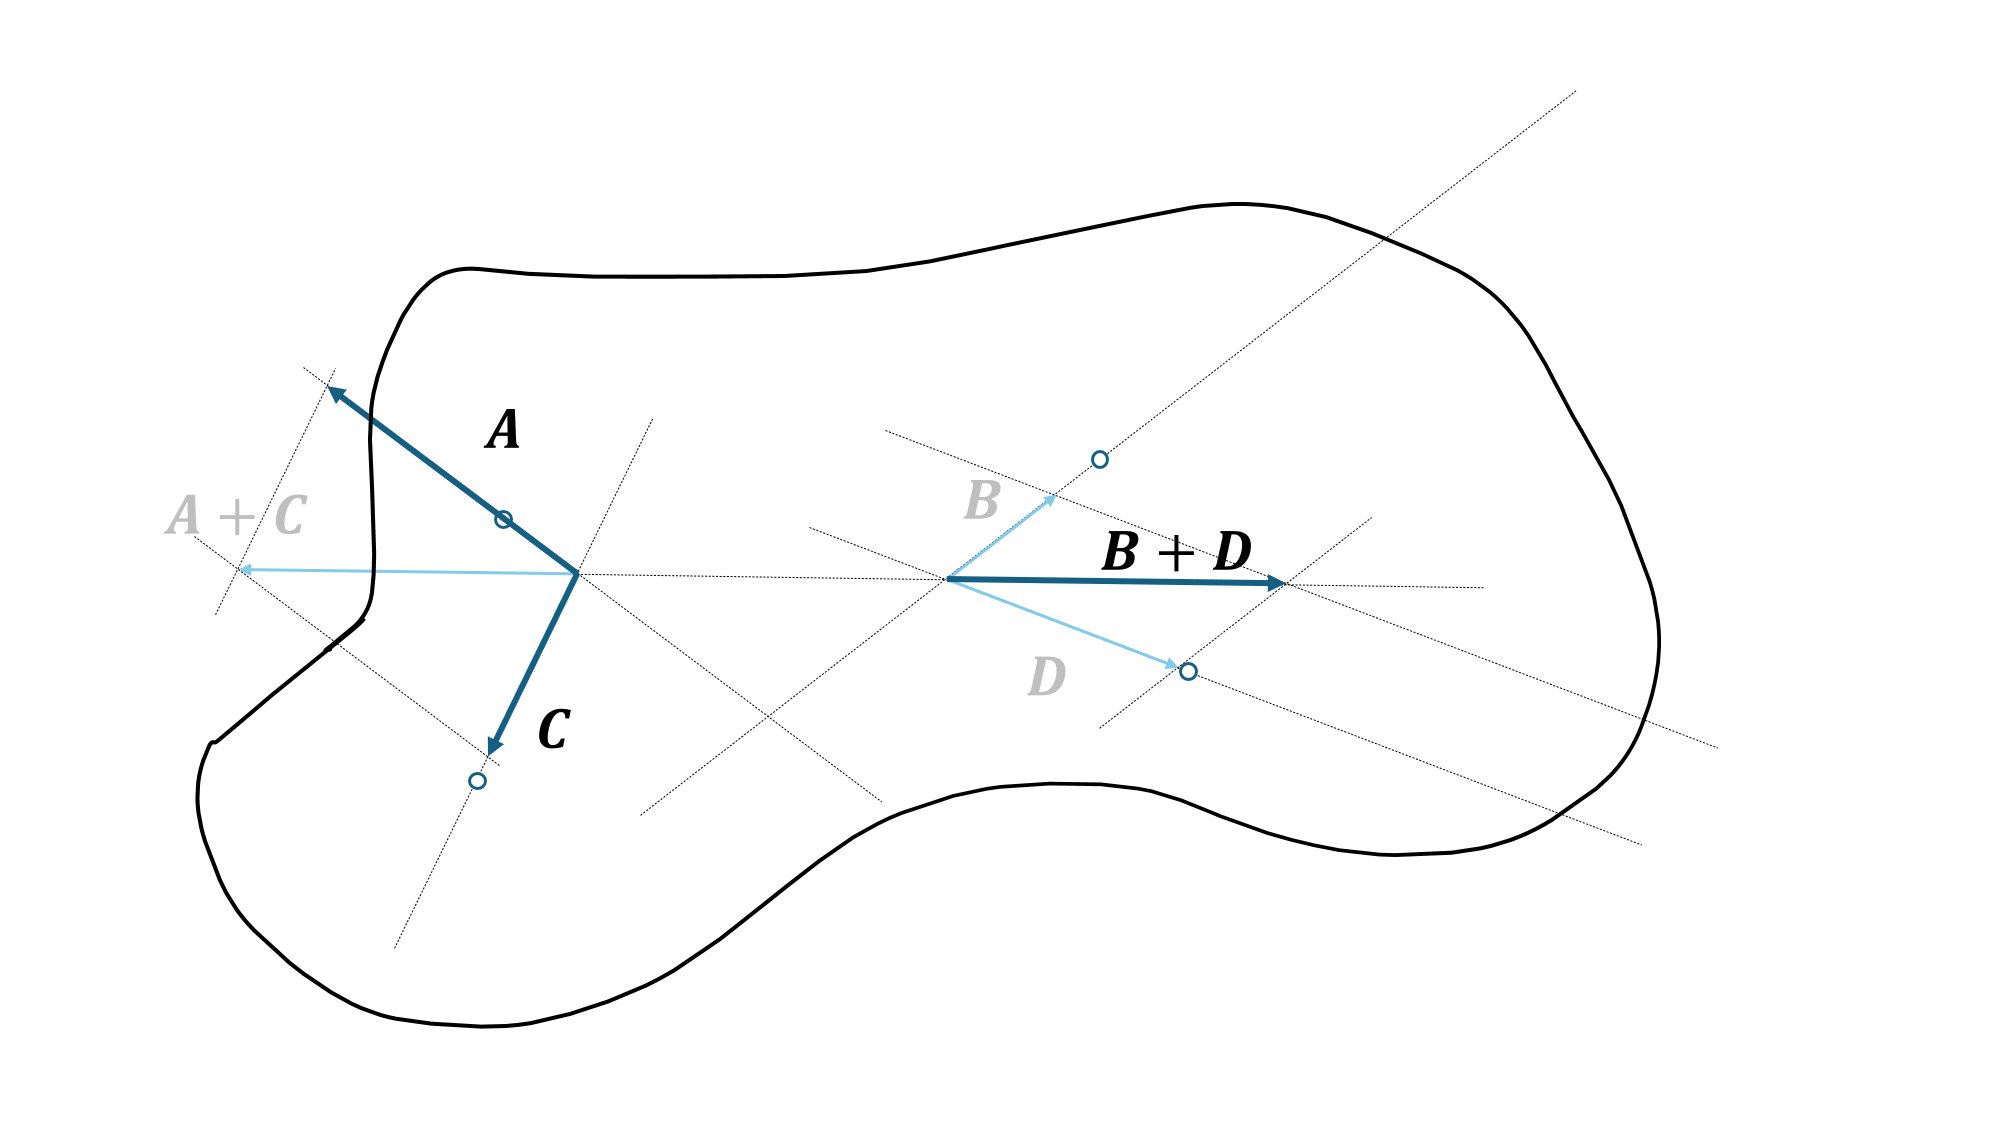
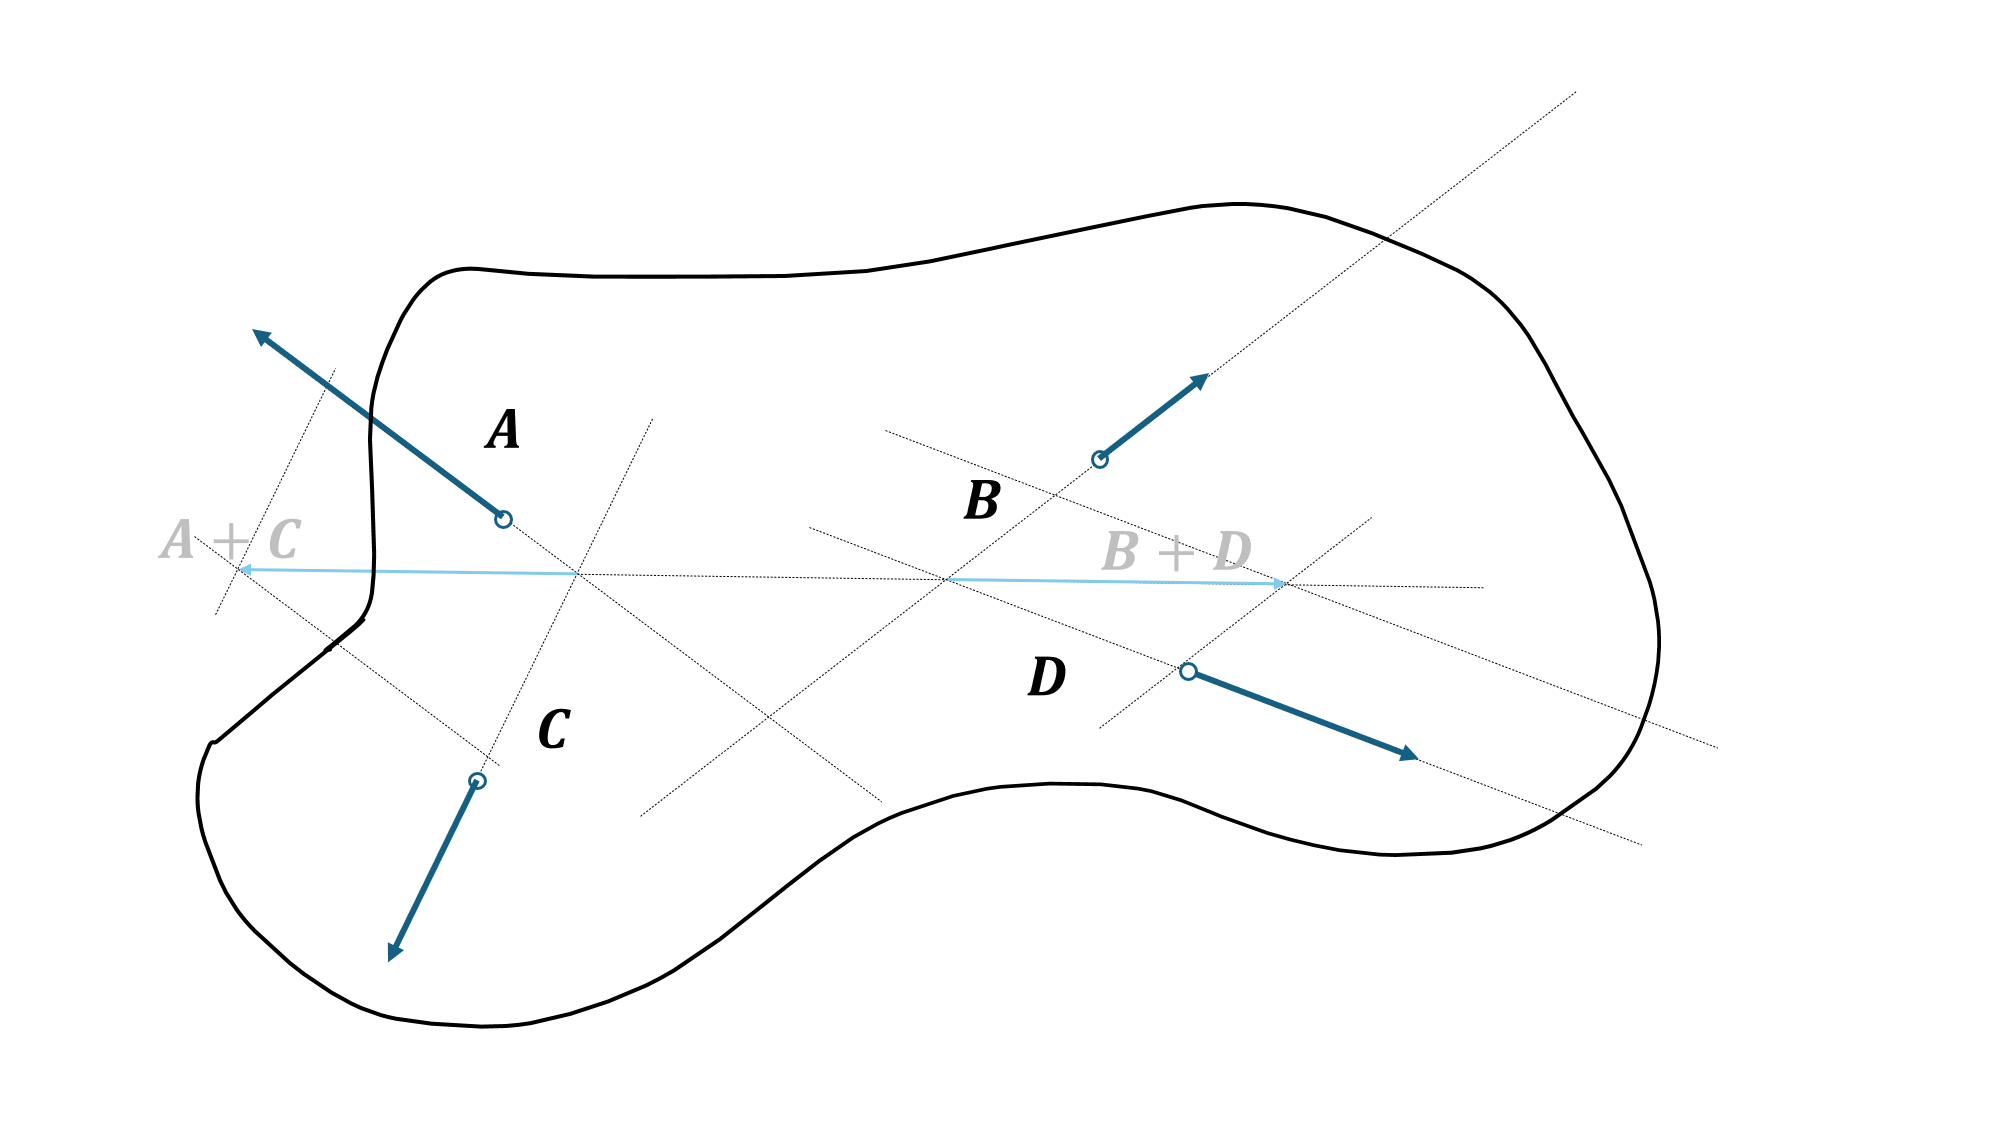
In onderstaand voorbeeld (zie Figuur 4 (a)) lost men een vierkrachtensysteem op waarbij één kracht \(\boldsymbol{D}\) volledig bekend is, en van de drie resterende krachten \(\boldsymbol{A}\), \(\boldsymbol{B}\) en \(\boldsymbol{C}\) enkel het aangrijpingspunt en de richting bekend zijn. Men is op zoek naar de grootte van de drie resterende krachten. Het systeem wordt teruggebracht naar een tweekrachtensysteem. Hierbij maakt men twee kracht-paren, \(\boldsymbol{A}\) met \(\boldsymbol{C}\), en \(\boldsymbol{B}\) met \(\boldsymbol{D}\), die men samenstelt tot twee resultante krachten. We beginnen met het doortrekken van de werklijn van elke kracht (zie Figuur 4 (b)). De krachten zullen we verschuiven naar het punt waar de werklijnen van de kracht-paren snijden (zie Figuur 4 (c)). De twee snijpunten worden ook de aangrijpingspunten van de resultanten van de twee kracht-paren. Van het tweekrachtensysteem kennen we dus de twee aangrijpingspunten, en daarmee staat ook de werklijn van beide vast. Immers, de twee resulterende krachten hebben dezelfde werklijn. Goed opletten: als kracht \(\boldsymbol{D}\) vaststaat, en van \(\boldsymbol{B+D}\) de werklijn bekend is, kan men via de parallellogramregel ook \(\boldsymbol{B}\) volledig bepalen (zie Figuur 4 (d)). Deze stap is geen samenstelling, noch een ontbinding: men werkt terug vanuit een bekende zijde, via de bekende richting van de diagonaal, naar de onbekende zijde. Het is alsof je in plaats van \(2+5=7\) zegt dat \(2=7-5\). De rest is intuïtiever. Met \(\boldsymbol{B+D}\) bekend, is \(\boldsymbol{A+C}\) ook bekend (zie Figuur 4 (e)). Ze zijn namelijk gelijk in grootte en tegengesteld gericht op dezelfde werklijn. Als \(\boldsymbol{A+C}\) bekend is, en de werklijnen van \(\boldsymbol{A}\) en van \(\boldsymbol{C}\) gegeven zijn, kan men een ontbinding uitvoeren met de parallelogramregel (zie Figuur 4 (f)). Nu \(\boldsymbol{A}\) en \(\boldsymbol{C}\) in grootte en werklijn bekend zijn, kunnen ze eventueel teruggeschoven worden naar hun oorspronkelijke aangrijpingspunt (zie Figuur 4 (g)).
Binnen dit vak behandelen we alleen het grafisch oplossen van systemen met externe krachten en zonder externe momenten. In veel gevallen komt men hiermee een heel eind.
Wrijving
In dit deel gaan we in op het onderscheid tussen statische en dynamische wrijvingskrachten, en met name op hoe ze meegenomen worden in een grafische evenwichtsanalyse. We houden het in dit vak bij de zogeheten Coulombse wrijving, een sterk versimpeld model dat in vele gevallen een voldoende goede beschrijving van de realiteit geeft, vooral in situaties van droog contact. In deze context sluiten we andere belangrijke vormen van weerstand, zoals luchtweerstand en rolweerstand, uit.
Statische wrijving
We spreken van statische wrijving wanneer er geen relatieve beweging plaatsvindt tussen twee lichamen in het punt waarin ze contact maken. Het gaat er dus niet per se om dat de lichamen stil staan, maar dat er in het contactpunt geen slip optreedt. Als het de bedoeling is dat er geen slip optreedt spreken we vaak over grip. Tussen de aangedreven wielen van een voertuig en het wegdek, bijvoorbeeld, heerst statische wrijving, ondanks dat ze in beweging zijn. Statische wrijving is een kracht die stilstaat in het contactpunt, en is daarom nooit bron van energieverlies: omdat het geen afstand aflegt is de door die kracht gegenereerde arbeid nul.
Statische wrijving is een kracht die in de richting van de raaklijn ontstaat, en die beweging weerstaat. Men moet dus ontdekken in welke richting een lichaam zou bewegen (t.o.v. een ander lichaam) als deze wrijving er niet zou zijn. Dat hangt af van de andere krachten die op het systeem heersen. Ook de grootte van de statische wrijvingskracht is in beginsel onbekend en afhankelijk van de andere krachten die op het systeem heersen. Neem bijvoorbeeld een boek dat op tafel ligt: De wrijvingskracht tussen het boek en de tafel is nul, tenzij het boek opzij geduwd wordt (nog zonder in beweging te komen). De wrijvingskracht is in de tegengestelde richting van de drukkracht, en is net zo groot. Hoe weet men dat? Omdat er evenwicht van krachten moet zijn, anders zou het boek in beweging komen. Waar het op neerkomt is dat
Uit de oplossing van een statische evenwichtsanalyse blijkt welke statische wrijvingskracht er heerst.
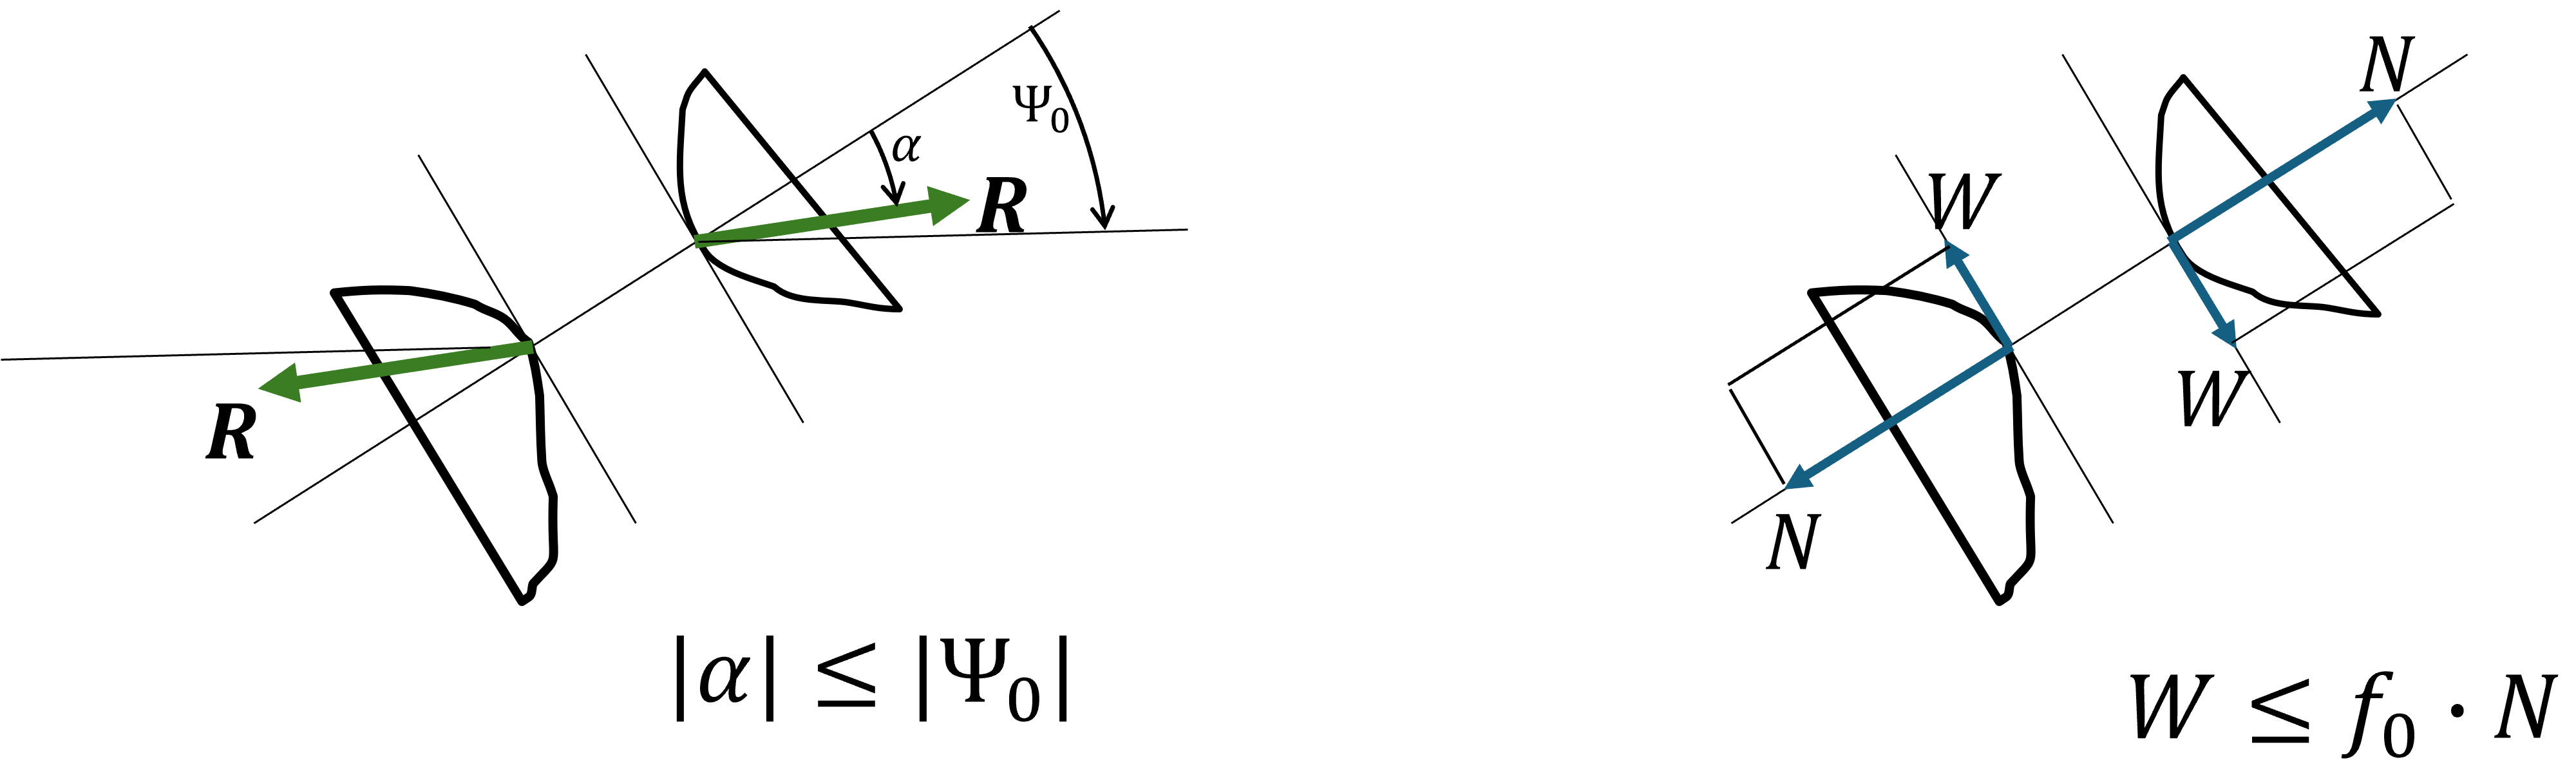
Men kan het dus niet a-priori bepalen door het invullen van een formule of iets dergelijks. Wél is er een formule die een limiet stelt aan de mogelijke wrijvingskracht die gegenereerd kan worden. De maximale statische wrijvingskracht \(W\) die in een contact gegenereerd kan worden is afhankelijk van de statische wrijvingscoëfficiënt \(f_0\) en de normaalkracht \(N\) waarmee de twee lichamen in contact worden geduwd, volgens
\[W<=f_0 \cdot N\].
Dat betekent dat men, afhankelijk van de uitkomst van de analyse, bepaalt of het aannemen dat er evenwicht heerste wel of niet terecht was: Als aan deze ongelijkheid voldaan wordt dan was het terecht en zo niet, dan niet. Er zijn gevallen waarin in een vraagstuk al het grensgeval wordt geïmpliceerd, bijvoorbeeld door te zeggen dat het contact net niet slipt, in zo’n geval kan men de wrijvingskracht wel direct uit de formule bepalen, en die dan gebruiken om de rest van het evenwicht van het systeem te onderzoeken.
Als we nu kijken naar de grafische evenwichtsanalyse is er feitelijk één onderscheid te maken: De krachten in het contactpunt, die hierboven als de haakse componenten \(N\) en \(W\) werden beschouwd, worden nu beschouwd als zijnde één enkele reactiekracht \(\boldsymbol{R}\). Het grafische equivalent van bovenstaande ongelijkheid vertaalt naar
\[|\alpha| <= |\Psi_0|, \]
waarin \(\alpha\) de hoek is die de reactiekracht \(\boldsymbol{R}\) maakt ten opzichte van de loodlijn op de raaklijn van het contact, en \(\Psi_0\) de statische wrijvingshoek is. De statische wrijvingshoek is gerelateerd aan de statische wrijvingscoëfficiënt als volgt:
\[tan(\Psi_0)=f_0.\]
Men gaat doorgaans te werk door eerst op te lossen voor evenwicht zonder in het contactpunt aannames te maken over richting of grootte van de contactkracht. Vervolgens controleert men of voor de reactiekracht die nodig blijkt te zijn voor het evenwicht geldt dat 1. het een positieve drukkracht is, dus dat het het contact niet uit elkaar trekt, en 2. dat de hoek kleiner is dan de wrijvingshoek. Alleen dan trekt men de conclusie dat het bepaalde evenwicht, met de gevonden krachten, mogelijk is zonder dat het contact los komt of slipt.
Dynamische wrijving
We spreken van dynamische wrijving wanneer er een relatieve beweging van twee lichamen in hun contactpunt is, d.w.z. er treedt slip op. Dit zijn gevallen waarin wel degelijk arbeid wordt gegenereerd/verspilt, aangezien de wrijvingskracht een bepaalde afstand aflegt. Bij dynamische wrijving wordt dus altijd energie gedissipeerd. Meestal probeert men deze krachten dus klein te houden om de energie-efficiëntie hoog te houden, tenzij het dissiperen nadrukkelijk de bedoeling is, zoals bij remmen, bijvoorbeeld. Ook als de naam impliceert dat er dynamica op het spel is, is de dynamische wrijving ook van belang in statische analyses. Statische analyses zijn namelijk in algemenere zin van toepassing op systemen die niet versnellen, dat omvat ook systemen die met een constante, eenparige snelheid bewegen. Deze laatste noemen we ook wel stationaire systemen. Een simpel voorbeeld daarvan is een object dat met een constante snelheid over een oppervlak gesleept wordt.
De dynamische wrijvingskracht is gericht langs de raaklijn in het contact, in de richting die de beweging van het betreffende lichaam weerstaat. Anders dan voor statische wrijving, is de grootte van de dynamische wrijving wel al op voorhand te bepalen met de formule:
\[W=f\cdot N,\]
waarin \(f\) de dynamische wrijvingscoëfficiënt is. Voor de meeste materiaalcombinaties valt de dynamische wrijvingscoëfficiënt iets lager uit dan de statische. Verder neemt het Coulombse wrijvingsmodel aan dat de coëfficiënt onafhankelijk is van de slipsnelheid.
Niet heel anders dan bij de statische wrijving, wordt er in een grafische evenwichtsanalyse doorgaans uitgegaan van de totale contactkracht/reactiekracht i.p.v. de ontbonden componenten \(W\) en \(N\). In geval mét slip kunnen we grafisch direct de richting van de reactiekracht invullen (oftewel de werklijn tekenen) doordat
\[\alpha = \Psi.\]
Ook hier geldt dat \[tan(\Psi)=f.\]
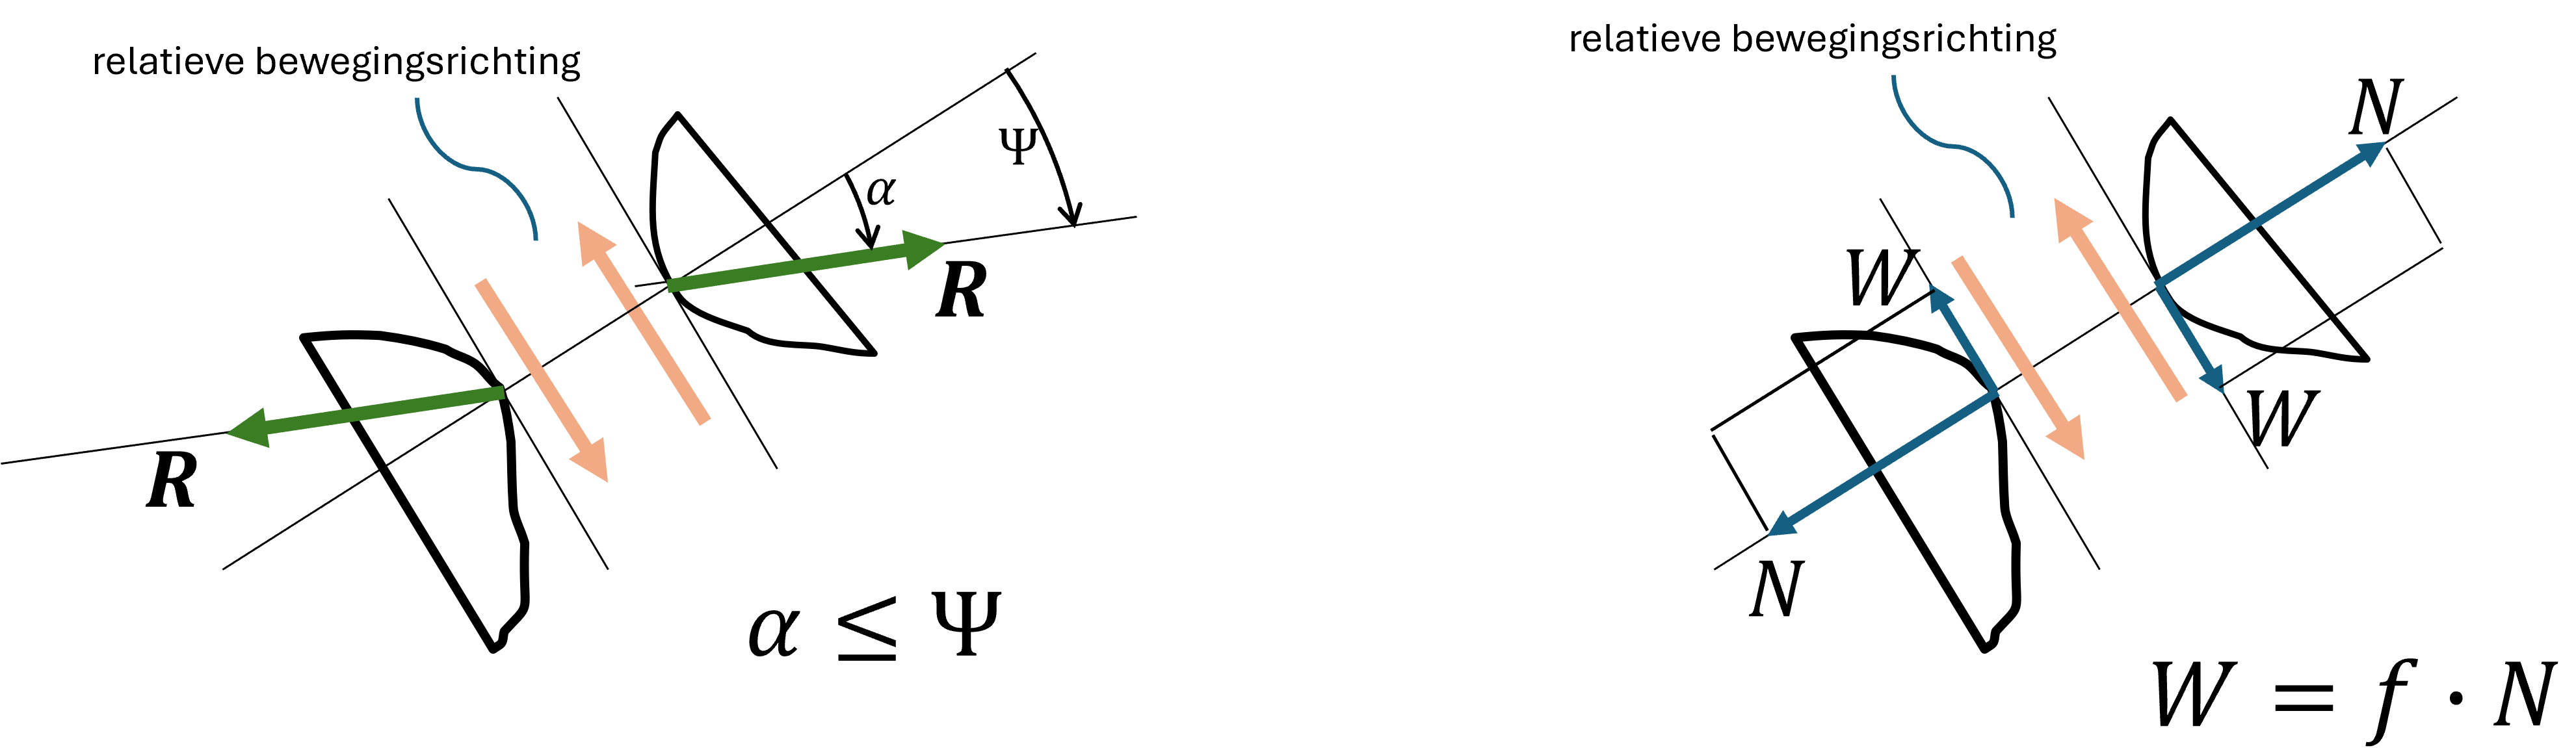
LET OP: Contact is altijd tussen twee lichamen. Dat betekent dat er een contactkracht op beide lichamen heerst, die volgens de derde wet van Newton (actie=reactie) gelijk en tegenovergesteld zijn aan elkaar. Men moet goed opletten dat men in een evenwichtsanalyse altijd de kracht op het geanalyseerde lichaam neemt. Let hier dus bij op in het bepalen van de richting van de contactkracht en/of de wrijvingskracht.
LET OP: In het Coulombse wrijvingsmodel is de wrijvingskracht niet afhankelijk van de grootte van het contactoppervlak. Dit is erg contra-intuïtief, en men gaat hier in de ontwerppraktijk vaak de fout mee in door bijvoorbeeld te stellen dat “door dit contact groter te maken kan het meer wrijving hebben”.
Hoe pak je een vraagstuk aan met de grafische evenwichtsanalyse?
Afhankelijk van het probleem of vraagstuk dat men wil oplossen, kan de aanpak variëren. Maar het stappenplan dat hieronder wordt aangeboden kan als leidraad genomen worden, en eventueel naar behoefte worden aangepast naar specifieke situaties. Er zijn veel overeenkomsten met de stappen in de evenwichtsanalyse met evenwichtsvergelijkingen, zoals bij het vak Statica wordt onderwezen.
Systeemgrenzen Kies de systeemgrenzen van het systeem en van de eventuele subsystemen die geanalyseerd moeten worden. Dit is een belangrijke stap waar veel van afhangt. Vaak zal iteratief tussen hoofd- en subsystemen en tussen subsystemen onderling geschakeld moeten worden in de vervolgstappen. Trek de systeemgrenzen langs punten die van belang zijn omdat daar de gegeven of gevraagde krachten aangrijpen, of duidelijke interactiepunten met de omgeving, zoals scharnieren, inklemmingen, contacten e.d.
Contactpunten Breng alle punten in kaart waarin er krachten optreden vanuit de omgeving op het lichaam in kwestie. Bij subsystemen zijn dat ook alle raakpunten tussen de subsystemen. De meeste contactpunten of interactiepunten zullen zich langs de grens van het systeem bevinden, maar niet altijd: Zwaartekracht is bijvoorbeeld een externe kracht die aangrijpt in het massamiddelpunt. Het is belangrijk om geen krachten over het hoofd te zien. Krachten mogen bewust worden verwaarloosd. Waar mogelijk is het goed om achteraf te controleren of dat terechte aannames zijn geweest.
Vrijlichaamsdiagram Teken het vrijlichaamsdiagram voor elk systeem. Het vrijlichaamsdiagram hoeft niet de details binnen de systeemgrenzen te bevatten. Het moet wel duidelijk zijn waar de contactpunten zich bevinden. In een grafische analyse is het van groot belang dat de afstanden tussen de contactpunten naar verhouding kloppen met de afstanden in de realiteit. Dat is in een algebraische oplossing niet echt het geval, omdat krachten worden ingevuld met hun numerieke waarde. In een grafische oplossing, echter, is de exacte positie van een kracht van invloed op de analyse.
Gegevens en aannames Verwerk de gegeven krachten en de aannames die men kan maken over de overige krachten in het vrijlichaamsdiagram. De gegeven krachten kan men direct als vectoren intekenen, de overige betreffen bijvoorbeeld wrijvingsloze steunpunten of wielen, waarvan men weet dat de enige kracht loodrecht op het contactvlak zal zijn. Teken in dit geval de werklijn licht in. Of in het geval van een slepend contact kan men de werklijn van de reactiekracht intekenen onder een hoek gelijk aan de dynamische wrijvingshoek.
Aantal krachten Bepaal hoeveel externe krachten op elk systeem heersen, en daarmee welke grafische condities van toepassing zijn. Bij een systeem met meer dan drie krachten moet men meer creatief zijn om het aantal terug te brengen tot drie of twee. Hierbij kan men allerlei krachtmanipulaties toepassen.
Evenwichtscondities Pas de evenwichtscondities toe. Dat komt bij een tweekrachtensysteem erop neer dat de twee krachten op dezelfde werklijn werken, tegengesteld zijn in richting en gelijk in grootte. Bij een driekrachtensysteem komt het neer op het laten snijden van de drie werklijnen in een punt (vaak snijden er al twee, en wordt de werklijn van een derde kracht daarmee bepaald), en het opstellen van een krachtendriehoek. Met de bekende krachten en werklijnen ontstaat een unieke* driehoek waarvan de onbekende krachten bepaald worden. Let erop dat alle krachten kop-staart moeten staan. De krachtendriehoek moet uit de buurt van het vrijlichaamsdiagram staan.
* eigenlijk zijn er twee mogelijke congruente driehoeken, afhankelijk van de volgorde waarop de vectoren kop-staart geplaatst worden.
Krachten terugplaatsen Plaats de bepaalde krachten terug in het vrijlichaamsdiagram, bij hun oorspronkelijke aangrijpingspunt.
Itereren Het komt vaak voor dat je voor een (sub)systeem ergens vastloopt in het stappenplan door gebrek aan informatie. Stap dan over op een ander (sub)systeem, dat mogelijk nuttige informatie aan het licht brengt voor de eerdere analyse. Stap zo heen en weer tussen de (sub)systemen tot de puzzel compleet is.
Concluderen Concludeer of het aangenomen evenwicht realistisch gezien kan bestaan, afhankelijk van onder andere zaken als
- toegestane wrijvingskrachten: de hoek van de reactiekracht moet kleiner zijn dan de wrijvingshoek.
- trek en drukkrachten: contacten kunnen geen trekkrachten realiseren, kabels en kettingen kunnen geen drukkrachten realiseren.
- sterkte: kan het materiaal of het verbindingselement het aan? Dit zal doorgaans een gegeven zijn in dit vak, maar verder in de studie leer je daar zelf berekeningen aan te doen.
LET OP: Niet altijd is een systeem eenduidig oplosbaar. In een tentamenopgave of oefenopdracht is dat vaak wel het geval, maar in de praktijk lopen we er toch tegenaan dat systemen te complex zijn om ze direct op te lossen, of dat we gegevens missen om dat te doen. Durf in dat geval aannames en versimpelingen door te voeren. Neem bijvoorbeeld gerust aan dat een scharnier wrijvingsloos is, of dat massa in een lichaam uniform verdeeld is. Een antwoord op een grove analyse is nog steeds nuttiger dan geen antwoord. Houd de aannames en versimpelingen wel bij, zodat de conclusies altijd daarmee in perspectief kunnen worden gebracht.
Soms is het niet mogelijk of handig om op één enkele schets van het vrijlichaamsdiagram te werken. Met name in een grafische analyse waarin veel geschoven, samengesteld, ontbonden wordt enz., raak je het overzicht soms kwijt. Maak daarom meerdere kopieën van de vrijlichaamsdiagrammen om op te werken. Ook kun je de grafische methode eenvoudig toepassen met behulp van tekenprogramma’s (ik werk zelf vaak in MS PowerPoint): Daarin is kopiëren en plakken, schuiven, spiegelen, enz., zeer eenvoudig.